汇新智能装备伺服电机选型要点及工业机器人应用方案解析
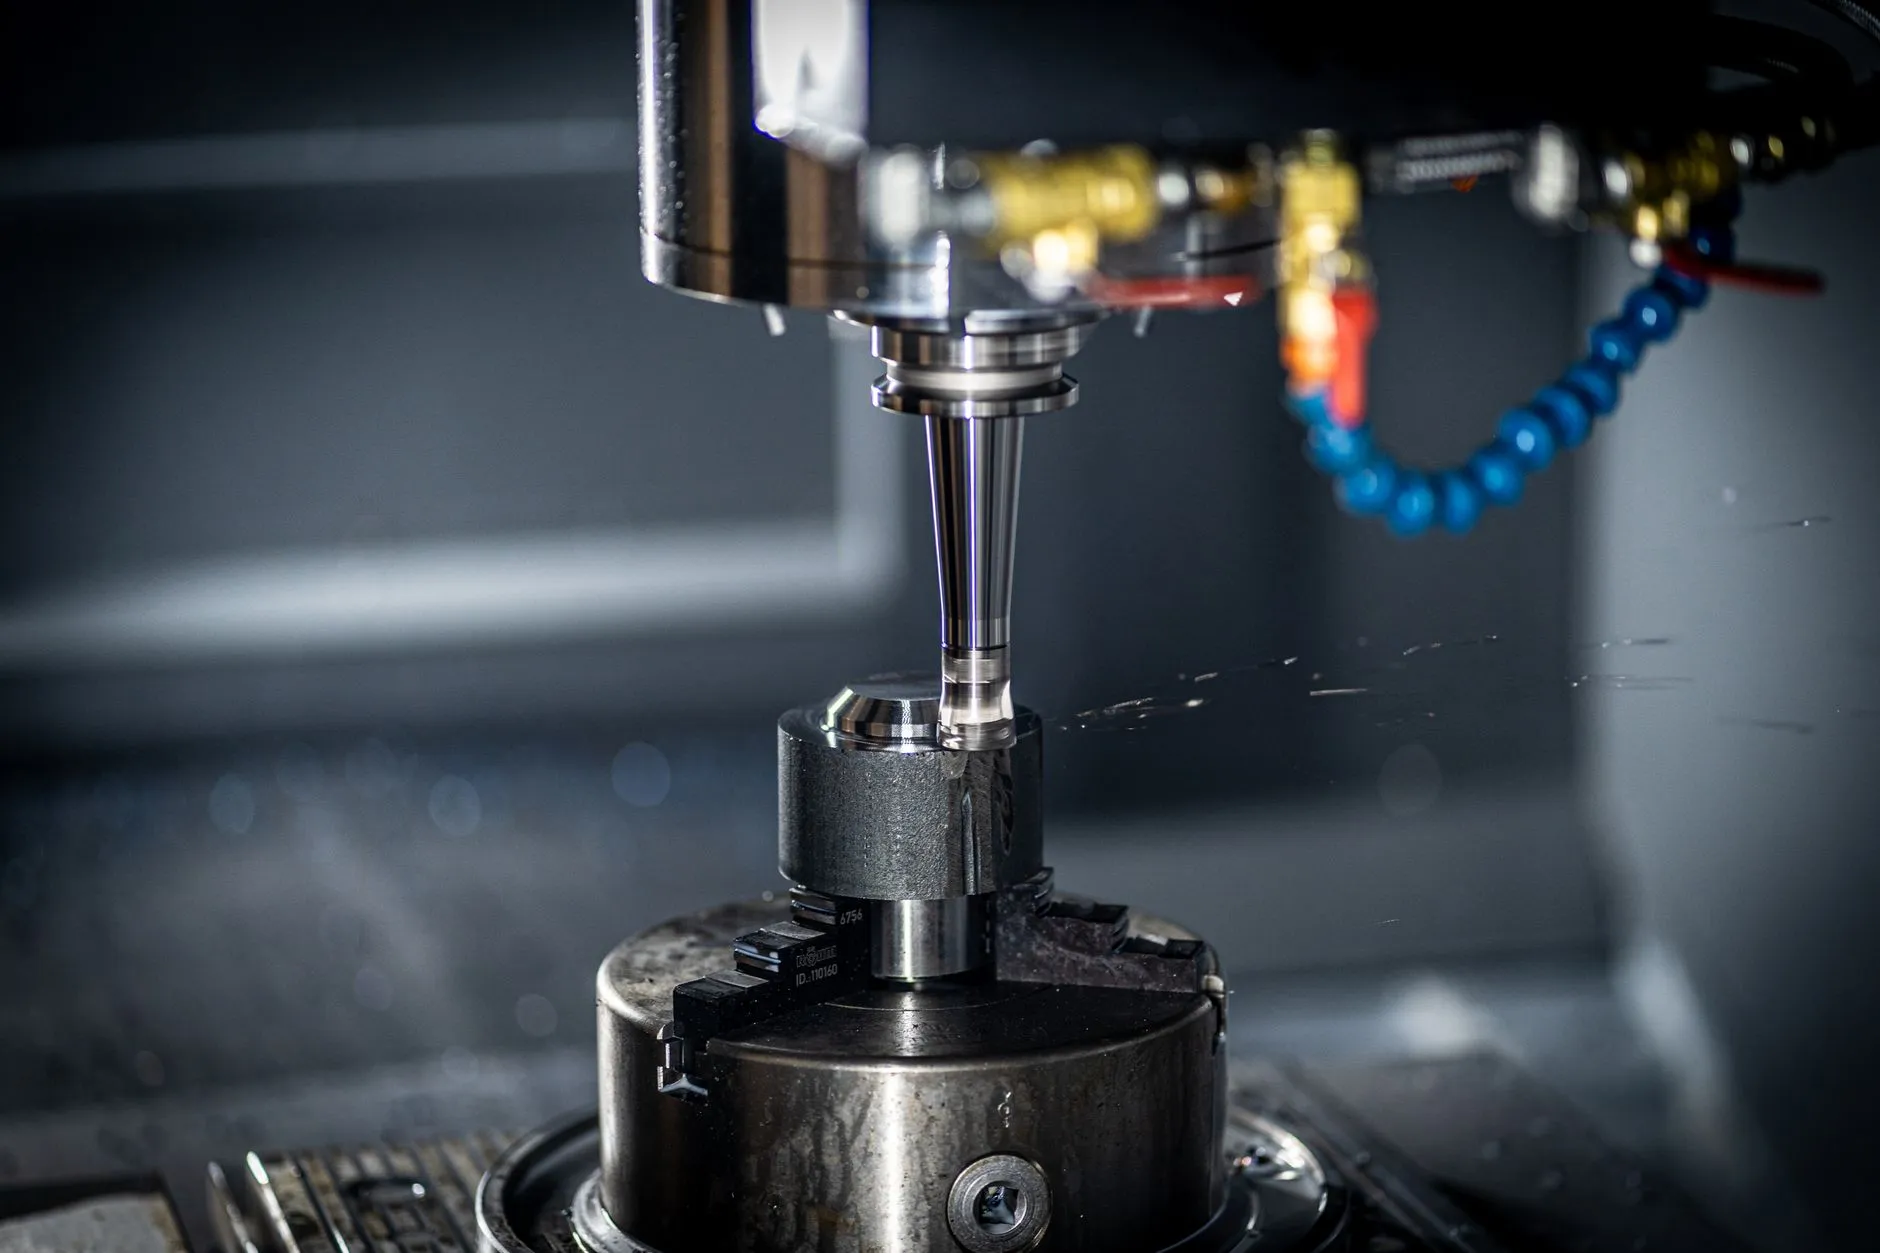
在自动化产线升级与智能装备集成过程中,汇新智能装备发现许多客户对伺服系统的理解仍停留在“能转就行”的阶段。实际上,从机械加工中心到工业机器人抓手,伺服电机与伺服马达的选型直接决定了设备节拍、定位精度与长期稳定性。本文结合江苏佰汇新智能装备有限公司在精密机械零部件制造与机器人集成领域的经验,梳理选型要点与典型应用方案。
伺服电机在智能装备中的角色定位
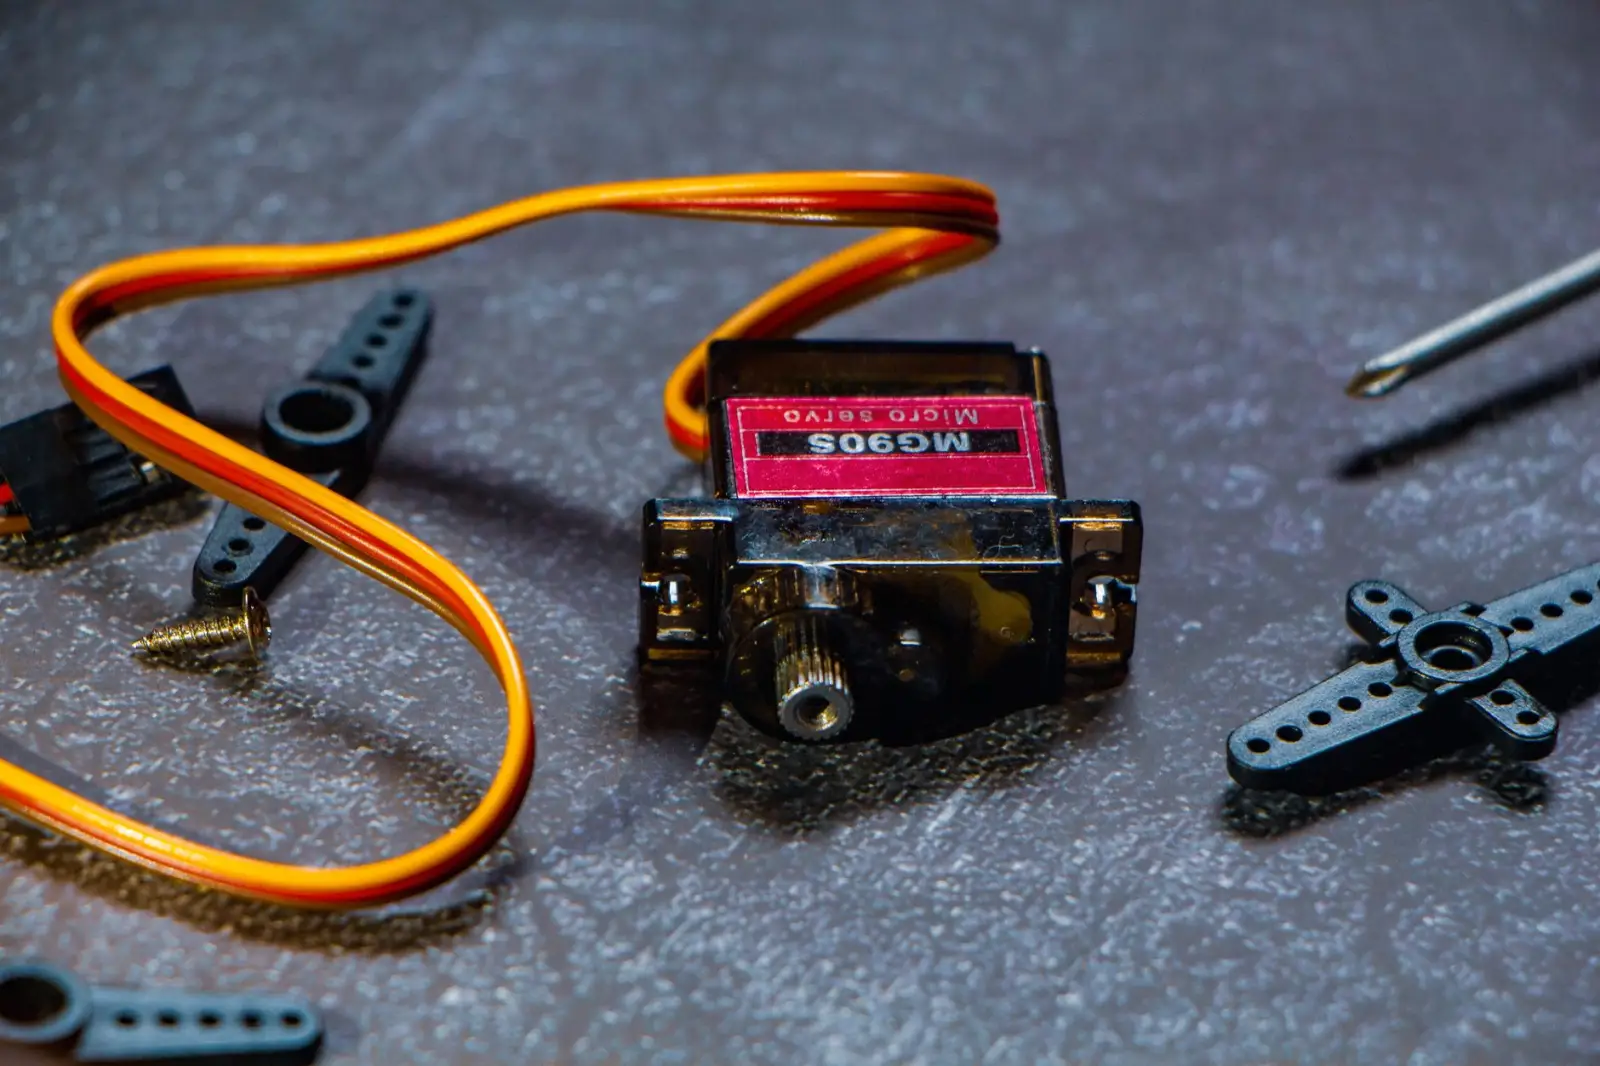
伺服电机并非孤立部件,而是与驱动器、编码器、减速机构成完整的运动控制单元。在工业机器人关节、抓手夹取、数控转台等场景中,伺服马达需要频繁启停、正反转并保持扭矩输出线性度。汇新智能装备在为客户提供精密机械零部件加工与机器人工作站时,通常从负载惯量比、连续扭矩、峰值扭矩及编码器分辨率四个维度反向推导电机规格,而非简单按功率替换。

选型核心参数与匹配逻辑
面对不同品牌的伺服电机,建议按以下顺序逐项确认:
- 负载惯量比:一般控制在5倍以内,高动态场合建议3倍以下,否则易引起整定困难与过冲。
- 连续/峰值扭矩:连续扭矩需覆盖实际运行中的均方根扭矩,峰值扭矩用于加减速段,通常为连续值的2.5~3倍。
- 编码器分辨率:23位绝对值编码器已成为机器人关节主流,可减少回零操作并提升断电位置记忆能力。
- 防护与安装:在机械加工油雾、粉尘环境需选用IP65以上规格,法兰尺寸与减速机输入轴需严格匹配。
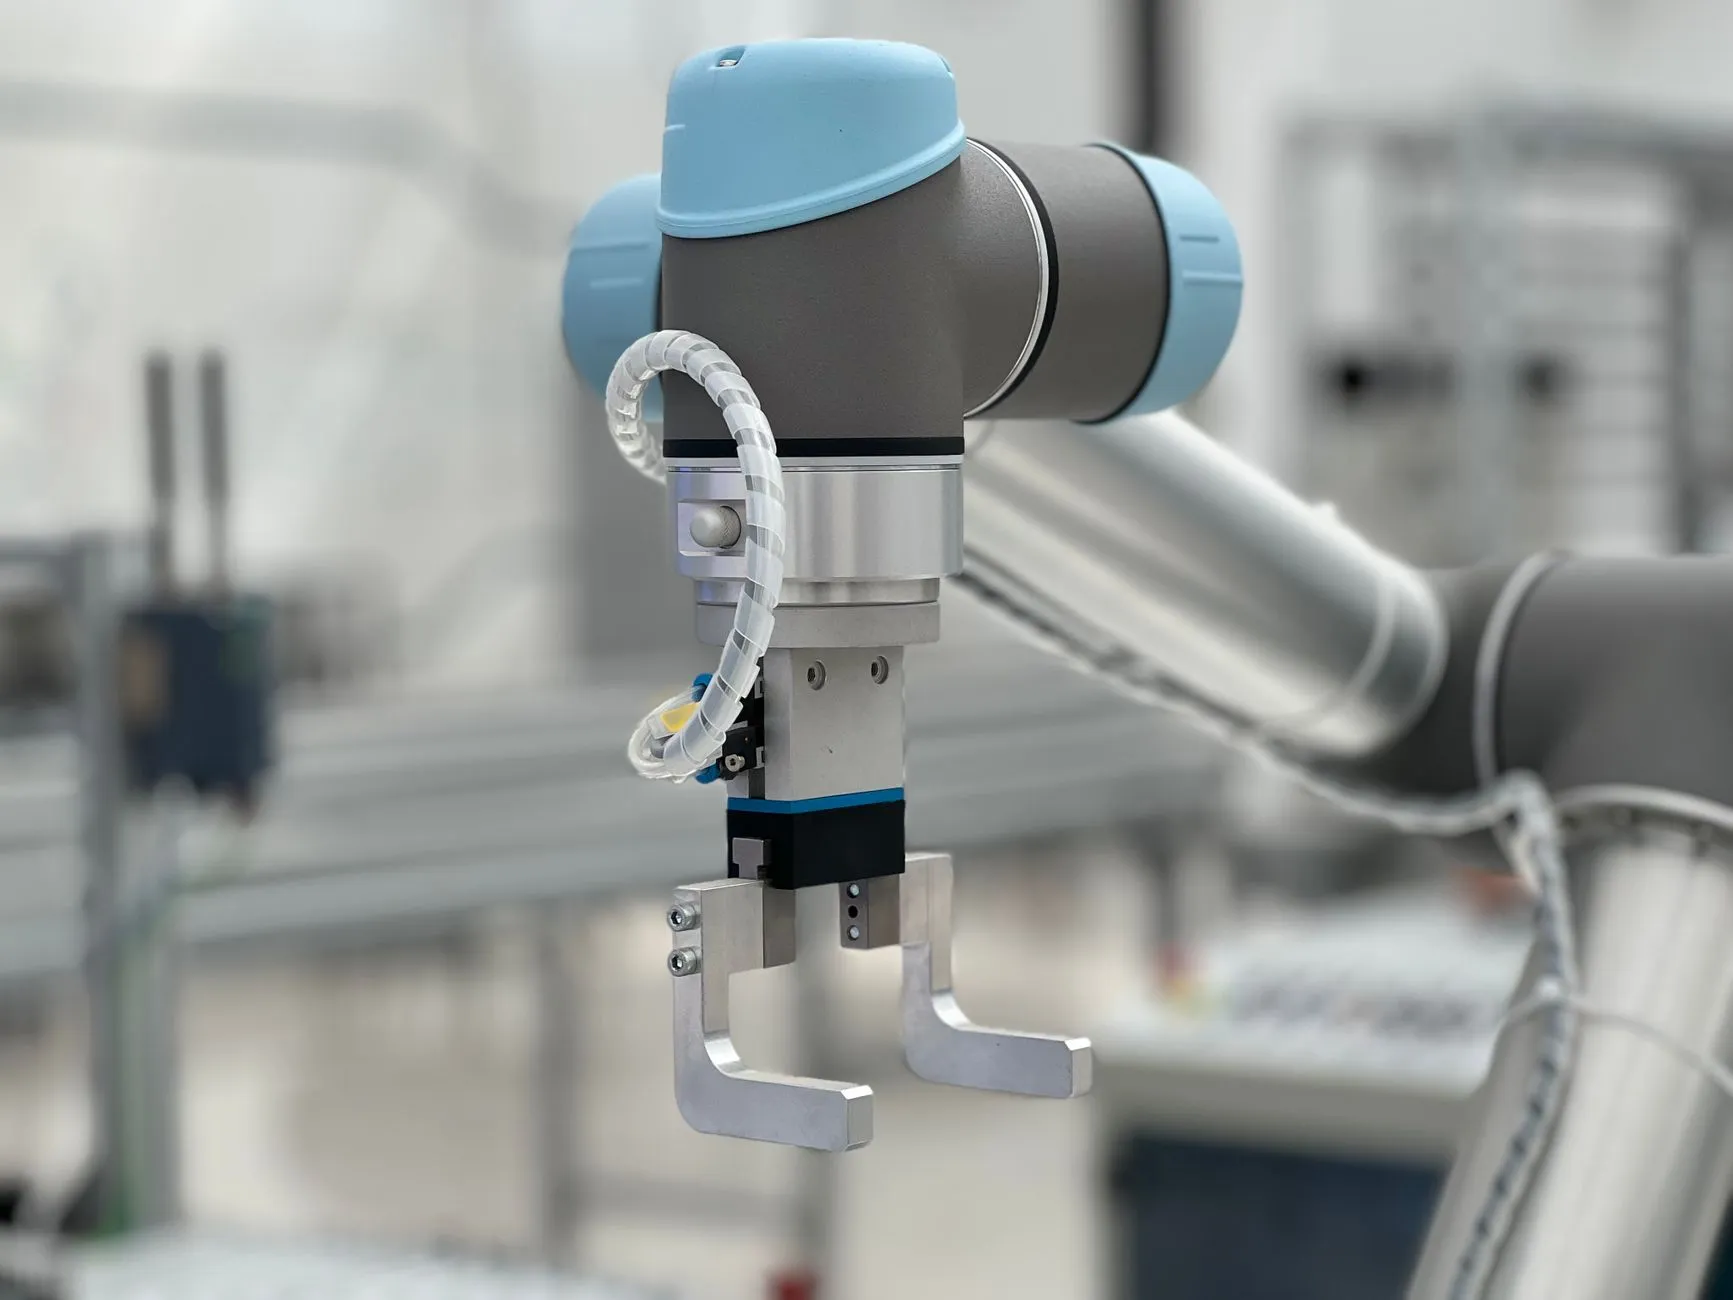
汇新智能装备在为客户配套工业机器人抓手时,会额外校核夹持力与电机扭矩的对应关系,避免因抓手自重或工件偏心导致伺服马达长期过载。
工业机器人场景下的应用方案
关节驱动与末端抓手
六轴机器人关节通常采用交流伺服电机配合谐波减速机,要求低齿槽转矩与高过载能力。而在末端工业机器人抓手中,伺服马达需在有限空间内实现力控与位置控切换。汇新智能装备提供的方案支持EtherCAT总线控制,可实时读取扭矩反馈,实现柔顺夹取,适用于易损工件搬运。
与精密机械零部件的协同
伺服系统的最终精度受机械件影响极大。汇新智能装备在加工精密机械零部件时,将电机安装面的平面度、止口同轴度控制在0.01mm以内,从源头减少偏心与振动。这种“机电一体”的交付思路,使整机重复定位精度稳定在±0.02mm。

选型流程与常见问题
建议按以下步骤推进:明确负载与运动曲线 → 计算惯量比与扭矩 → 匹配驱动器与编码器 → 校核机械接口 → 样机验证。常见误区包括:只看功率不看扭矩、忽略再生制动电阻、未预留电缆弯曲半径。若您正在为机器人或自动化专机选配伺服电机,欢迎联系汇新智能装备技术团队,我们可结合具体工况提供选型计算表与样机测试支持。