汇新智能装备工业机器人抓手产品特点与适用场景介绍
日期:2026-10-05
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
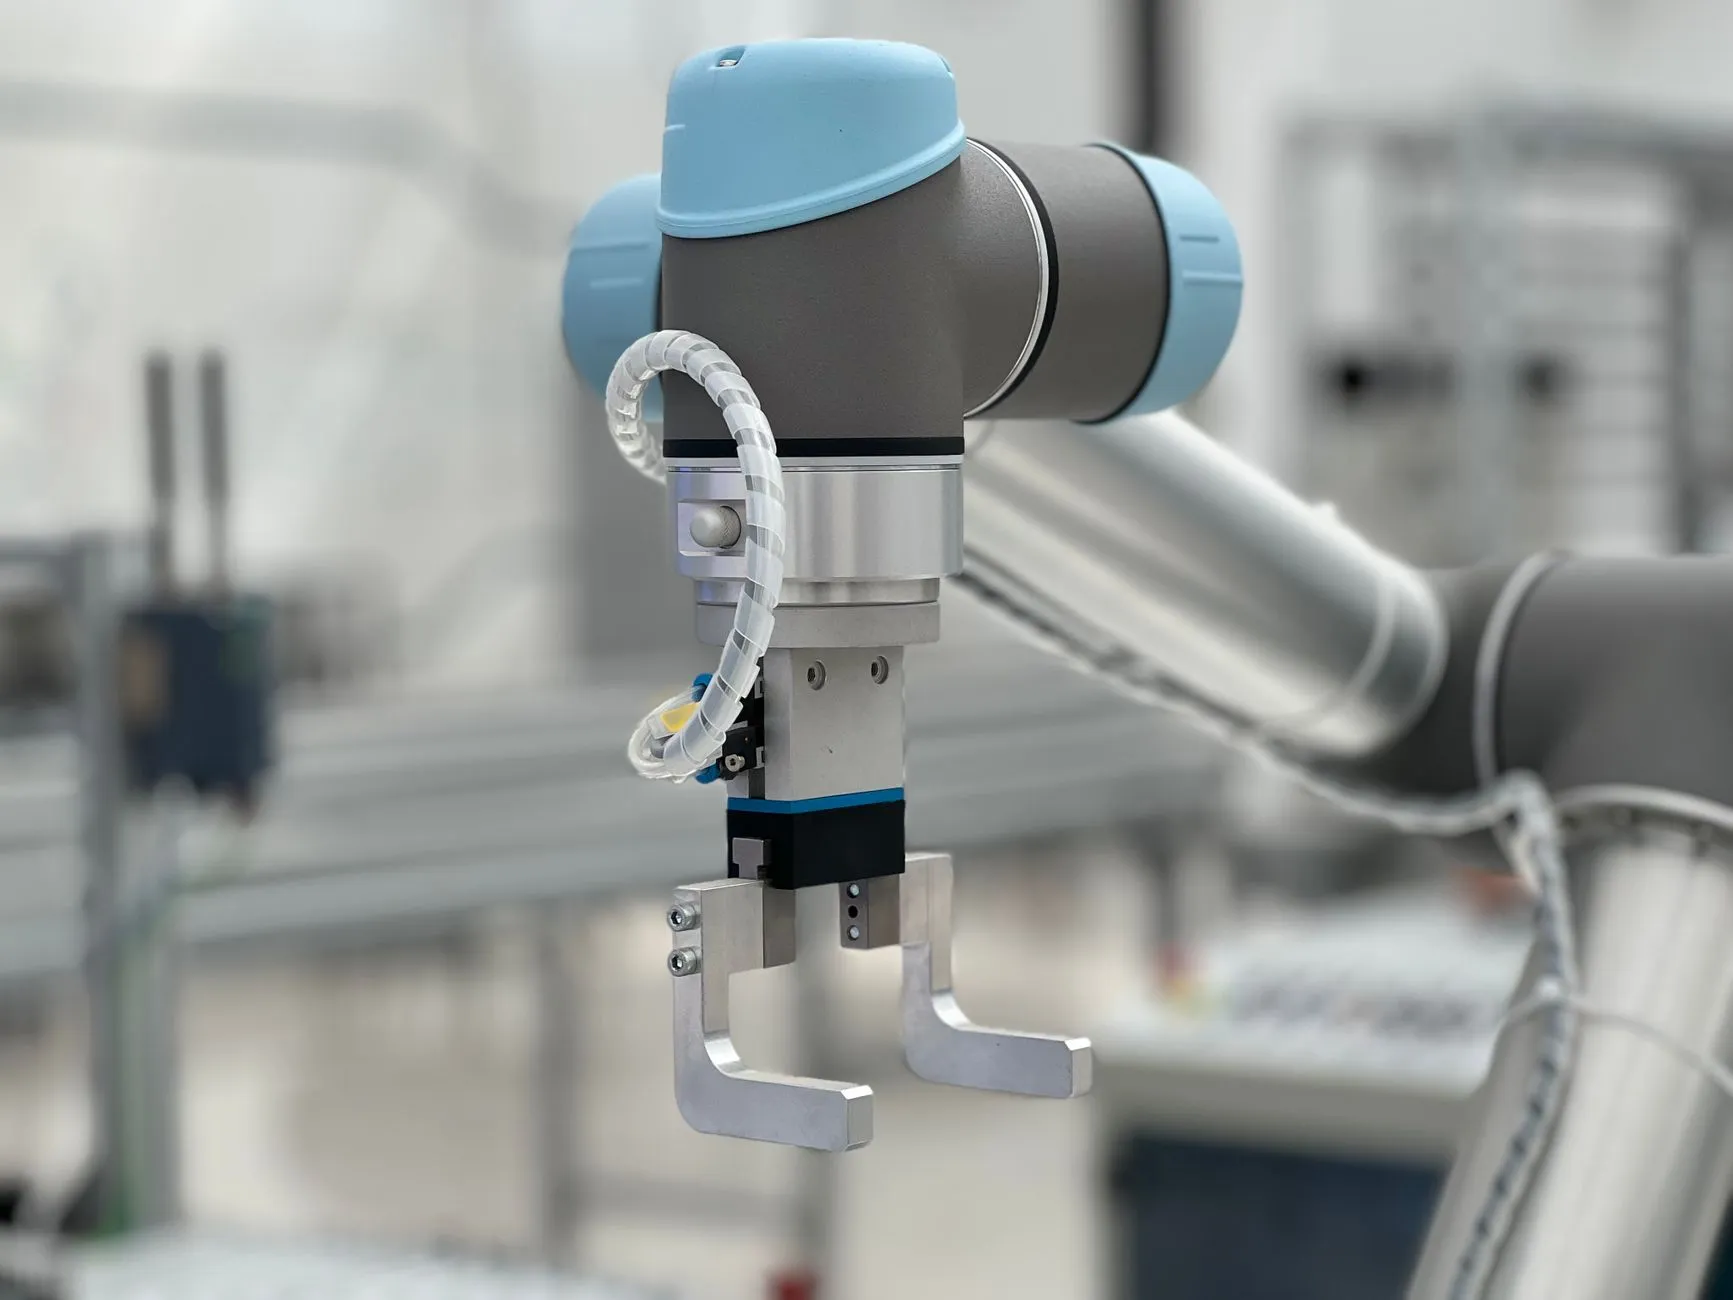
工业机器人抓手:从执行末端到智能作业单元
在自动化产线中,工业机器人抓手常被视为机器人的“手”,但它的实际价值远不止夹取动作本身。江苏佰汇新智能装备有限公司围绕汇新智能装备的技术体系,将抓手与伺服电机、伺服马达及精密传动结构深度整合,使其成为具备力控、位置反馈和快速换型能力的智能作业单元。对于从事机械加工、装配、搬运的企业而言,抓手选型直接影响节拍、良率与柔性化水平。
核心能力:伺服驱动与精密零部件的协同设计
汇新智能装备的工业机器人抓手采用模块化架构,核心优势体现在三个维度:
- 伺服马达闭环控制:每个夹爪由独立伺服马达驱动,重复定位精度可达±0.02mm,夹持力连续可调,避免薄壁件变形或重载件滑脱。
- 精密机械零部件自研:齿轮箱、导轨、力传感器安装座等关键件由公司内部完成机械加工,保证批次一致性与交期可控。
- 快换与通信集成:支持EtherCAT、Profinet等总线协议,可与主流机器人控制器直连,换型时间压缩至30秒以内。
适用场景:哪些工序更适合伺服抓手
并非所有搬运任务都需要伺服抓手。以下场景更能体现其技术收益:
- 精密零件上下料:如轴承套圈、齿轮坯件在机械加工单元中的自动装夹,需要恒力夹持与位置反馈。
- 多品种混线生产:同一抓手通过程序切换夹持行程与力度,适配不同尺寸工件,减少换爪停机。
- 易损件搬运:玻璃、陶瓷、薄壁铝件等,依赖伺服马达的力矩控制实现“轻拿轻放”。
选型与实施建议
用户在选择工业机器人抓手时,可从四个参数切入:工件重量与重心、所需夹持力范围、重复定位精度、通讯接口匹配度。汇新智能装备提供从工况评估、抓手选型到现场联调的全流程支持。实施阶段建议先确认机器人法兰标准与气路/电路接口,再结合伺服电机的额定扭矩与减速比核算动态响应能力。对于已有产线改造项目,公司可提供过渡法兰与通信协议转换方案,降低集成难度。
常见问题与协作方式
客户常问:伺服抓手是否比气动抓手更易维护?实际上,伺服系统无气源泄漏风险,但需关注编码器线缆的弯曲寿命。汇新智能装备在出厂前完成72小时老化测试,并提供备件快速响应。合作模式上,既支持单台抓手采购,也可承接包含精密机械零部件加工、电控柜配套在内的整包项目。若您正在规划机械加工自动化单元,欢迎提供工件图纸与节拍要求,我们将输出针对性的抓手配置建议。