汇新智能装备工业机器人抓手产品类型与适用场景详细介绍
日期:2026-10-11
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
在自动化产线改造和智能制造升级过程中,工业机器人抓手作为机器人与工件之间的执行末端,直接决定了搬运、上下料、检测等工序的节拍效率与定位精度。江苏佰汇新智能装备有限公司围绕汇新智能装备的技术体系,面向机械加工、精密装配、检测分拣等场景提供多类型抓手产品与配套方案,帮助客户把机器人本体能力真正落地到具体工序。
一、工业机器人抓手产品类型与核心能力
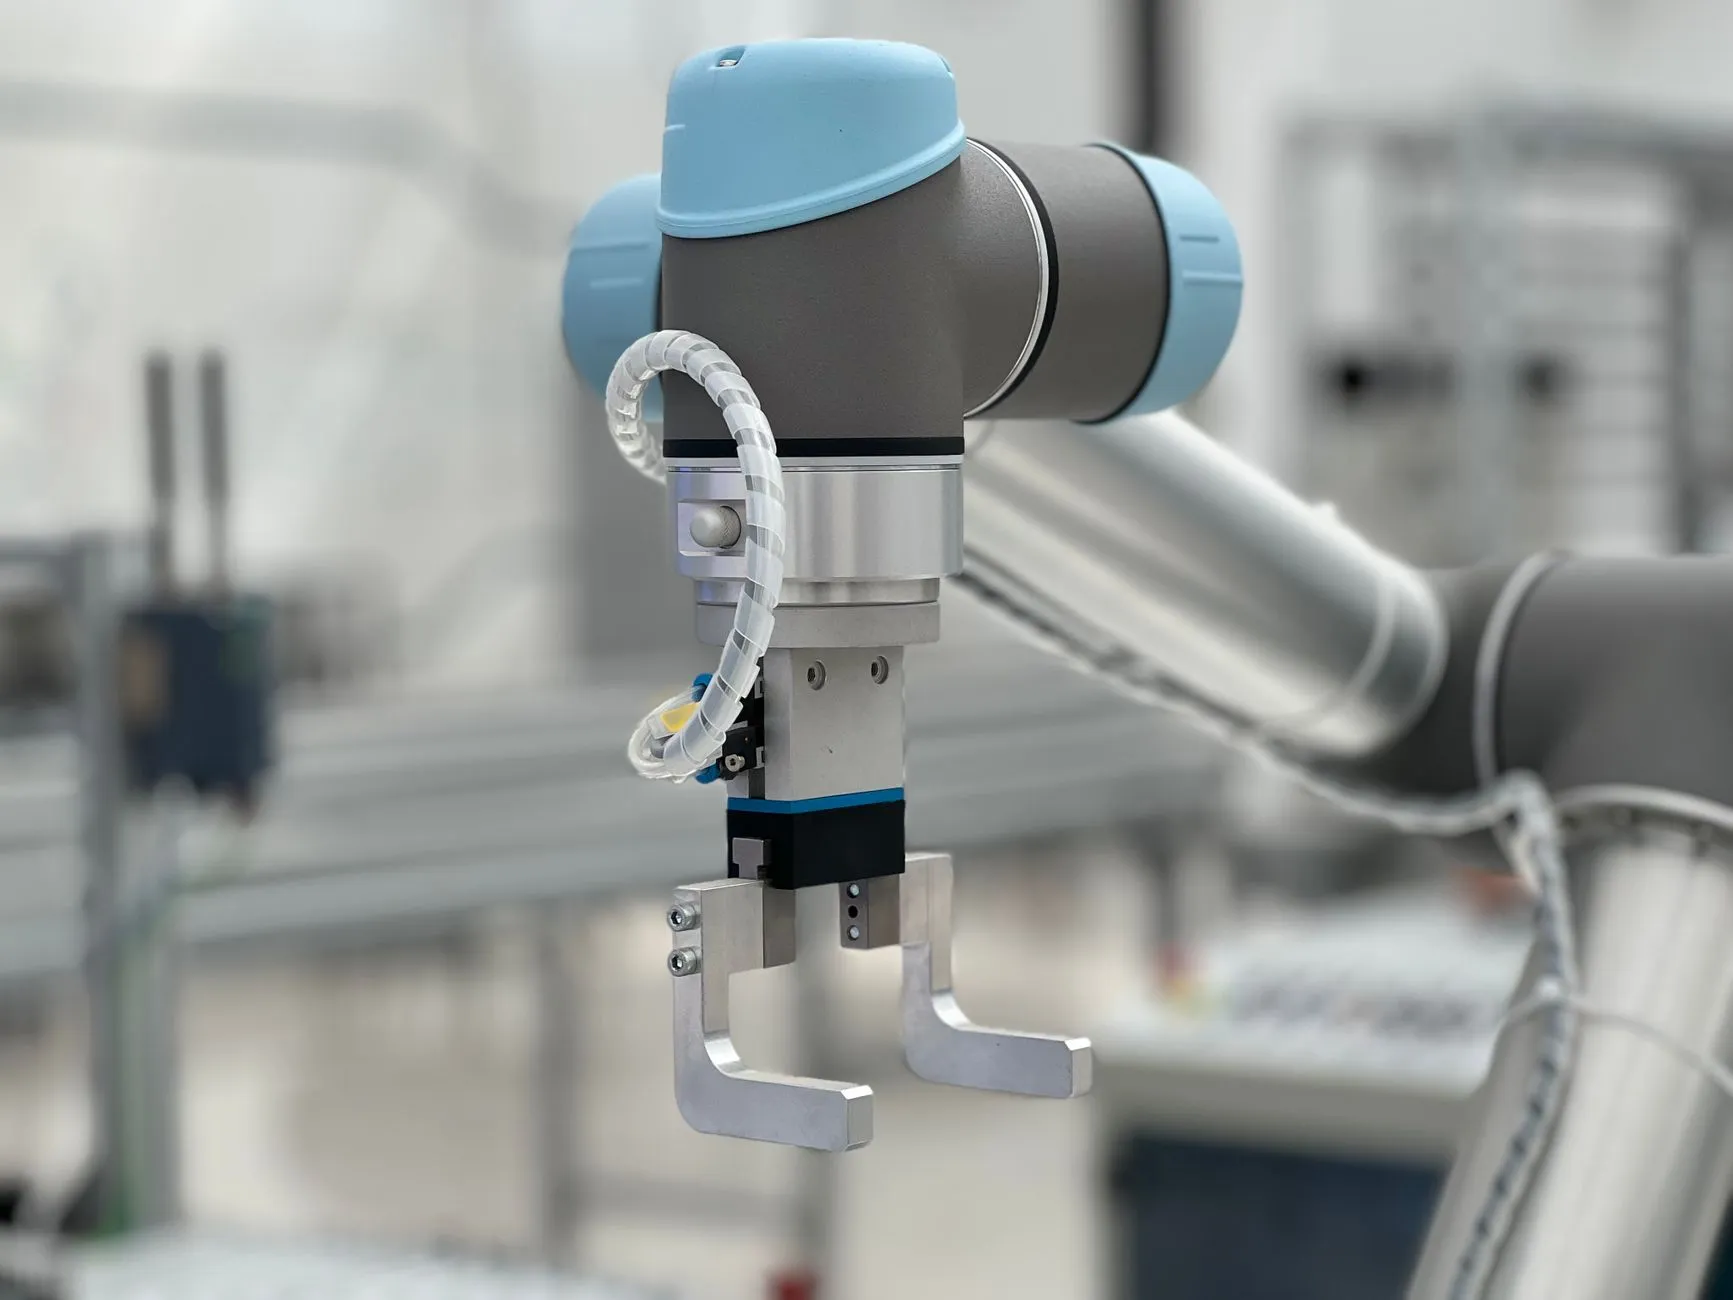
公司现有抓手产品按驱动方式与结构形式可分为以下几类:
- 伺服电动抓手:采用伺服电机或伺服马达驱动,夹持力与开合行程可编程设定,重复定位精度可达±0.02mm,适合对夹持力敏感的精密工件。
- 气动平行抓手:结构紧凑、响应快,适用于节拍要求高、工件重量适中的搬运与上下料工序。
- 自适应柔性抓手:针对异形件、易损件,通过柔性指段或阵列式触点实现包络抓取,降低工件表面损伤风险。
- 专用定制抓手:根据精密机械零部件的几何特征与工艺要求,集成快换法兰、力传感器或视觉定位模块。
二、选型需关注的关键参数维度
选择抓手时,建议从工件特性与机器人接口两条线同时评估。工件侧需明确重量、材质、表面状态、允许变形量及抓取节拍;机器人侧需确认法兰接口标准、负载余量、气路或电气接口数量。对于采用伺服电机驱动的电动抓手,还需关注控制方式(I/O、Modbus、EtherCAT等)与现有控制系统的兼容性。若工序中存在多品种切换,可优先考虑带快换装置的方案,缩短换型时间。
三、典型适用场景
在机械加工领域,抓手常用于数控机床上下料、去毛刺后搬运、成品码垛等环节;在电子与精密制造中,则更多用于小尺寸精密机械零部件的取放与检测工位转移。对于需要力控反馈的装配工序,集成力传感器的电动抓手可配合机器人完成压装、插接等动作。客户在前期沟通时,可提供工件图纸、节拍要求和现场布局,便于技术团队给出针对性配置。
四、合作与实施建议
公司提供从需求确认、方案设计、样件试抓到现场调试的完整流程。建议客户在选型阶段安排工件样品测试,以验证夹持稳定性与节拍匹配度。批量交付前,可要求提供接口尺寸图与控制说明,方便与现有产线集成。对于后续扩产或换型需求,模块化设计的抓手可降低重复采购成本。
如需进一步了解汇新智能装备在工业机器人抓手方面的具体配置与适配方案,欢迎联系公司技术团队,结合现场工况获取选型建议。