工业机器人抓手选型指南:汇新智能装备解析负载与精度匹配要点
在机械加工自动化产线上,工业机器人抓手常被视作"末端执行器"而遭轻视,实际上它直接决定节拍稳定性与工件良率。江苏佰汇新智能装备有限公司在服务汽车零部件、3C精密结构件客户时发现,多数抓取故障并非机器人本体问题,而是负载与精度匹配失当所致。本文从工程选型角度拆解关键要点。
负载匹配:不只是看额定值
选型时若仅对照机器人额定负载,往往埋下隐患。抓手自重、工件重量、惯性力矩三者叠加后,需预留至少1.5倍安全系数。以一台负载10kg的六轴机器人为例,若抓手本体重4kg、工件重3kg,重心偏移超过法兰150mm时,实际允许负载会明显下降。汇新智能装备在为客户配套精密机械零部件搬运方案时,通常要求提供完整重心坐标,再核算各轴扭矩余量。
驱动方式同样影响负载表现。采用伺服电机驱动的电动抓手,可通过电流环反馈实时感知夹持力变化;而气动抓手在长行程工况下,因气源压力波动导致夹持力衰减,重载场景需谨慎评估。
精度匹配:重复定位与夹持刚性的平衡
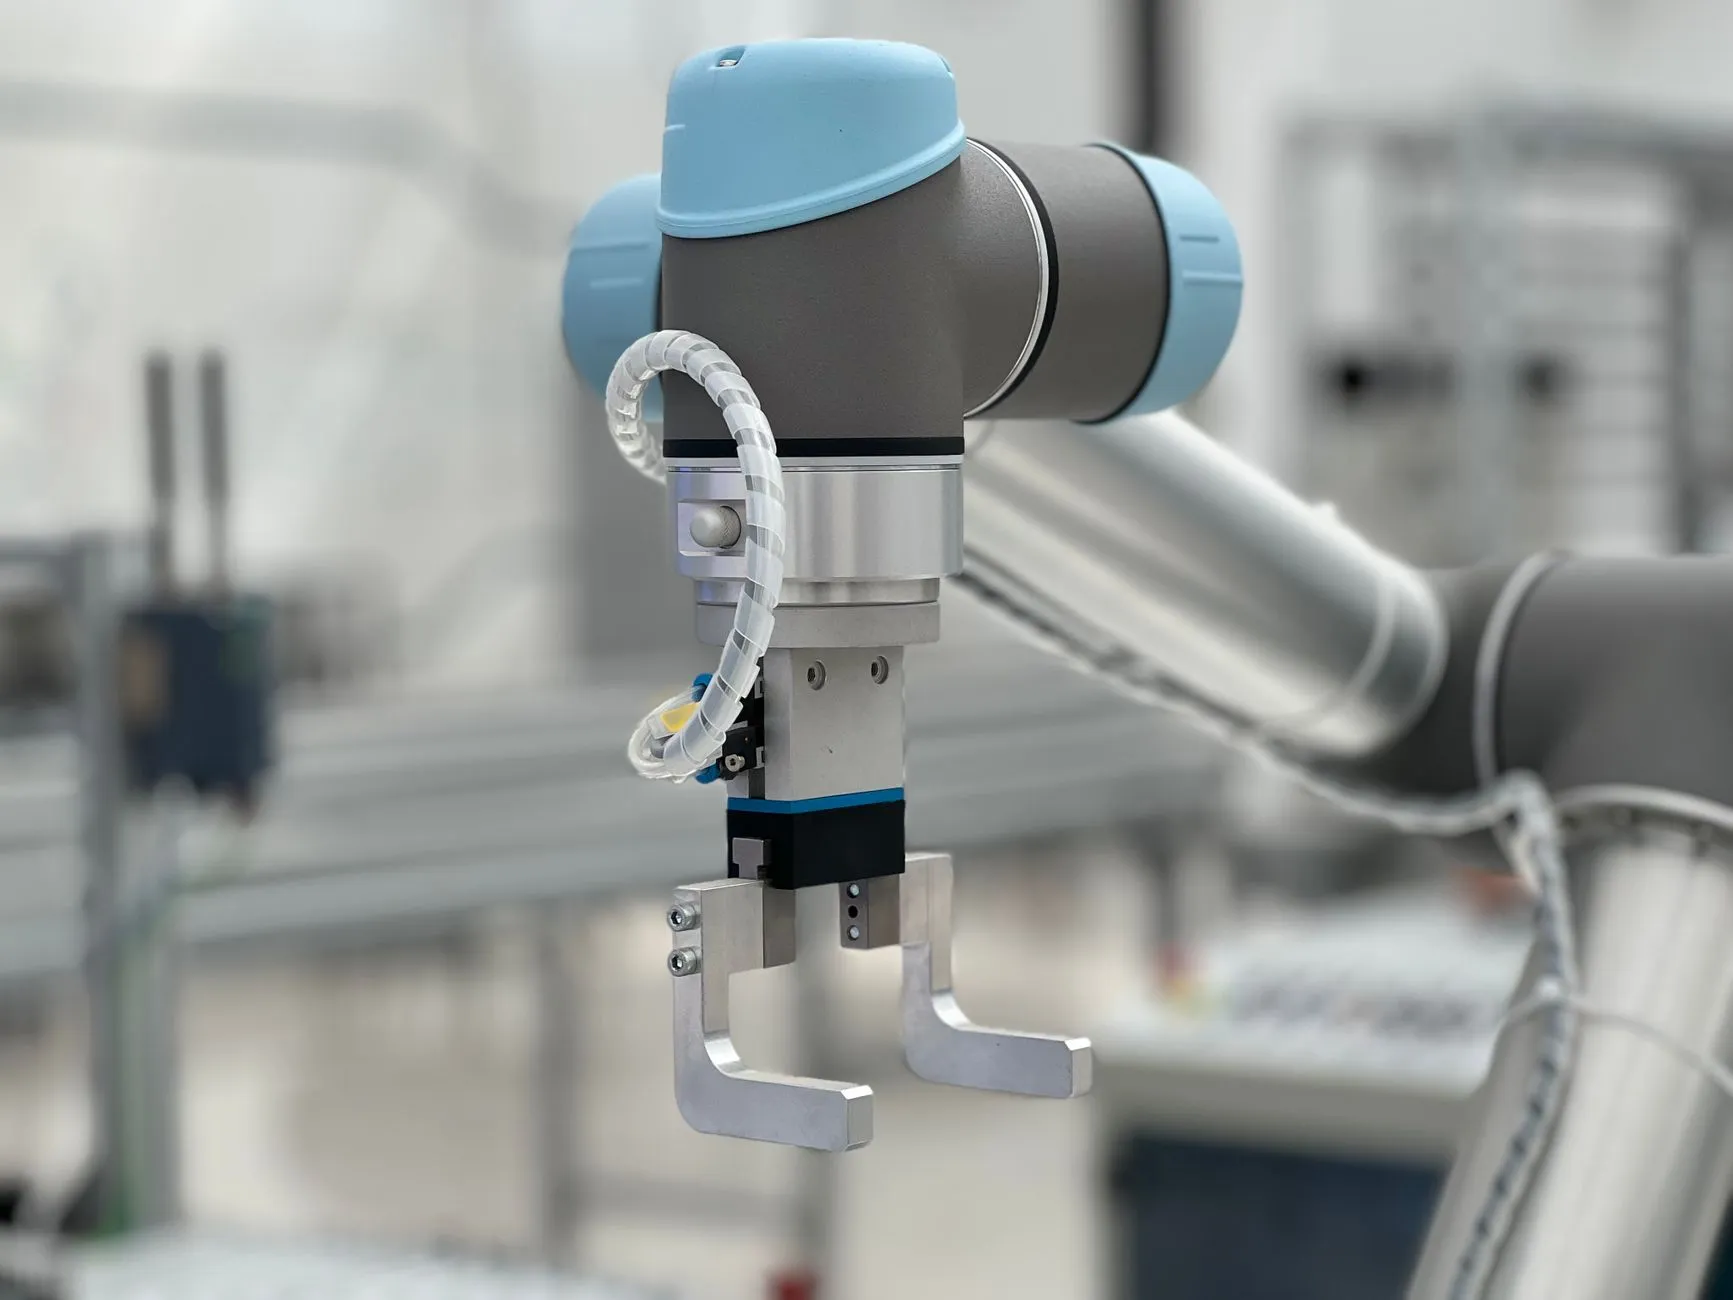
工业机器人抓手的精度包含两个层面:重复定位精度与夹持刚性。前者取决于传动结构——行星减速配伺服马达的方案,背隙可控制在3弧分以内;后者则与指爪材料、导向机构相关。加工中心上下料场景中,工件公差常在±0.02mm,若抓手指爪刚性不足,高速取放时会产生微振动,导致装夹偏斜。
- 轻载高精场景(如精密机械零部件分拣):优先选平行夹爪配交叉滚子导轨,重复精度可达±0.01mm;
- 重载场景(如铸件搬运):采用楔形自锁结构,牺牲部分精度换取夹持稳定性;
- 柔性场景:配置力控传感器,夹持力闭环调节范围建议覆盖10%–90%量程。
值得注意的是,机器人本体精度与抓手精度需协同匹配。若机器人重复定位精度为±0.05mm,抓手精度做到±0.01mm并无实际意义,反而推高成本。
选型核查清单与常见误区
汇新智能装备在项目交付中整理出一份核查清单,供机械加工企业参考:
- 核算总惯量比,建议控制在机器人允许值的70%以内;
- 确认抓手指爪开合行程留有10%–15%余量;
- 评估线缆走线路径,避免机器人第六轴旋转时拉扯;
- 伺服电机与伺服马达的编码器分辨率需与控制系统匹配。
常见误区包括:忽视抓手自重对机器人加速度的限制、用静态负载替代动态扭矩核算、以及未考虑工件表面油污对摩擦系数的影响。这些问题在调试阶段才暴露,返工成本高。
工业机器人抓手选型本质是负载、精度、节拍三者的工程折中。汇新智能装备建议企业在采购前提供完整工况参数,由供应商完成力矩仿真与夹持力校核,而非仅凭样本参数下单。合理的匹配方案,能让整线综合效率提升15%以上。