汇新智能装备解析:工业机器人抓手选型与机械加工精度控制要点
在汽车零部件、3C电子和新能源电池产线的自动化改造中,工业机器人抓手的选型往往比机器人本体更容易被低估。一台六轴机器人重复定位精度可达±0.02mm,但若抓手刚性不足或夹持力控制失当,末端执行精度可能劣化到±0.1mm以上。汇新智能装备在长期配套精密机械零部件加工与整线交付中,积累了一套可落地的选型与精度控制方法,本文从工程视角拆解关键要点。
抓手选型:从工况反推结构,而非从参数表挑型号
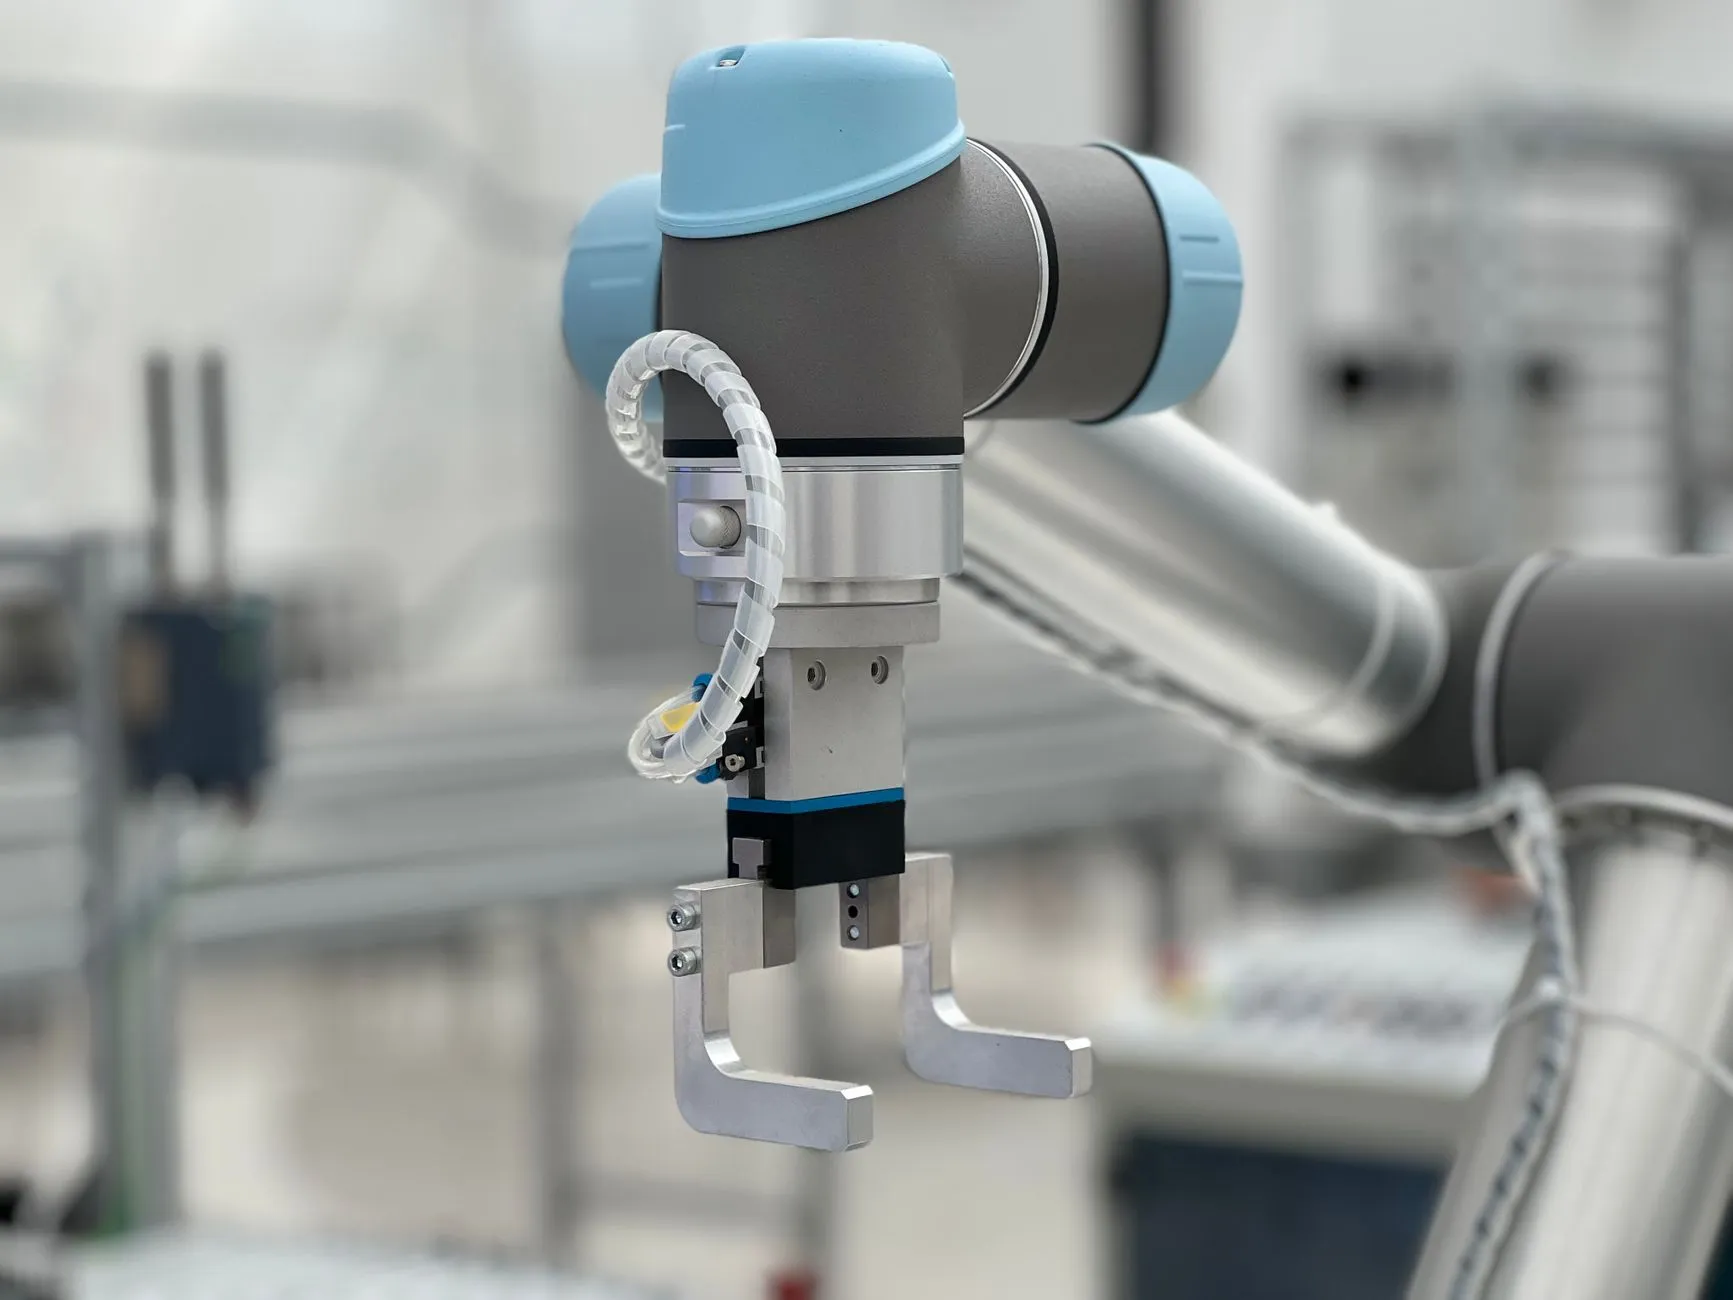
抓手选型的起点不是负载重量,而是工件特征与节拍约束。同样抓取3kg的铝合金壳体,平行夹爪与三指自适应抓手在定位方式上差异显著:前者依赖工件定位面的一致性,后者对来料偏差容忍度更高但重复精度略低。选型时建议按以下顺序判断:
- 夹持方式:外撑、内撑还是真空吸附,取决于工件表面是否允许接触痕迹;
- 驱动形式:气动抓手响应快、成本低,但夹持力闭环控制困难;电动抓手配合伺服电机可实现力位混合控制,适合易碎或薄壁件;
- 刚性校核:抓手悬伸长度超过150mm时,需核算弯矩对指爪变形的影响,必要时增加导向结构。
汇新智能装备在非标抓手设计中,通常先建立工件CAD模型做干涉仿真,再确定指爪行程与传感器布置,避免现场反复调试。
机械加工精度控制:抓手的“最后一毫米”在零件上
抓手的重复精度很大程度上由指爪、连接法兰等精密机械零部件的加工质量决定。指爪安装面的平面度若超差0.03mm,夹持时工件就会产生微倾,叠加机器人姿态误差后,装配节拍内很难稳定对位。控制要点集中在三个环节:
- 基准统一:指爪加工与装配采用同一基准面,减少基准转换误差;
- 材料与热处理:高频次夹持场景下,指爪选用预硬钢或渗碳淬火件,硬度控制在HRC50-55,兼顾耐磨性与韧性;
- 伺服驱动匹配:电动抓手选用伺服马达时,需关注低速段的转矩波动,编码器分辨率建议不低于17位,否则夹持力分辨率不足会导致薄壁件变形。
实际项目中,机械加工环节的公差分配应服从抓手整体精度预算,而非孤立追求单个零件的高精度,这一点常被忽视。
一个产线案例:从±0.08mm到±0.03mm的改善
某新能源电池模组搬运工位,原方案采用气动平行抓手配自制铝制指爪,端拾重复定位偏差约±0.08mm,导致入箱导向销频繁卡滞。汇新智能装备介入后,将指爪改为40Cr调质+表面氮化处理,安装面增加定位销结构,驱动端换用带力反馈的伺服电机抓手,并将夹持力从固定值改为分段控制。改造后端拾偏差稳定在±0.03mm以内,卡滞率下降约七成。这个案例说明,机器人末端精度是结构、材料与控制策略的系统结果。
趋势与落地建议
当前抓手技术正朝两个方向演进:一是电动化与总线化,抓手作为独立轴接入机器人控制器,简化外围逻辑;二是集成力/位传感,实现自适应夹持。对多数制造企业而言,不必追求一步到位,可优先在换产频繁、工件易损的工位试点电动抓手。汇新智能装备建议在选型阶段同步输出抓手精度验收标准,将机械加工公差、装配基准和驱动参数纳入同一份技术协议,从源头减少后期整改成本。