汇新智能装备工业机器人抓手产品核心特点与适用场景详细介绍
日期:2026-10-04
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
工业机器人抓手:从机械结构到伺服驱动的整体方案
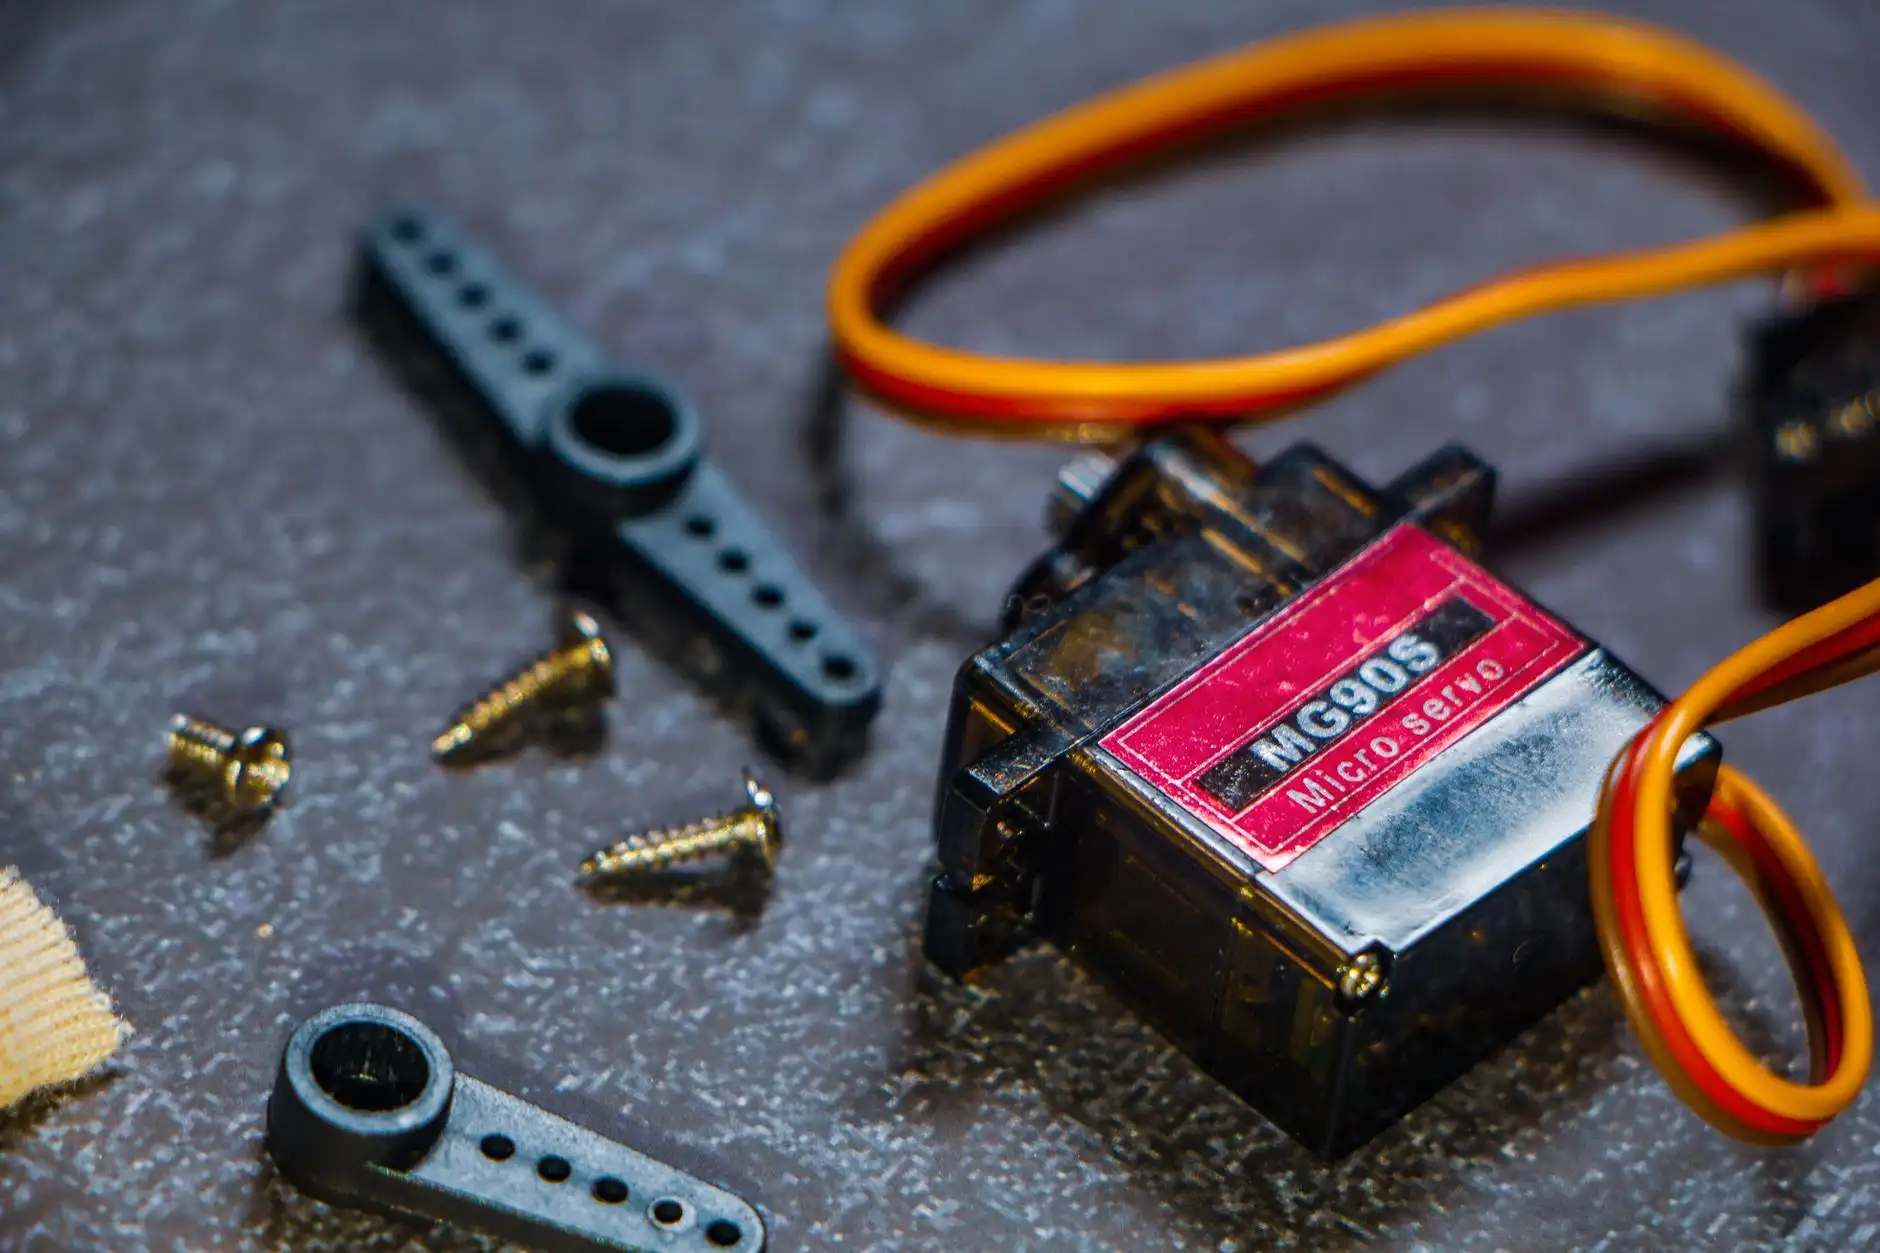
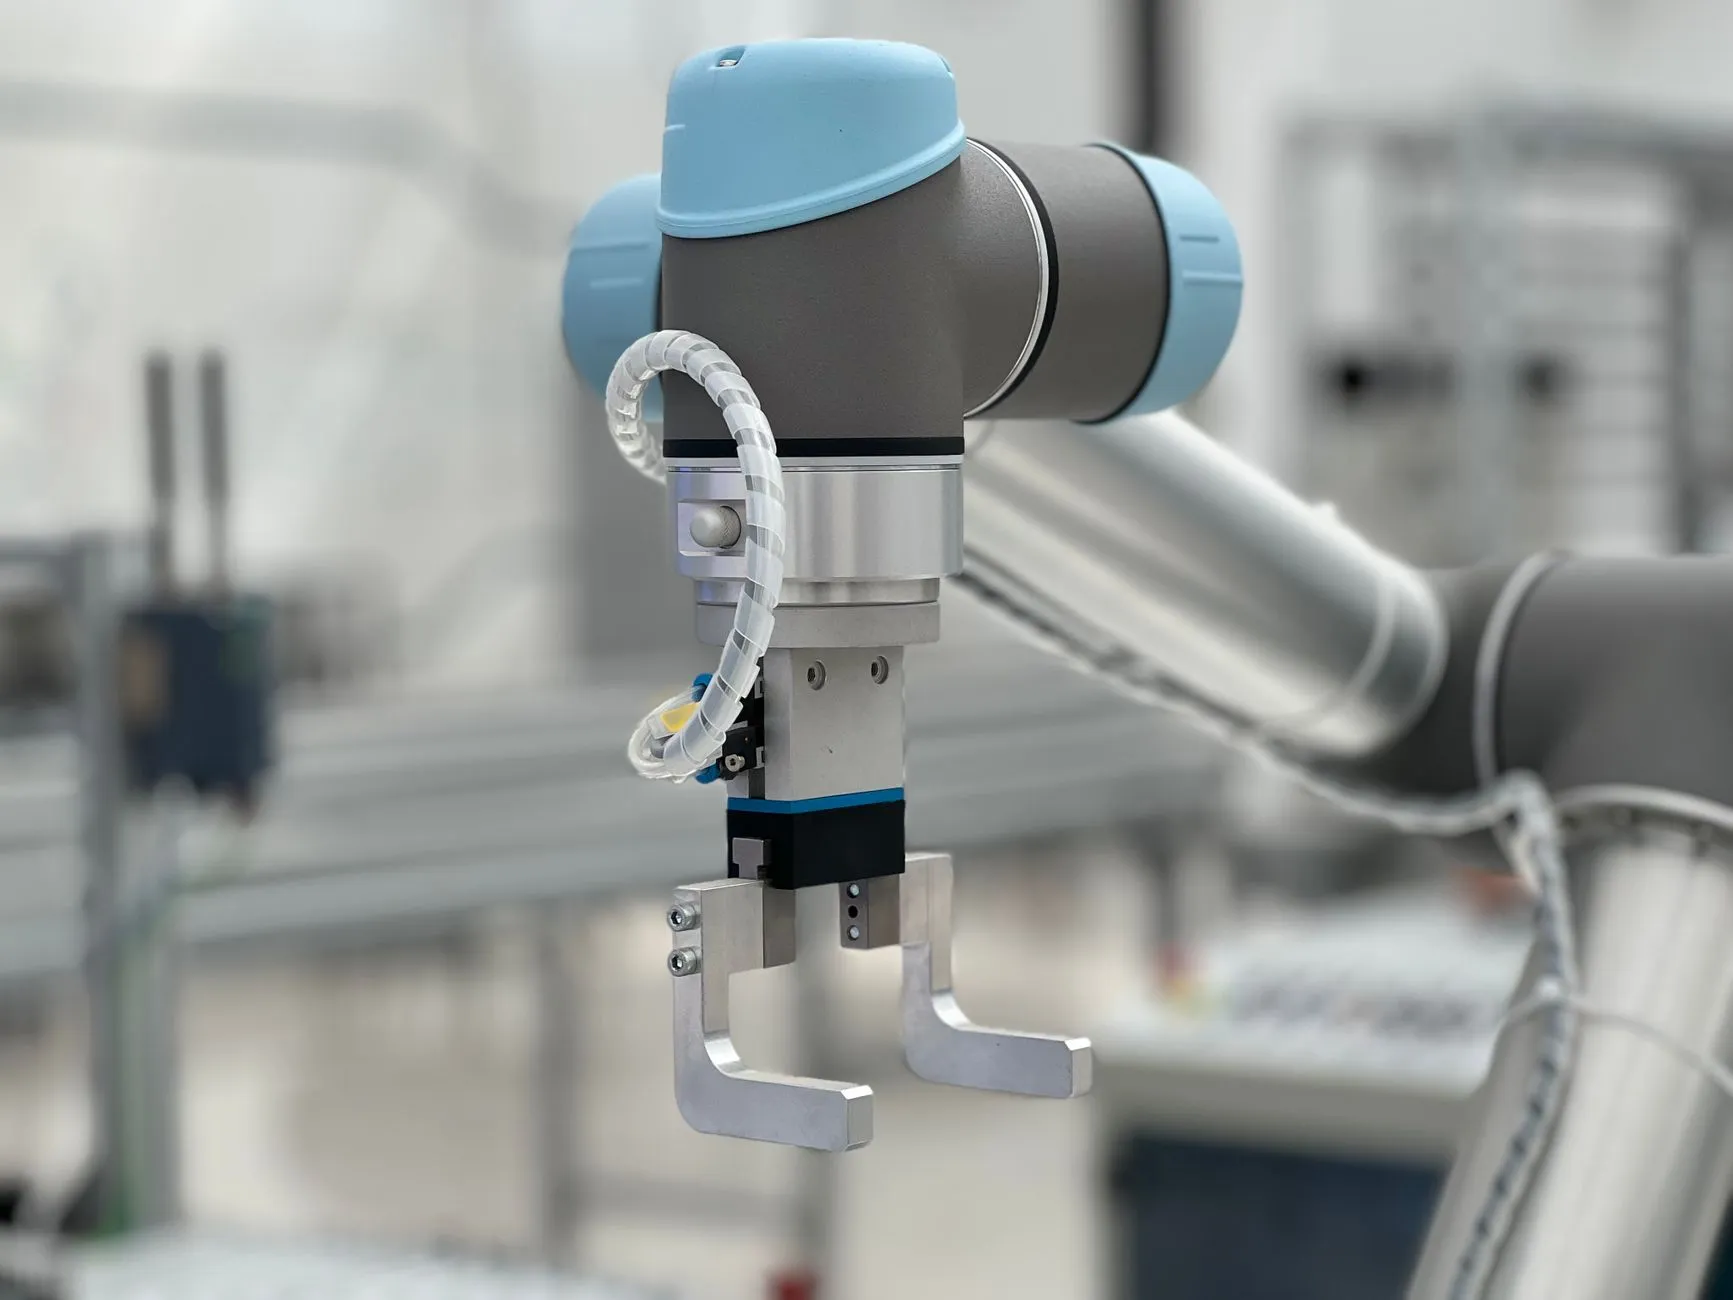
江苏佰汇新智能装备有限公司在自动化末端执行器领域积累了多年工程经验,围绕汇新智能装备品牌推出的工业机器人抓手,并非单一标准件,而是结合机械加工能力与驱动控制技术形成的模块化产品体系。抓手本体采用高强度铝合金或合金钢经精密加工而成,关键配合面公差控制在±0.02mm以内,可适配FANUC、ABB、KUKA、安川等主流机器人法兰接口。驱动方式覆盖气动、电动及液压,其中电动抓手内置伺服电机或伺服马达,支持力位混合控制,重复定位精度可达±0.05mm。
核心特点与技术参数维度
汇新智能装备的工业机器人抓手在以下维度形成差异化优势:
- 模块化指部设计:手指可快速更换,支持平行开合、角度开合、三爪定心等多种形式,夹持力范围5N—3000N。
- 伺服驱动闭环控制:采用总线通信(EtherCAT、Modbus TCP),实时反馈位置、速度与电流,便于与机器人控制器协同。
- 精密机械零部件自产:导轨、齿轮、丝杠等核心传动件由公司内部机械加工产线完成,缩短交期并保证一致性。
- 防护等级可选:IP54—IP67,适应切削液飞溅、粉尘及清洗环境。
适用场景与选型建议
该系列抓手主要面向数控车床上下料、加工中心工件转运、冲压连线、注塑取出及装配搬运等场景。选型时需确认四个参数:工件重量与重心、夹持面摩擦系数、节拍要求、机器人末端负载余量。例如,加工小型轴类零件时,可选用两指平行电动抓手,配合V型指块实现自定心;搬运箱体类工件则建议三爪或四爪结构,并核算倾覆力矩。对于需要力控的装配环节,优先选择带力矩反馈的伺服马达驱动型号。
实施流程与常见问题
合作通常按以下步骤推进:需求确认→抓取方案仿真→指部非标设计→厂内联调→现场安装调试。公司可提供法兰转接板、快换盘及线缆管理附件。常见问题集中在通信协议匹配和夹持力衰减两方面——前者需提前提供机器人IO或总线类型,后者多因气源压力波动或导轨润滑不足引起,建议每50万次循环保养一次。若您正在规划自动化产线,可将工件图纸与节拍要求发送至汇新智能装备技术团队,获取针对性的工业机器人抓手选型报告。