汇新智能装备伺服马达选型要点与典型应用场景解析
日期:2026-11-02
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
在非标自动化与精密传动项目里,伺服马达的选型往往决定了整套设备的节拍、精度与后期维护成本。汇新智能装备在长期配套机械加工产线、工业机器人抓手与精密机械零部件装配设备的过程中,积累了一套可复用的伺服电机选型思路。本文从实际工程视角出发,梳理选型要点与典型应用,供正在评估方案的工程师参考。
伺服马达在汇新智能装备业务中的角色
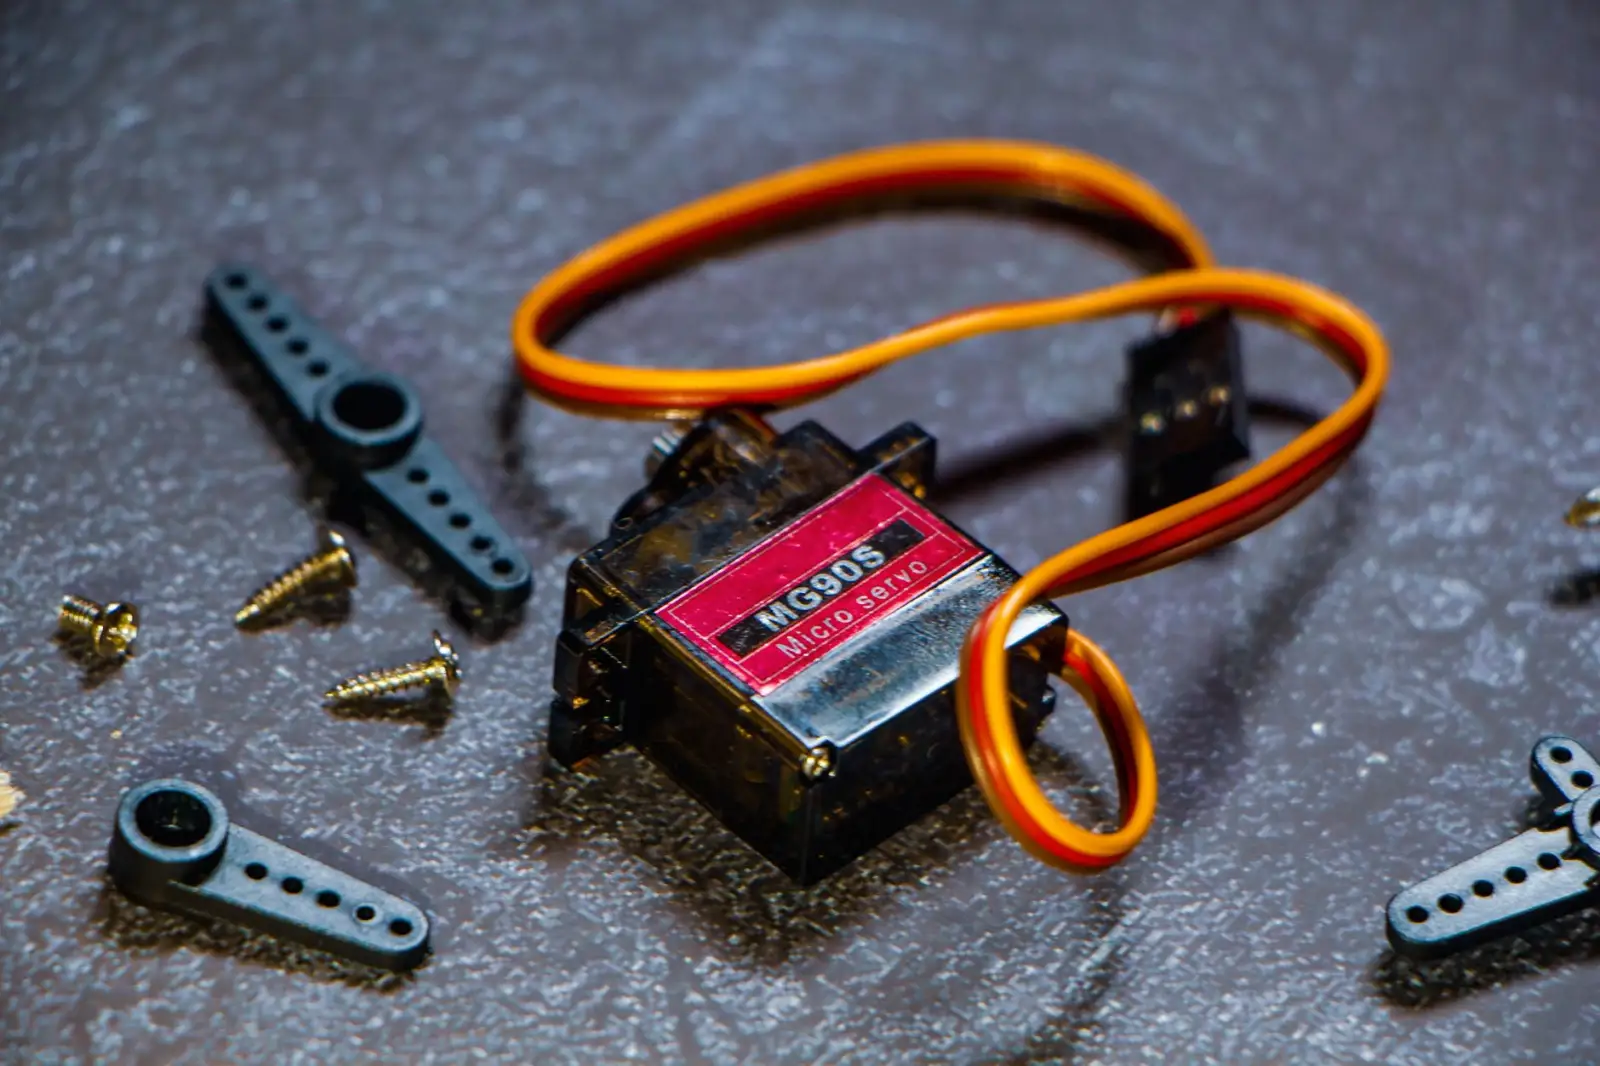
伺服马达是汇新智能装备各类执行机构的动力核心。无论是驱动工业机器人抓手的开合与旋转,还是配合精密机械零部件完成定位、压装、分度动作,伺服系统的响应速度与闭环精度都直接影响成品一致性。公司提供的伺服马达方案并非单一器件销售,而是结合机械加工工艺需求,给出「电机+驱动器+减速机构+编码器反馈」的匹配建议,使动力单元与机器人本体、末端执行器形成协调的整体。
选型必须核对的几个参数维度
选型不是简单对照功率表,而要围绕负载特性逐项核算。汇新智能装备建议重点关注以下维度:
- 连续转矩与峰值转矩:按抓手夹持力或负载惯量折算,峰值工况需留出1.5~2倍余量,避免频繁过载报警。
- 额定转速与最高转速:结合减速比反推关节或丝杠端的实际线速度,确保满足节拍要求。
- 转子惯量与负载惯量比:一般控制在10倍以内,惯量匹配不佳会带来整定困难与振动。
- 编码器分辨率:精密机械零部件定位场景建议选用17位以上绝对值编码器,减少回零工序。
- 防护等级与安装方式:机械加工现场粉尘、切削液较多,需确认IP等级与法兰尺寸是否匹配原有结构。

典型应用场景
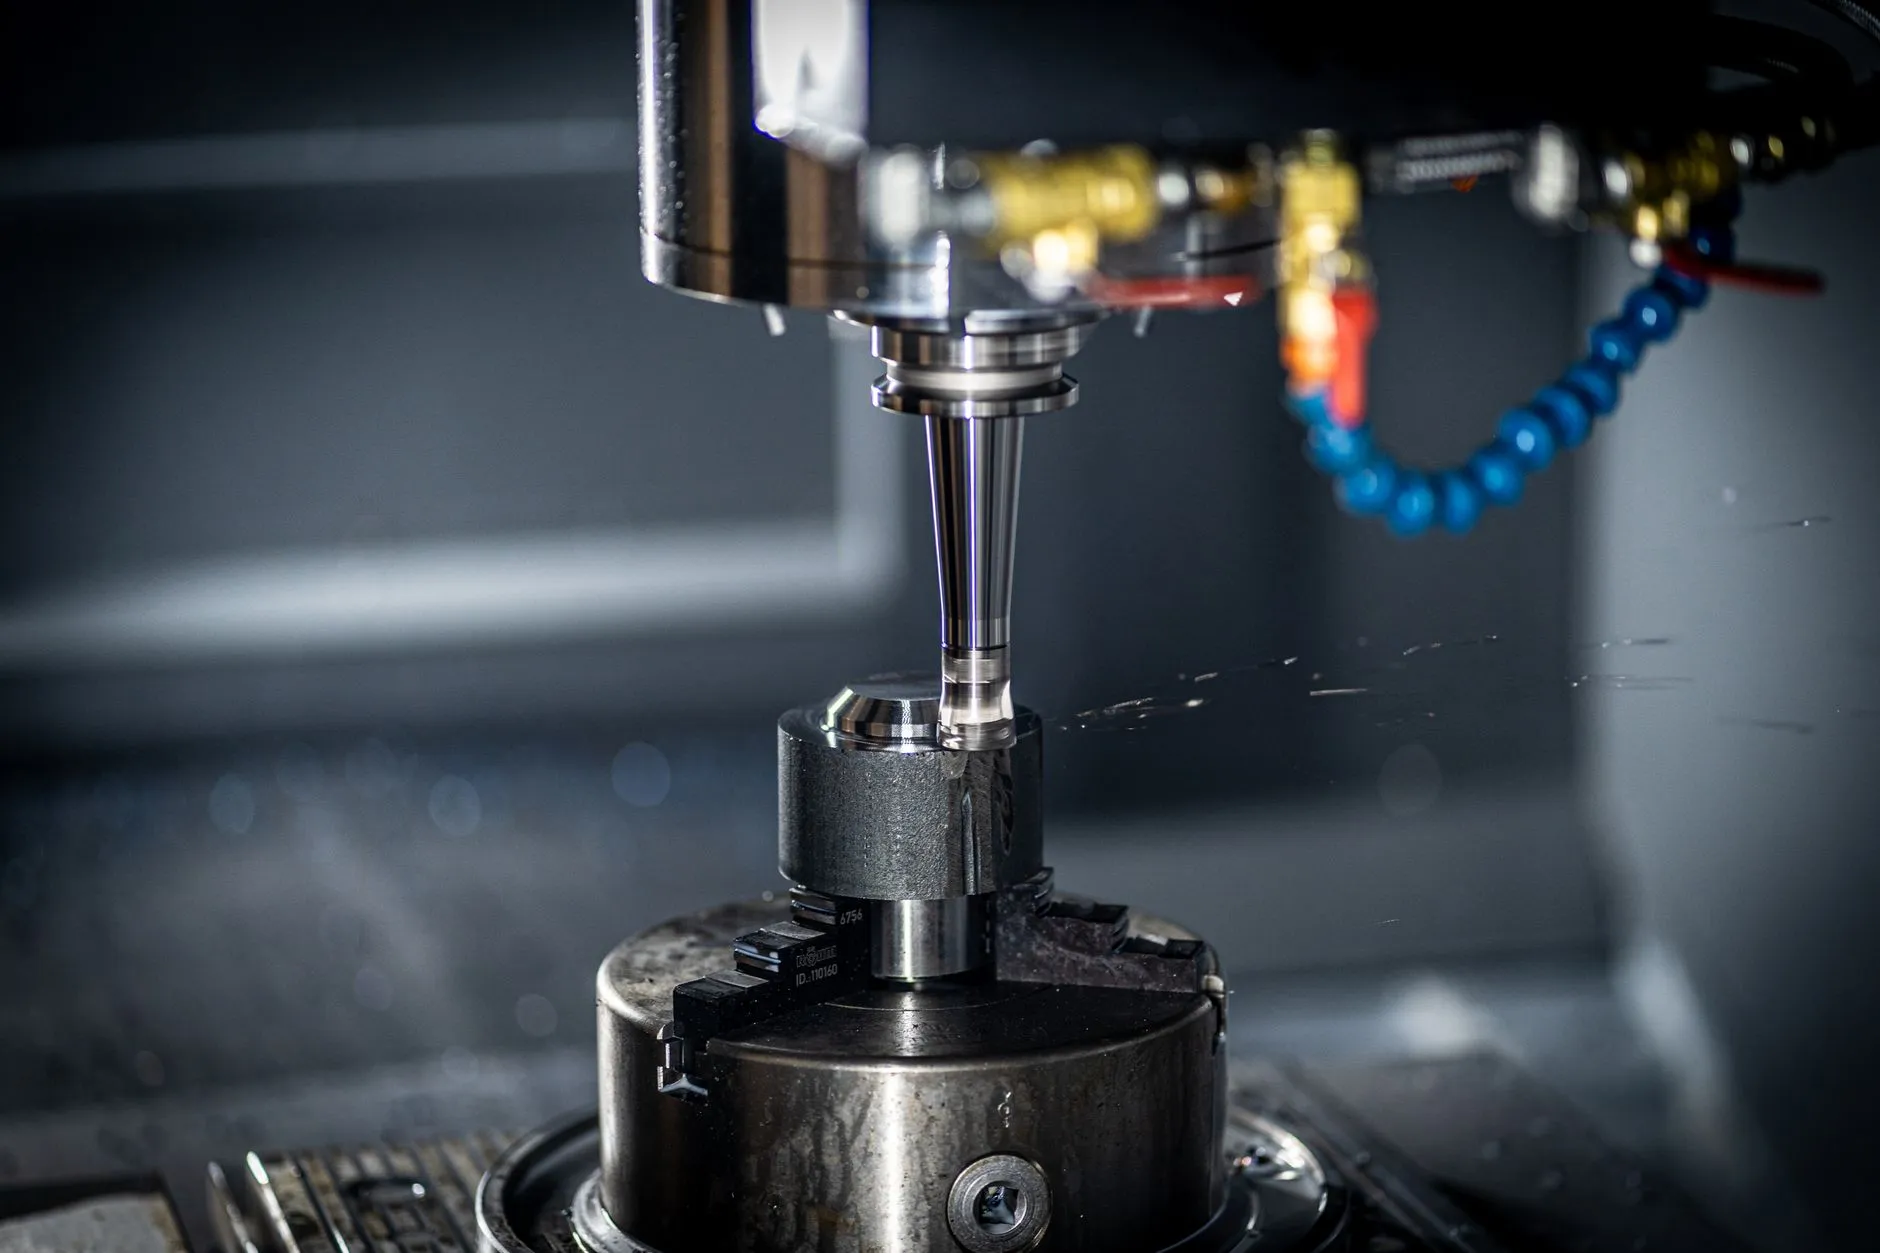
在汇新智能装备承接的项目中,伺服马达主要出现在三类场景。其一是工业机器人抓手的多指联动,依靠小型伺服电机实现力位混合控制;其二是精密机械零部件的光学或激光加工平台,要求低速平稳与微米级重复定位;其三是机械加工上下料单元,伺服马达驱动桁架或转台完成高频次搬运。不同场景对过载能力、刚性和响应带宽的侧重点差异明显,选型时需分别对待。
实施流程与常见问题
常规流程为:明确负载与运动曲线 → 计算转矩与惯量 → 匹配驱动器与减速机 → 打样验证温升与噪声 → 批量导入。常见问题集中在惯量估算偏差和散热设计不足两方面,前者导致调试时增益上不去,后者在连续运行工况下引起过热降额。汇新智能装备通常建议客户提供运动节拍图与负载简图,由工程团队完成核算后再确定型号,减少反复试错。
如需针对具体工况获取伺服马达选型建议,可联系汇新智能装备技术团队,结合机器人或加工设备的结构图纸共同评估。