江苏佰汇新伺服马达选型要点与工业机器人应用适配说明
日期:2026-10-31
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
在工业自动化产线中,伺服马达的选型直接决定了设备节拍、定位精度与长期运行稳定性。江苏佰汇新智能装备有限公司围绕伺服马达在机器人及精密装备中的实际应用,梳理出一套可落地的选型思路,帮助设备工程师与采购人员快速匹配工况需求。
伺服马达在汇新智能装备业务中的定位
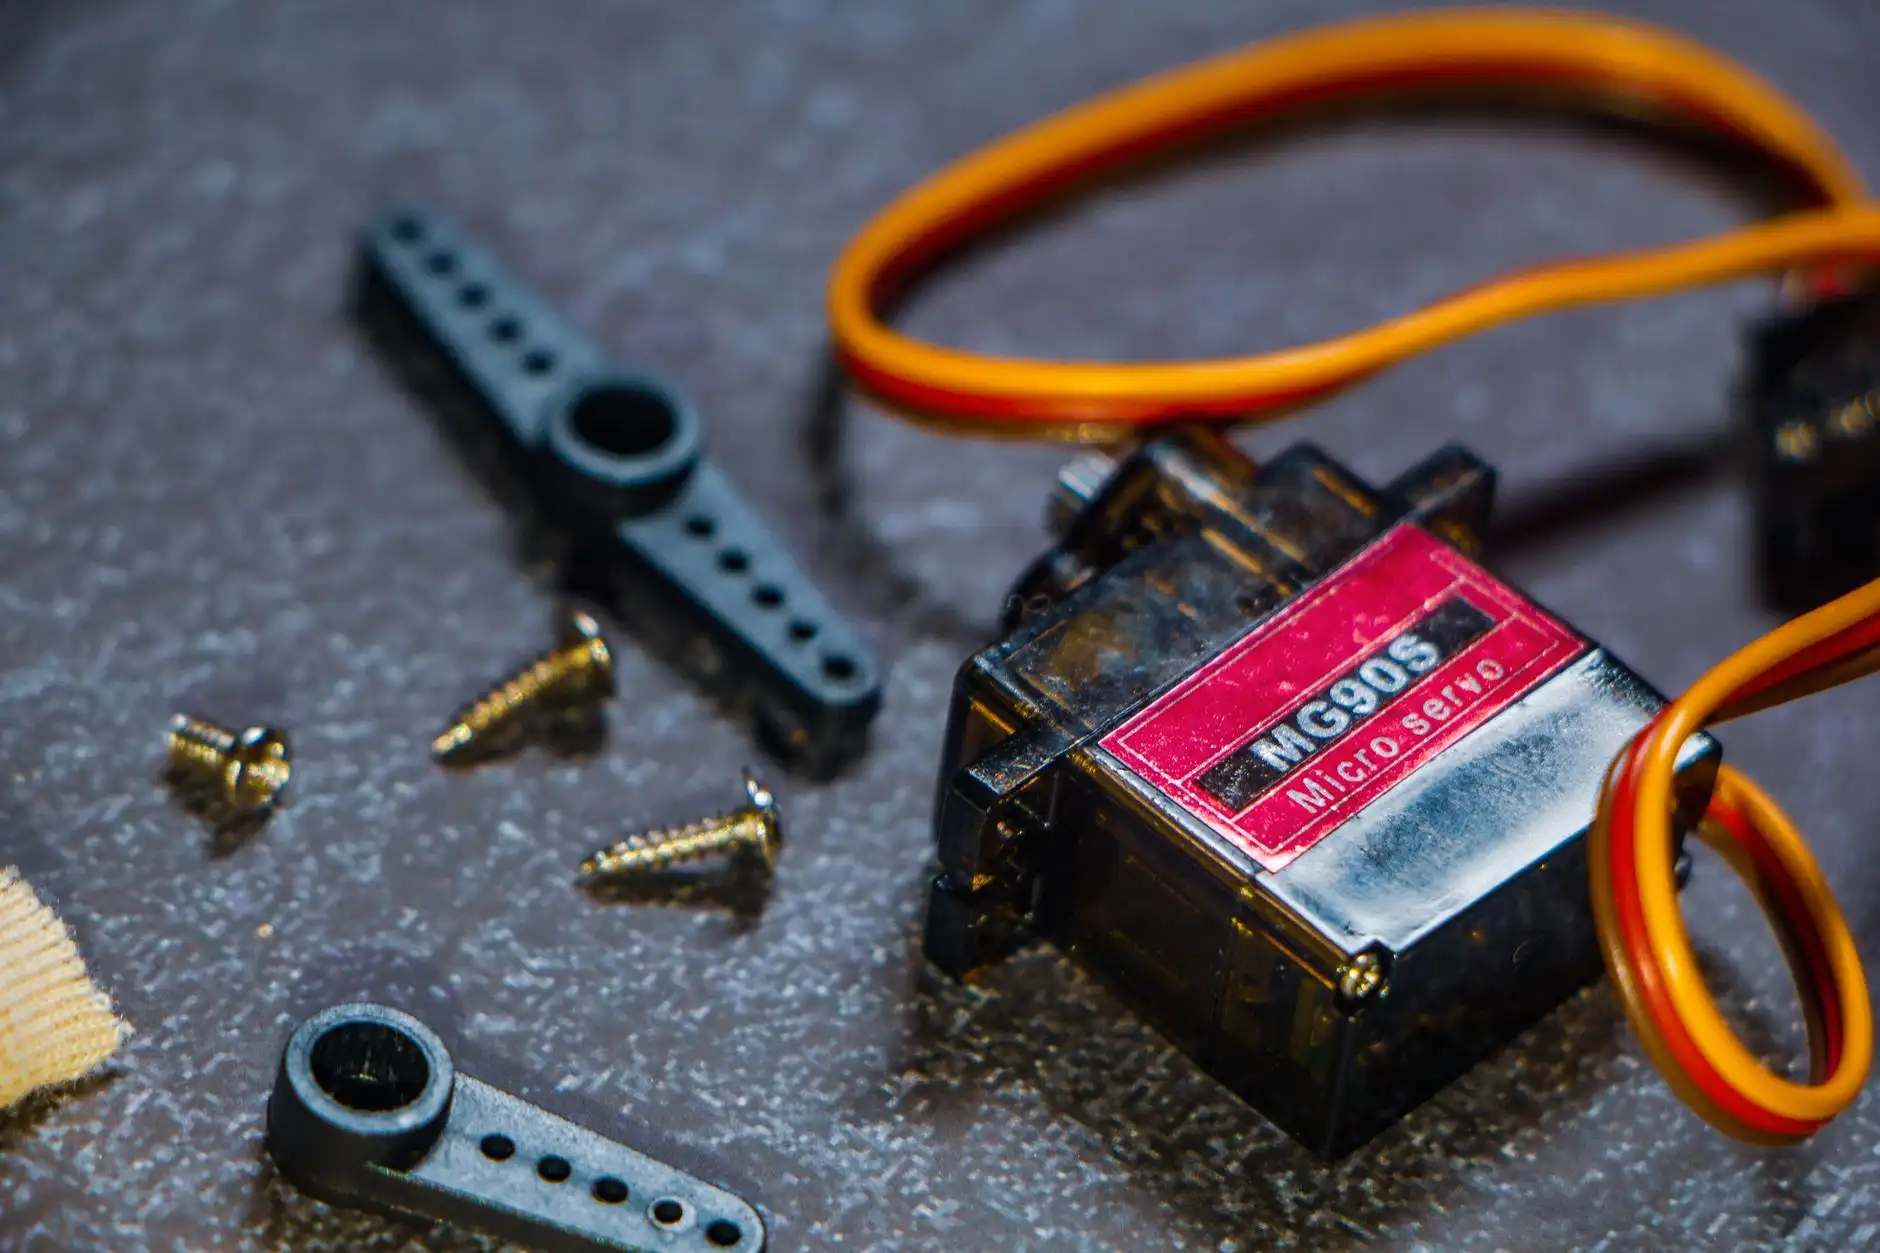
伺服马达是汇新智能装备各类自动化单元的动力核心,广泛配套于工业机器人抓手、多轴变位机构及精密机械零部件装配工位。与普通异步电机不同,伺服马达需要与驱动器、编码器形成闭环匹配,才能发挥其低速大扭矩与快速响应的优势。公司在机械加工与机器人集成项目中,通常依据负载惯量比、连续转矩需求和定位重复精度三项指标反向推算马达规格,而非单纯按功率选型。
选型需重点核对的参数维度
- 连续转矩与峰值转矩:按抓手夹持力或机器人末端负载折算至马达轴端,峰值转矩需覆盖加减速瞬间的冲击。
- 惯量匹配:负载惯量与转子惯量之比建议控制在5倍以内,过高会导致整定困难与振荡。
- 编码器分辨率:精密机械零部件抓取场景通常要求17位以上绝对值编码器,确保断电后位置不丢失。
- 防护与安装:粉尘或切削液环境需关注IP等级,法兰尺寸与减速机接口须提前确认。
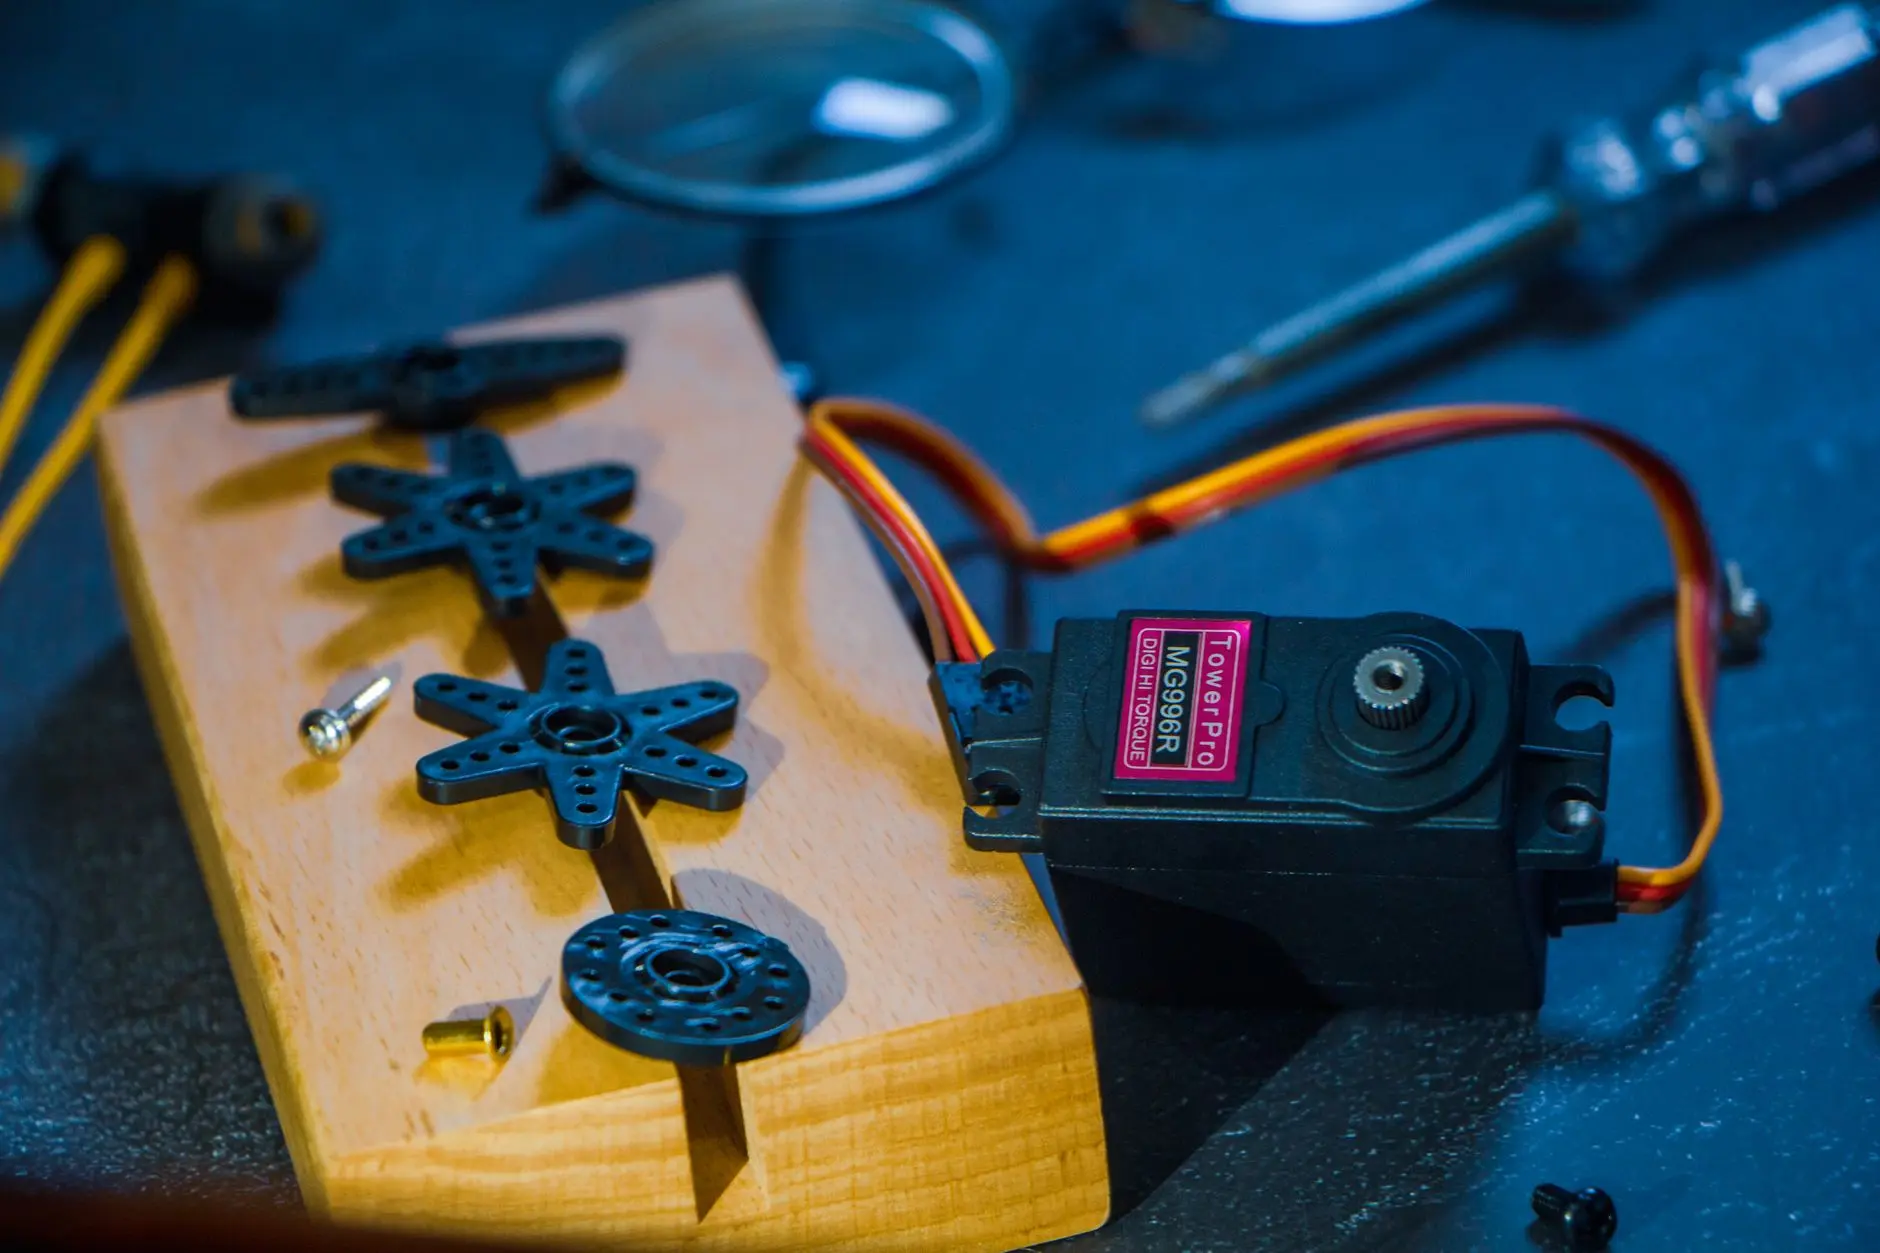
典型应用场景与适配说明
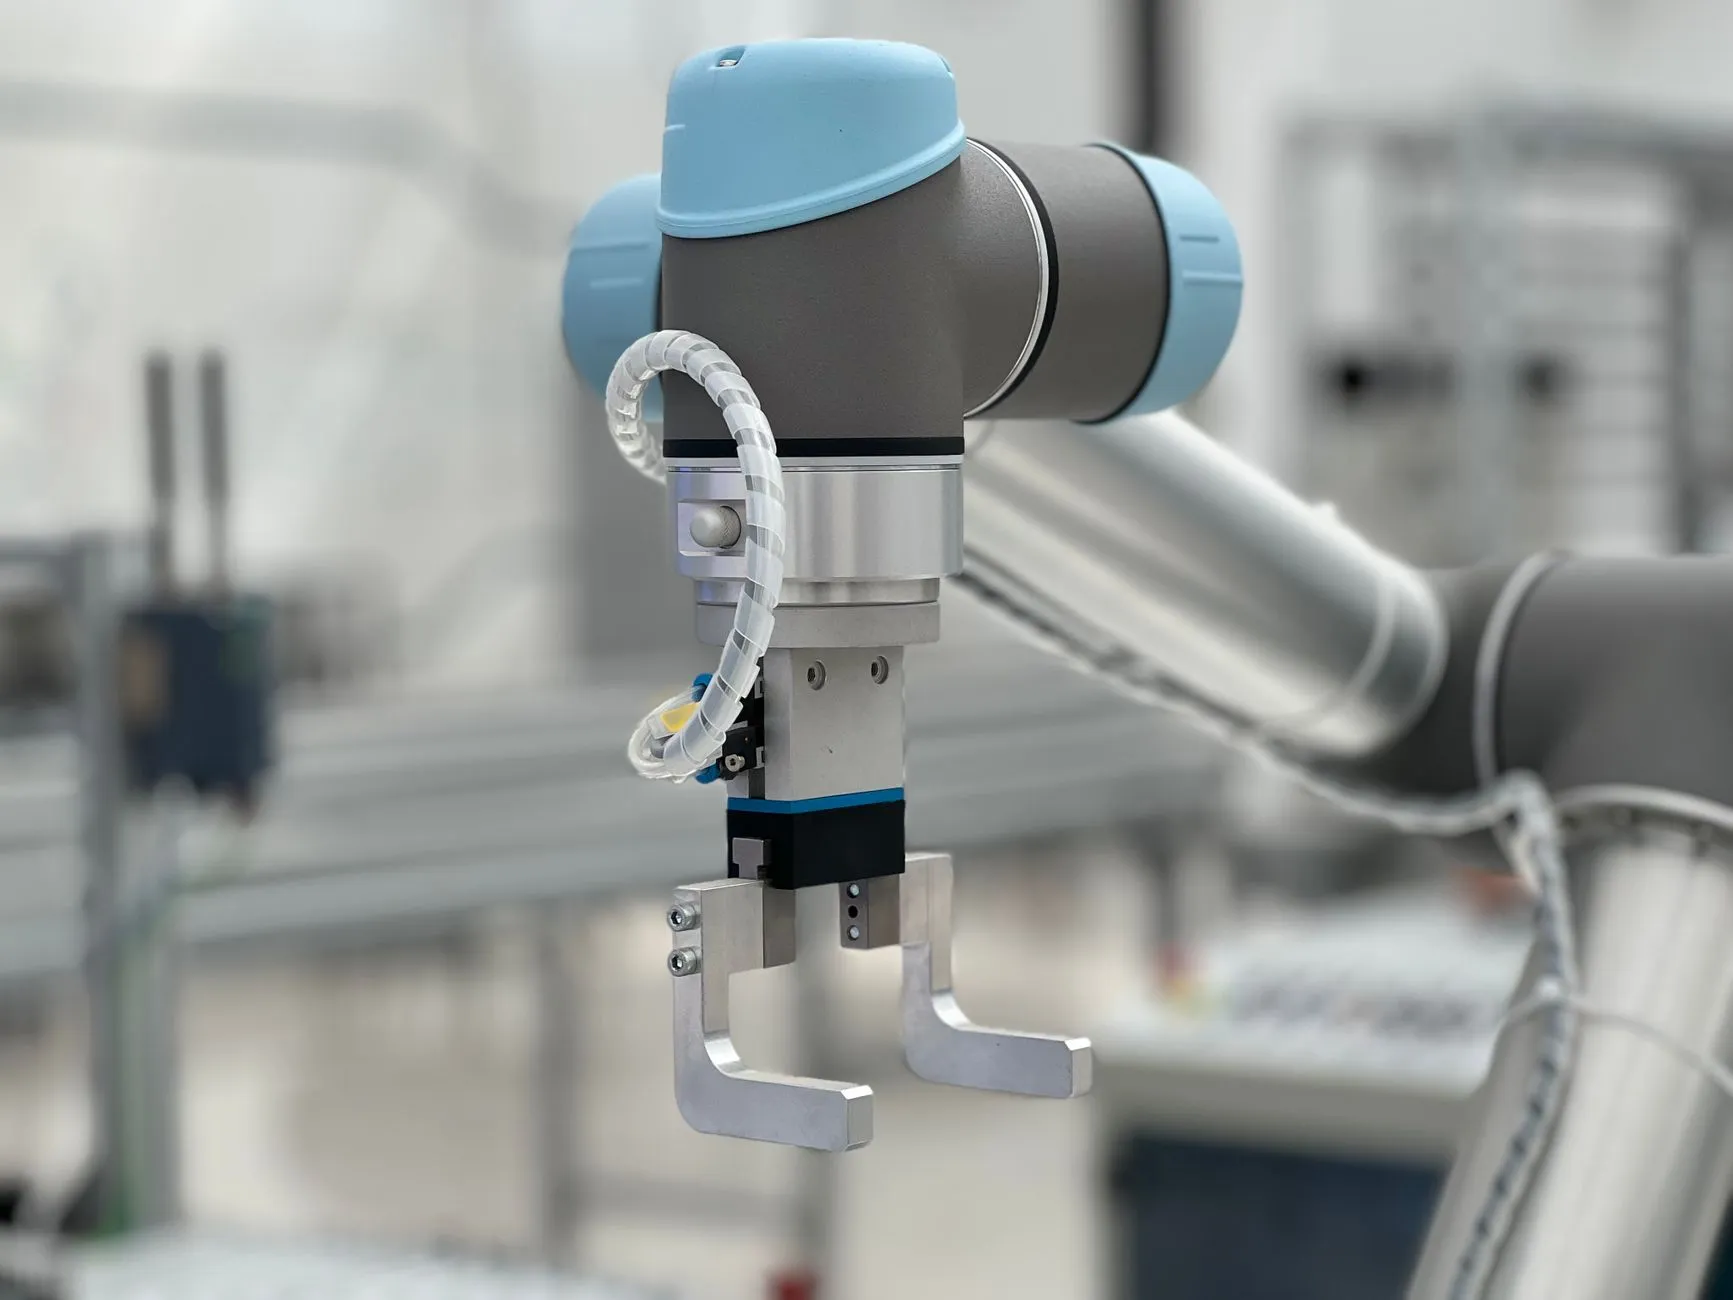
在工业机器人抓手应用中,伺服马达驱动滚珠丝杠或齿轮齿条实现夹爪开合,要求马达具备短时高过载能力以应对频繁启停;在机器人第七轴或旋转工位中,则更看重低速平稳性与制动器可靠性。对于机械加工上下料单元,伺服马达需与PLC及视觉系统联动,此时通讯协议(如EtherCAT、PROFINET)的兼容性往往比单一参数更关键。汇新智能装备在项目交付前会进行空载与带载联调,验证马达在真实节拍下的温升与跟随误差。
选型流程与合作建议
- 提供负载结构图、运动曲线与节拍要求,由我方核算转矩与惯量。
- 确认驱动器品牌与通讯接口,避免马达与控制系统不匹配。
- 样品试装阶段记录电流波形与定位误差,必要时调整减速比。
- 批量交付前完成老化测试,并提供参数配置表便于现场调试。
若您正在为机器人或精密装配工位寻找伺服马达配套方案,可将工况参数提交至汇新智能装备技术团队,我们将结合机械加工与机器人集成经验给出选型建议与样品支持。