汇新智能装备伺服电机产品概述与工业自动化场景适配说明
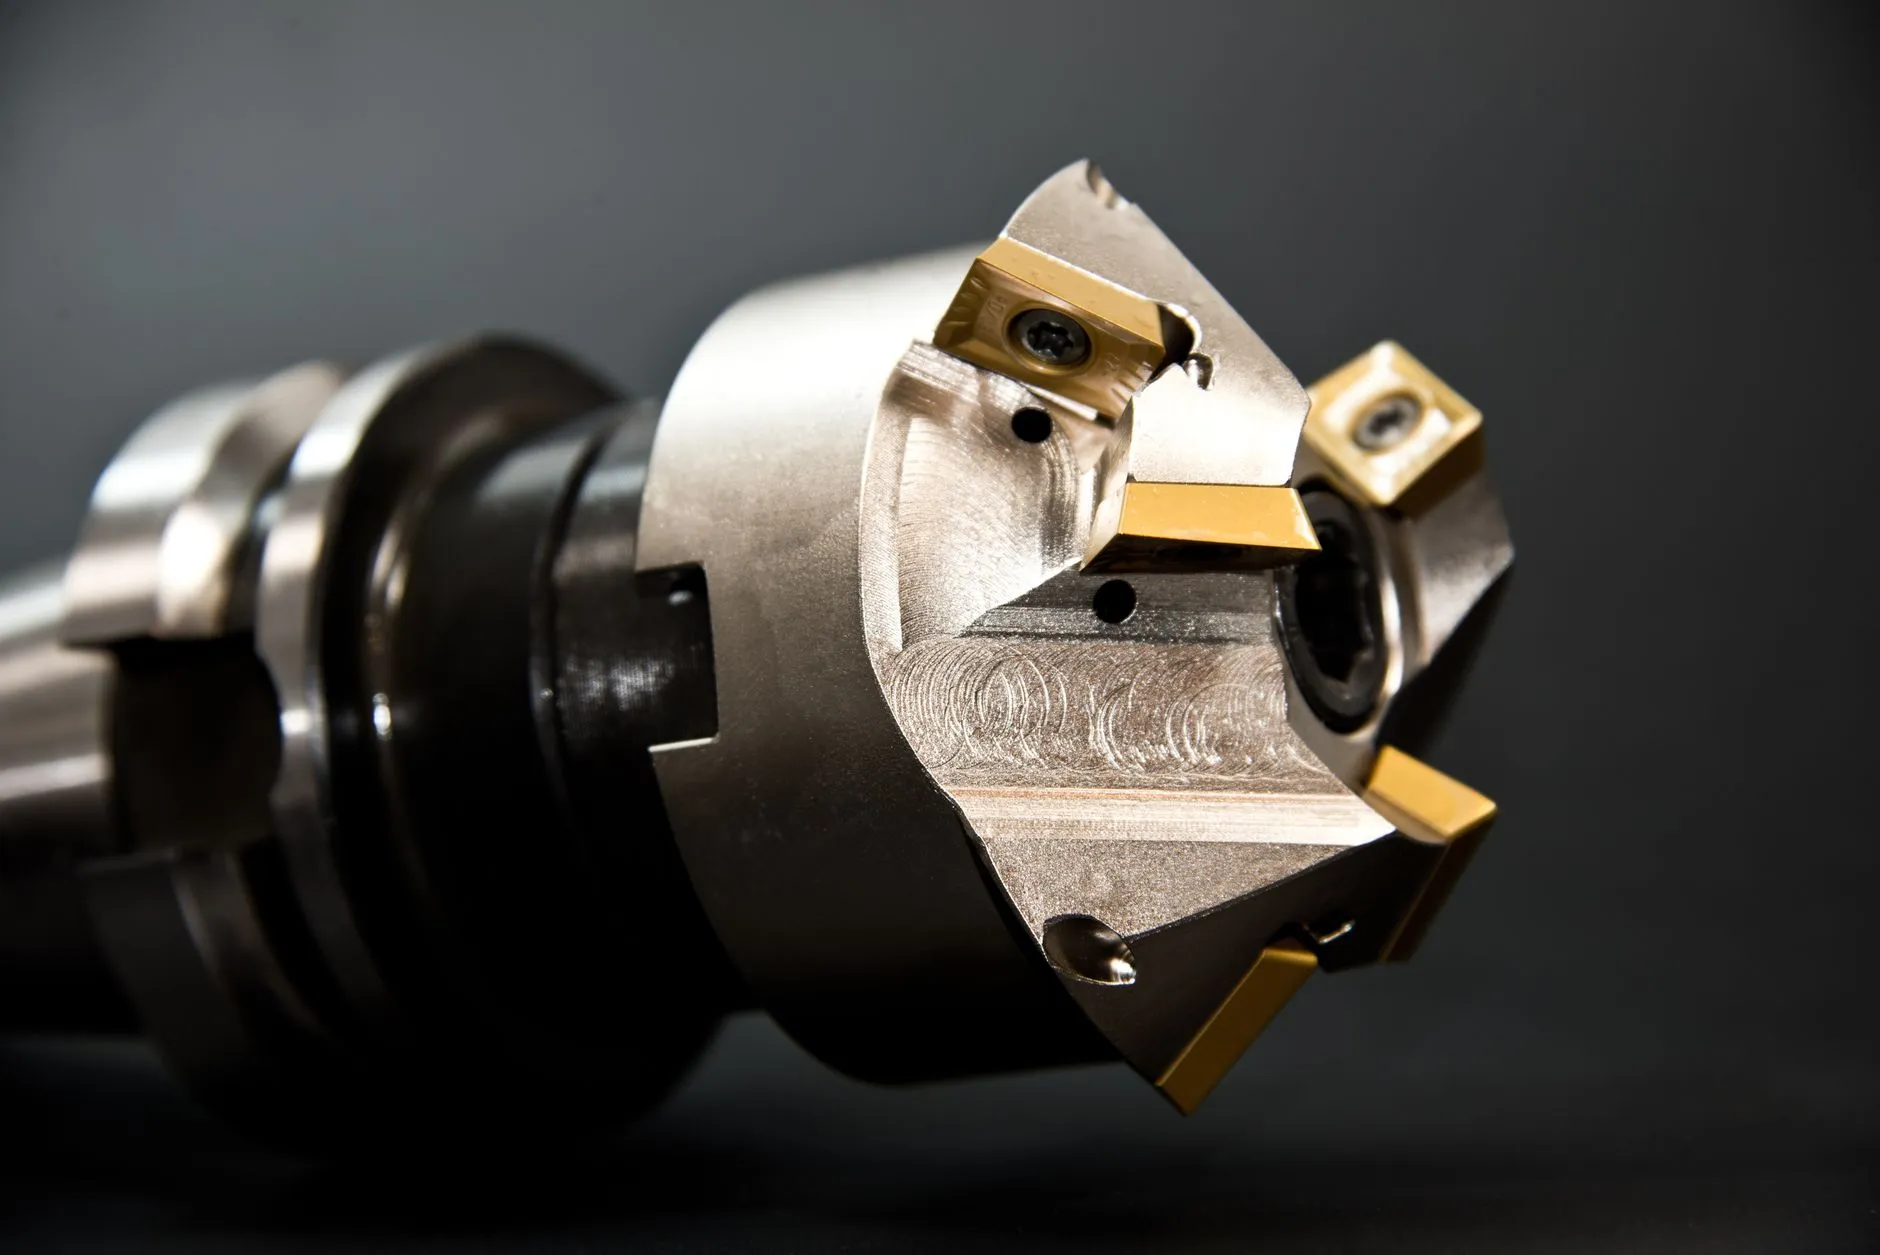
在工业自动化产线中,伺服电机常被视作设备的"关节与肌肉"——它决定了执行机构能否在给定节拍内完成精准定位、快速响应和稳定出力。江苏佰汇新智能装备有限公司围绕汇新智能装备这一品牌体系,将伺服电机(伺服马达)纳入核心配套产品线,与机械加工能力、工业机器人抓手、精密机械零部件等业务形成协同,为机器人及非标自动化设备提供从驱动到执行的整体匹配方案。
产品定位:驱动单元与执行机构的配套关系
汇新智能装备的伺服电机产品面向设备制造方的实际装配需求,强调与下游执行部件的参数匹配,而非孤立销售单一电机。选型时通常需要同步确认三组信息:负载端的转动惯量与额定扭矩需求、设备工作节拍对应的加减速曲线、以及安装空间对法兰尺寸和出线方式的限制。公司依托自身的机械加工与精密机械零部件制造能力,可对电机安装法兰、联轴器接口及抓手连接件进行配套加工,减少客户在多供应商之间反复核对尺寸的沟通成本。
关键参数维度与选型参考
实际选型中,以下几类参数对系统表现影响最直接:
- 额定扭矩与峰值扭矩:峰值扭矩决定短时加速能力,需结合负载惯量比核算,惯量比过大易引起整定困难与振动。
- 额定转速与最高转速:与减速比、丝杠导程或同步带轮径共同决定末端线速度,需按节拍反推。
- 编码器分辨率与反馈类型:影响定位精度与低速平稳性,高精度抓取场景建议选用高分辨率绝对值编码器。
- 防护等级与制动配置:垂直轴或断电需保持位置的场合应配置抱闸,粉尘、切削液环境需关注IP等级。
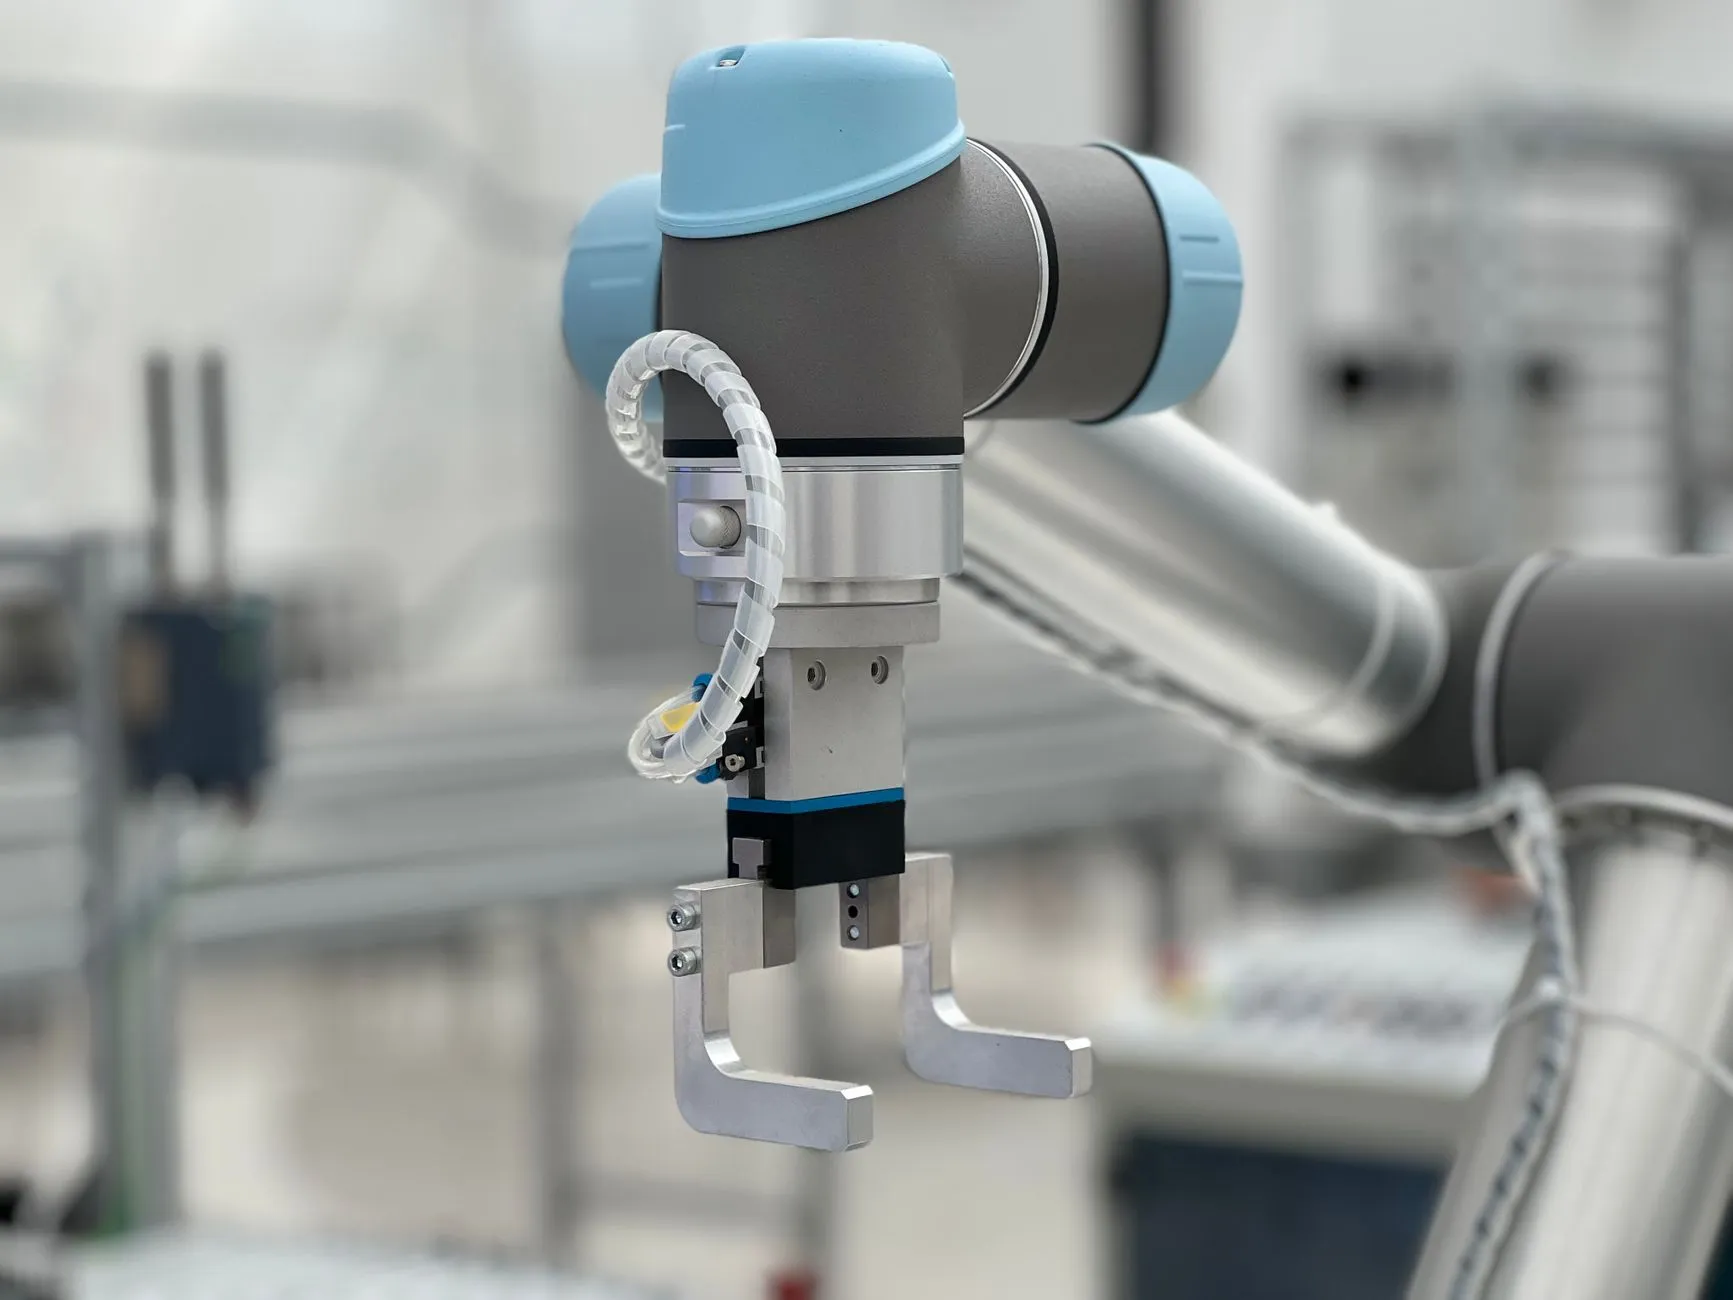
对于工业机器人抓手这类高频开合机构,还应重点关注电机的动态响应与过载能力,避免连续启停工况下的温升积累。
典型适配场景
在汇新智能装备承接的自动化项目中,伺服马达主要出现在三类位置:一是机器人本体各关节及末端抓手的驱动;二是机械加工上下料机构的直线进给与转位;三是包装、装配工位的同步输送与定位。不同场景对电机的要求差异明显——抓取类应用偏向小惯量、高响应;进给类应用偏向中高扭矩与刚性;多轴协同场景则需要驱动器支持总线同步与位置环联动。
配套流程与实施建议
- 工况信息提交:提供负载质量、运动行程、节拍要求、安装方向及环境条件。
- 参数核算与型号建议:由技术方完成惯量匹配、扭矩校核与转速验算,给出电机与驱动器组合建议。
- 接口件配套加工:根据电机输出轴与客户执行端结构,加工法兰、转接板或联轴器连接件。
- 联调与参数整定:现场或远程协助完成增益整定、限位与回零设置,确认节拍达标。
建议客户在方案阶段即明确后续扩展需求,例如是否需要增加轴数、是否切换总线协议,以便驱动器选型留出余量,避免后期更换整套控制架构。
常见问题与协作方式
客户常问的两个问题:一是能否与现有第三方驱动器兼容,这取决于电机反馈协议与编码器接口,需提供原驱动器型号核对;二是小批量、多规格需求如何响应,公司可结合机械加工与精密机械零部件自制能力,承接非标法兰与接口件的配套制作。合作上,建议先以单轴样机验证节拍与定位精度,再批量导入产线,降低整体切换风险。