汇新智能装备工业机器人抓手定制服务内容、加工流程与合作方式说明
工业机器人抓手定制:从需求到交付的业务全景
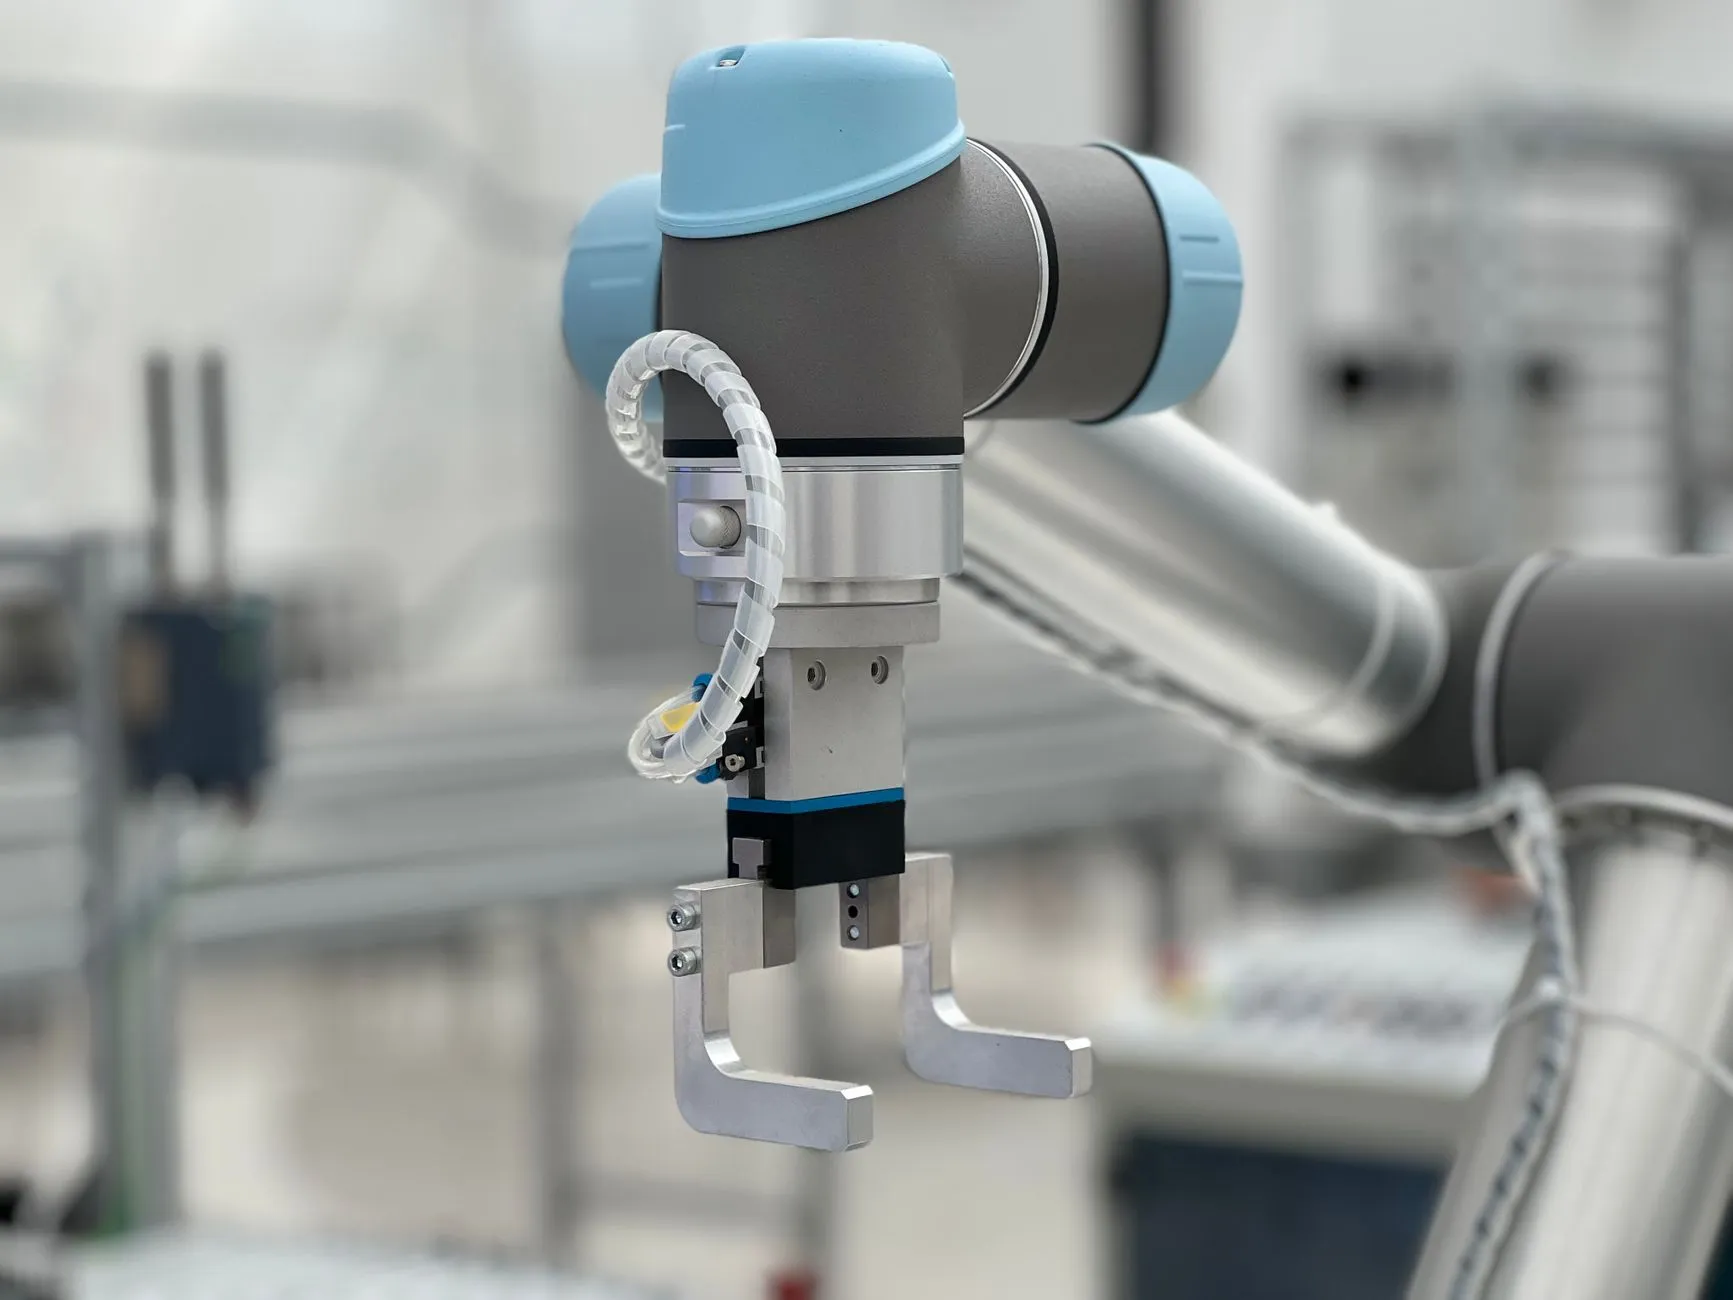
江苏佰汇新智能装备有限公司(以下简称「汇新智能装备」)面向自动化集成商与制造企业,提供工业机器人抓手的非标定制服务。与标准品采购不同,抓手定制需要同时解决工件夹持方式、负载匹配、节拍要求与机器人本体接口四大问题。我们的业务覆盖方案设计、机械加工、部件选配、整机装配调试到现场交付的全链条,核心部件如伺服电机、伺服马达、导轨、气缸及各类精密机械零部件均由公司工艺团队完成选型验证或自主加工,确保抓手与机器人系统的兼容性与长期稳定性。
定制服务内容与核心加工能力
汇新智能装备的抓手定制并非简单的图纸代工,而是以工艺可行性为前提的协同设计。服务内容主要包括:
- 夹持方案设计:根据工件材质、形状与表面要求,确定机械夹爪、气动夹爪或磁吸/真空复合方案,明确夹持力区间与重复定位精度(典型可达±0.02mm~±0.05mm)。
- 结构与负载校核:结合机器人末端额定负载与惯性矩,完成抓手本体轻量化设计与重心偏移计算,避免高速动作时的振动与过载报警。
- 驱动与控制选配:针对需要力控或柔性夹持的场景,配置伺服电机驱动方案,支持位置/力矩模式切换,并与主流机器人控制器完成I/O与通讯对接。
- 精密机械加工:公司自有机械加工能力覆盖CNC铣削、车削、线切割与表面处理,抓手本体、连接法兰、指爪等精密机械零部件可按图纸或逆向测绘加工,缩短外协周期。
适用场景与典型客户
定制抓手主要服务于三类需求方:一是汽车零部件、3C电子、新能源电池等行业的产线自动化改造项目,工件批次多、换型频繁,需要快换式抓手结构;二是非标自动化集成商,在整线交付中需要抓手作为配套模块同步设计;三是既有产线中抓手磨损、夹持不稳或节拍不达标,需要替换升级的制造企业。对于涉及高温、粉尘或洁净环境的工况,我们会在密封等级、材料选用与润滑方式上做针对性调整。
加工流程与合作方式
从接触到交付,常规流程分为五步:
- 需求沟通:提供工件样品或3D模型、机器人品牌型号、节拍与精度要求,我们出具初步方案与选型建议。
- 方案确认与报价:明确夹持方式、驱动形式(气动/电动/伺服马达)、接口标准及验收指标,形成技术协议。
- 设计与加工:完成三维结构设计与仿真校核后进入机械加工与部件采购环节,关键尺寸全检。
- 装配调试:整机装配后进行空载与负载测试,记录夹持力、重复定位精度与动作节拍数据。
- 交付与售后:提供图纸、检测报告与备件清单,支持现场安装指导;易损件如指爪、密封件可长期供应。
合作方式上,我们支持单套定制、小批量配套以及年度框架协议三种模式。对于集成商客户,可安排技术对接人参与前期方案评审,减少返工。建议在项目早期即提供机器人末端法兰图纸与工件公差要求,以便缩短设计确认周期。
常见问题与选型建议
实际沟通中,客户最常关注三个问题:交期(常规定制项目设计加工约3~5周,复杂结构视部件采购周期顺延)、兼容性(抓手法兰可按ISO标准或机器人厂商接口定制,电气接口提供标准接插件定义)、维护成本(模块化设计使指爪与驱动单元可独立更换)。选型时建议优先明确工件重量与重心位置,再反推夹持力与驱动功率,避免"大马拉小车"造成的成本浪费。如需进一步评估,可将工况参数提交汇新智能装备技术团队,我们将结合精密机械零部件加工经验给出可落地的配置方案。