汇新智能装备工业机器人抓手定制服务内容、实施流程与合作方式说明
日期:2026-10-19
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
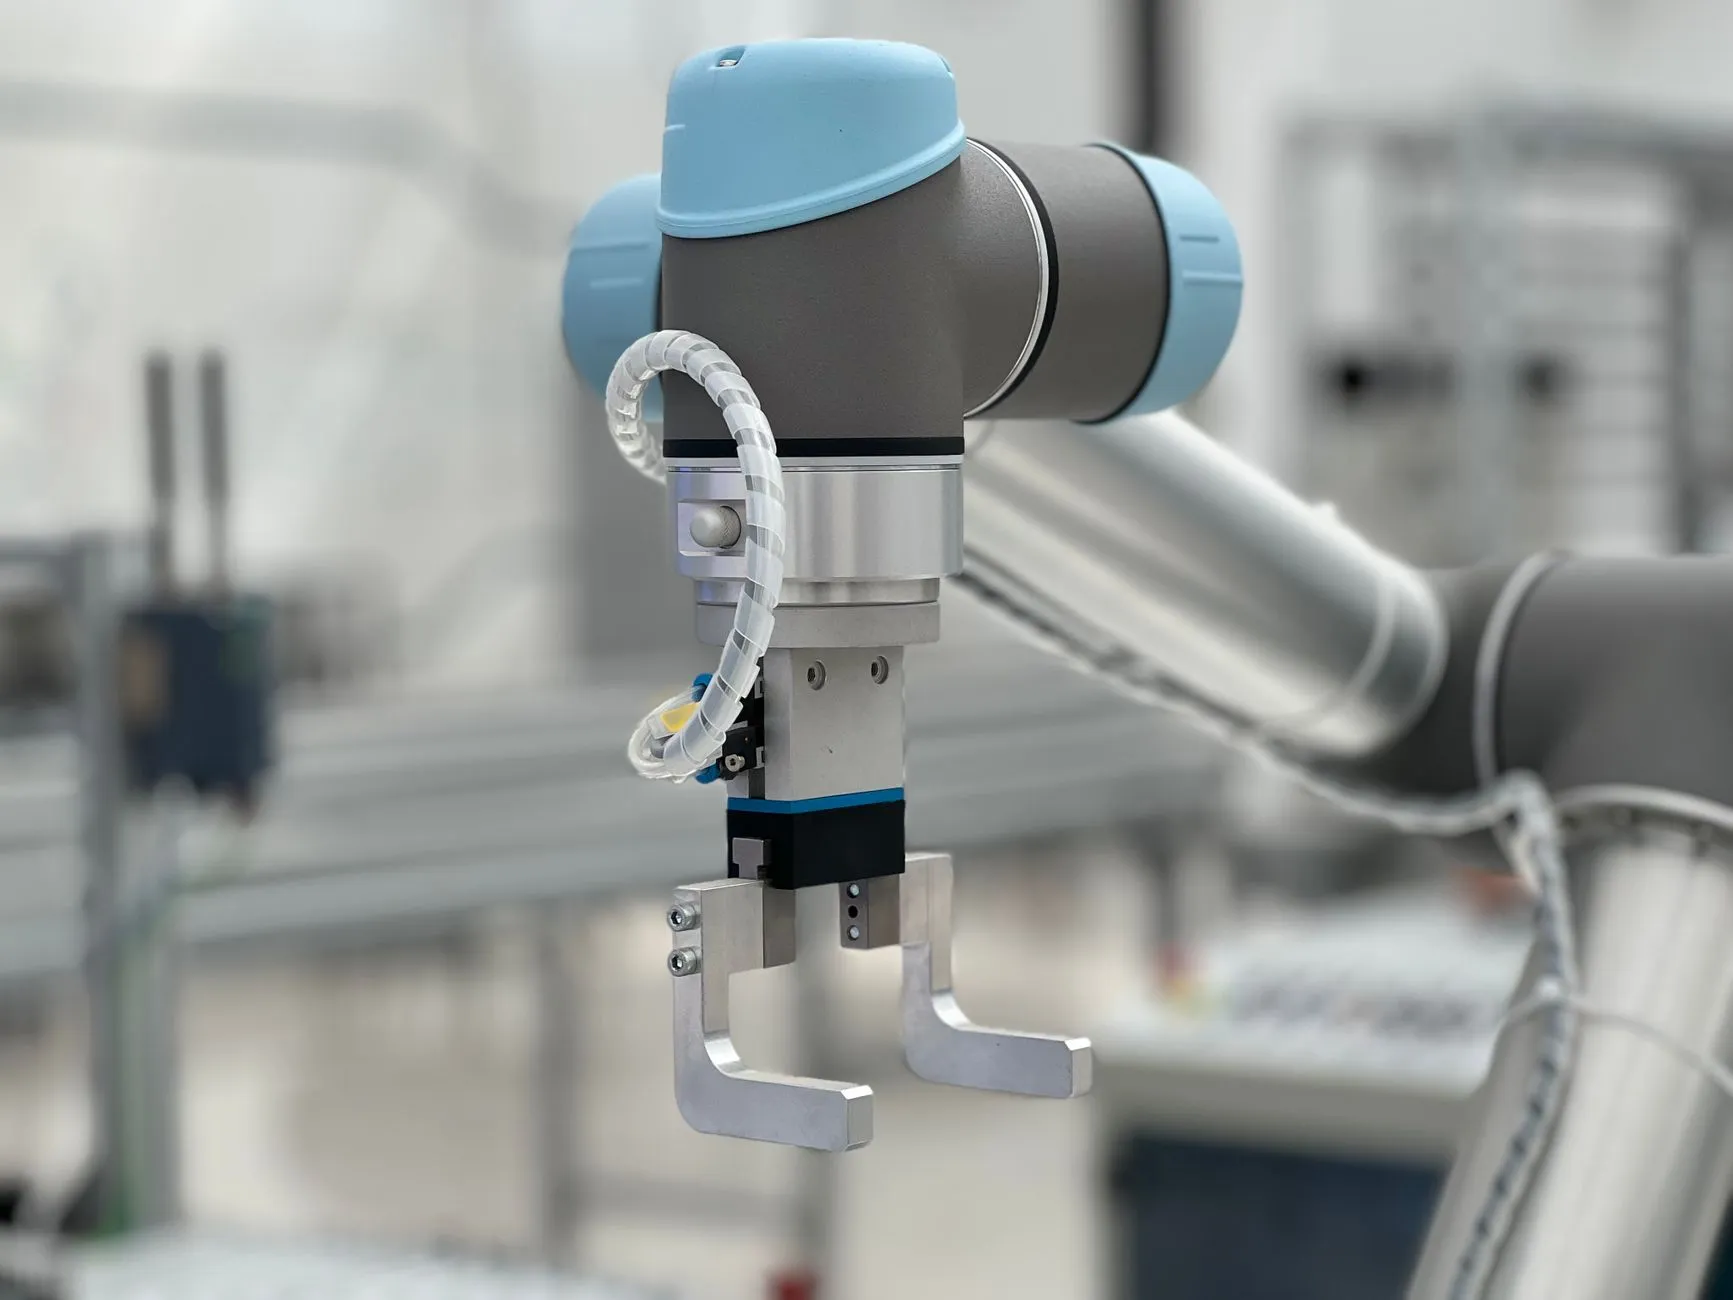
在自动化产线改造中,抓手往往是决定节拍与稳定性的关键一环。江苏佰汇新智能装备有限公司依托自身在机械加工与精密机械零部件制造方面的积累,面向不同工件、不同工况提供工业机器人抓手的定制开发服务,从结构设计到伺服驱动匹配形成完整交付能力,帮助客户把"抓得住、放得准、换得快"落到实际生产中。
定制服务覆盖哪些内容
汇新智能装备的抓手定制并非简单的夹具加工,而是围绕工件特性做系统性设计:
- 结构方案设计:根据工件材质、重量、重心与抓取面,确定两指/三指、平行/摆动、内撑或外夹等结构形式,并完成受力校核;
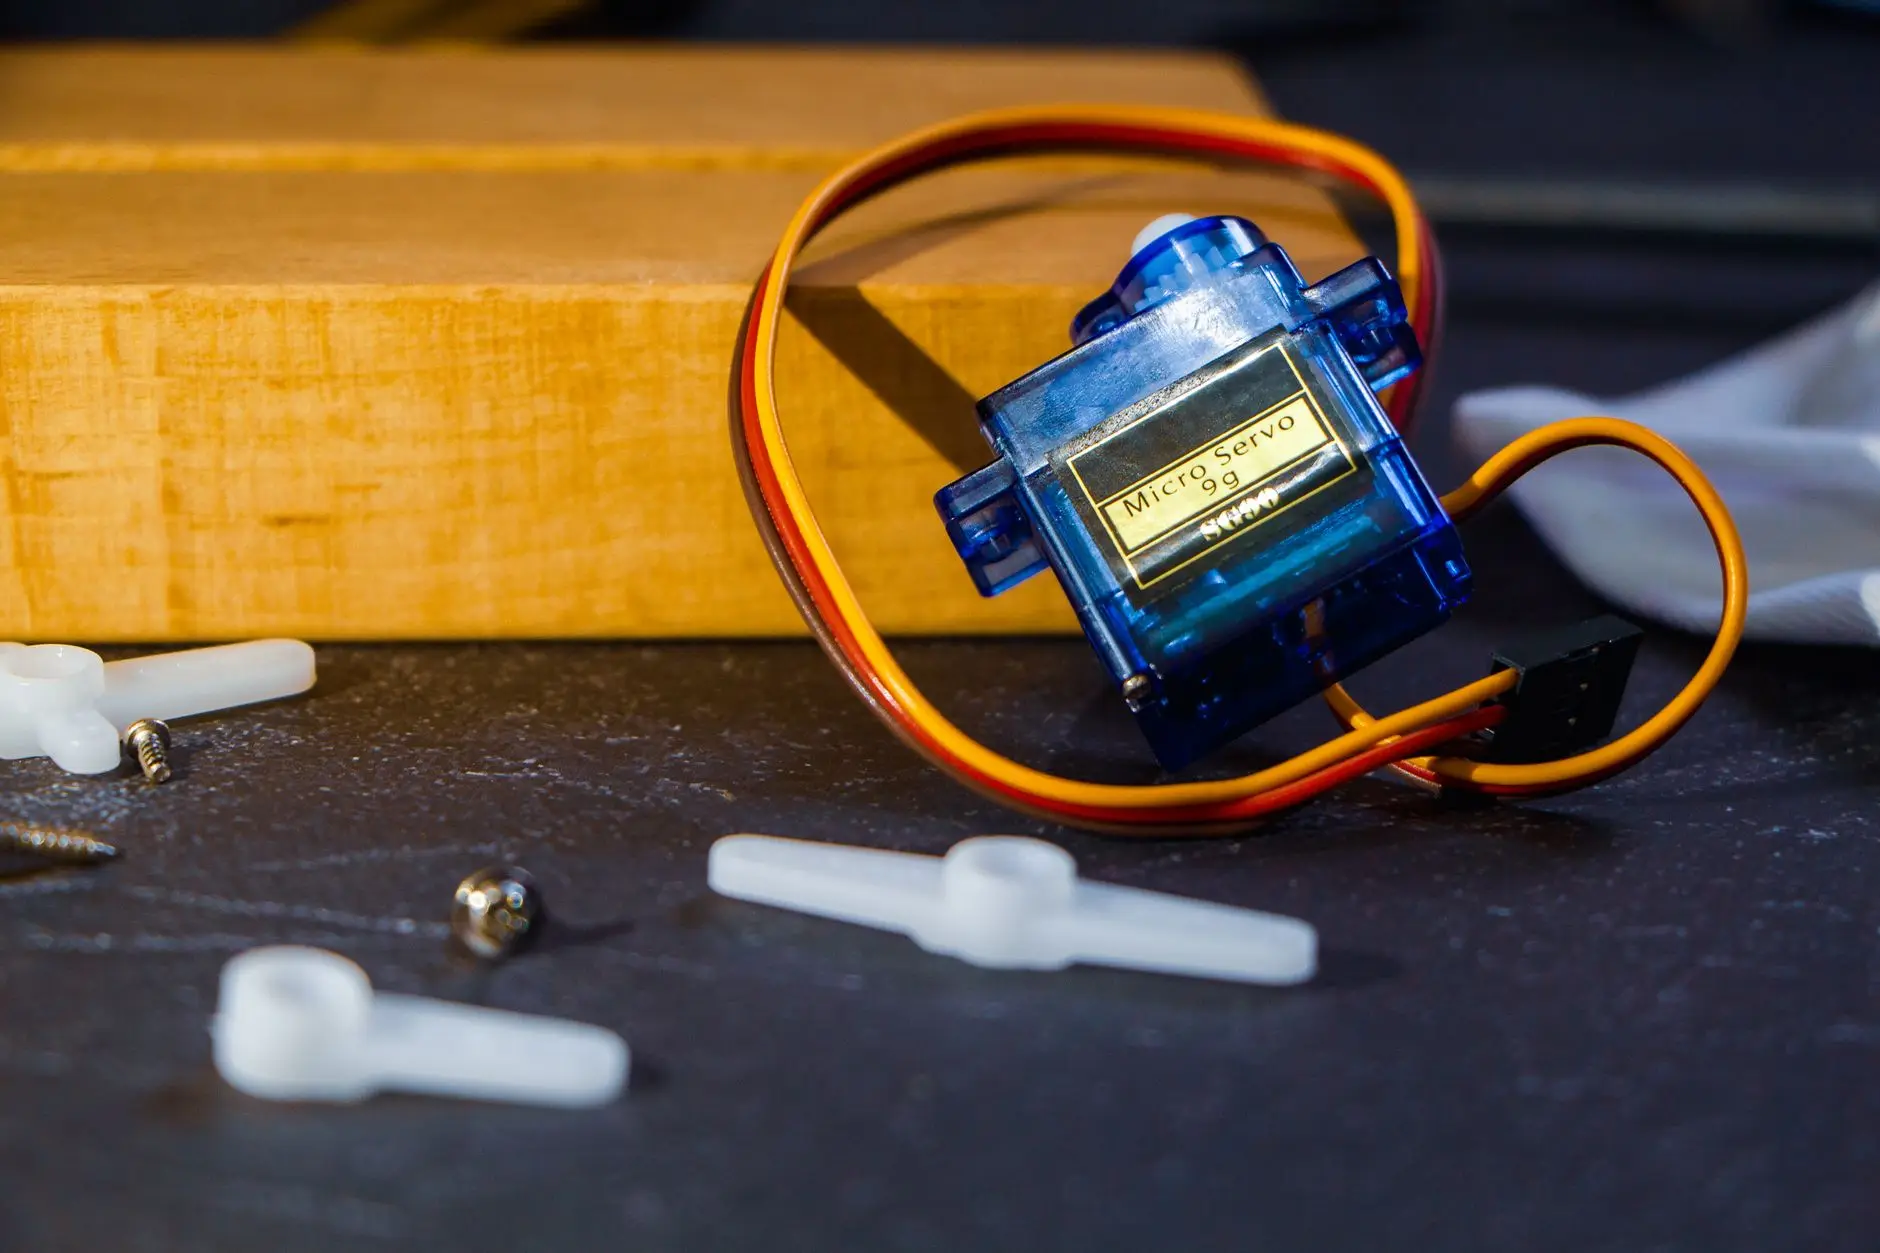
- 驱动与传动配置:可选气动、电动方案,电动方案配套伺服电机或伺服马达,实现力位可控与抓取反馈;
- 关键件自制加工:手指、本体、连接法兰等核心零件由公司机械加工产线完成,保证公差一致性与交期可控;
- 接口与集成:匹配主流机器人法兰标准与通讯协议,预留快换盘、传感器与走线空间。
适用场景与选型建议
不同工况对抓手的要求差异明显。搬运码垛类场景更关注重复定位精度与开合行程;精密装配类场景则对夹持力和柔性接触要求更高,通常建议采用带力控的伺服方案。对于多品种小批量生产,可优先考虑快换式抓手组,缩短换型停机时间。选型阶段建议客户提供工件图纸、重量、节拍要求及现有机器人型号,技术团队会据此给出结构形式、驱动方式与夹持力的初步匹配方案,再通过样件试抓验证。
实施流程与合作方式
项目通常按以下步骤推进:
- 需求沟通:确认工件参数、产线节拍与安装条件;
- 方案与报价:输出结构草图、驱动选型及预算;
- 设计评审与加工:完成三维设计后进入精密机械零部件加工与装配;
- 厂内调试:联调伺服参数、验证抓取稳定性;
- 交付与现场支持:提供安装指导及后续维护建议。
合作方式上,既可承接单套非标抓手定制,也支持批量配套与长期供货;对于已有抓手的客户,汇新智能装备同样提供手指更换、驱动升级等改造服务。若您的产线正面临抓取不稳或换型频繁的问题,欢迎带着工件信息与技术团队进一步沟通。