汇新智能装备伺服电机与伺服马达产品选型及配套应用方案解析
日期:2026-10-17
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
在非标自动化产线与高端数控设备中,动力执行元件的选型直接决定整机节拍与定位精度。江苏佰汇新智能装备有限公司长期深耕汇新智能装备的研发与制造,围绕伺服电机、伺服马达与工业机器人抓手的协同配套,形成了一套从需求分析到现场调试的完整应用方案。本文面向设备工程师与采购负责人,梳理选型要点与配套逻辑。
一、伺服动力与抓取执行:佰汇新的产品定位
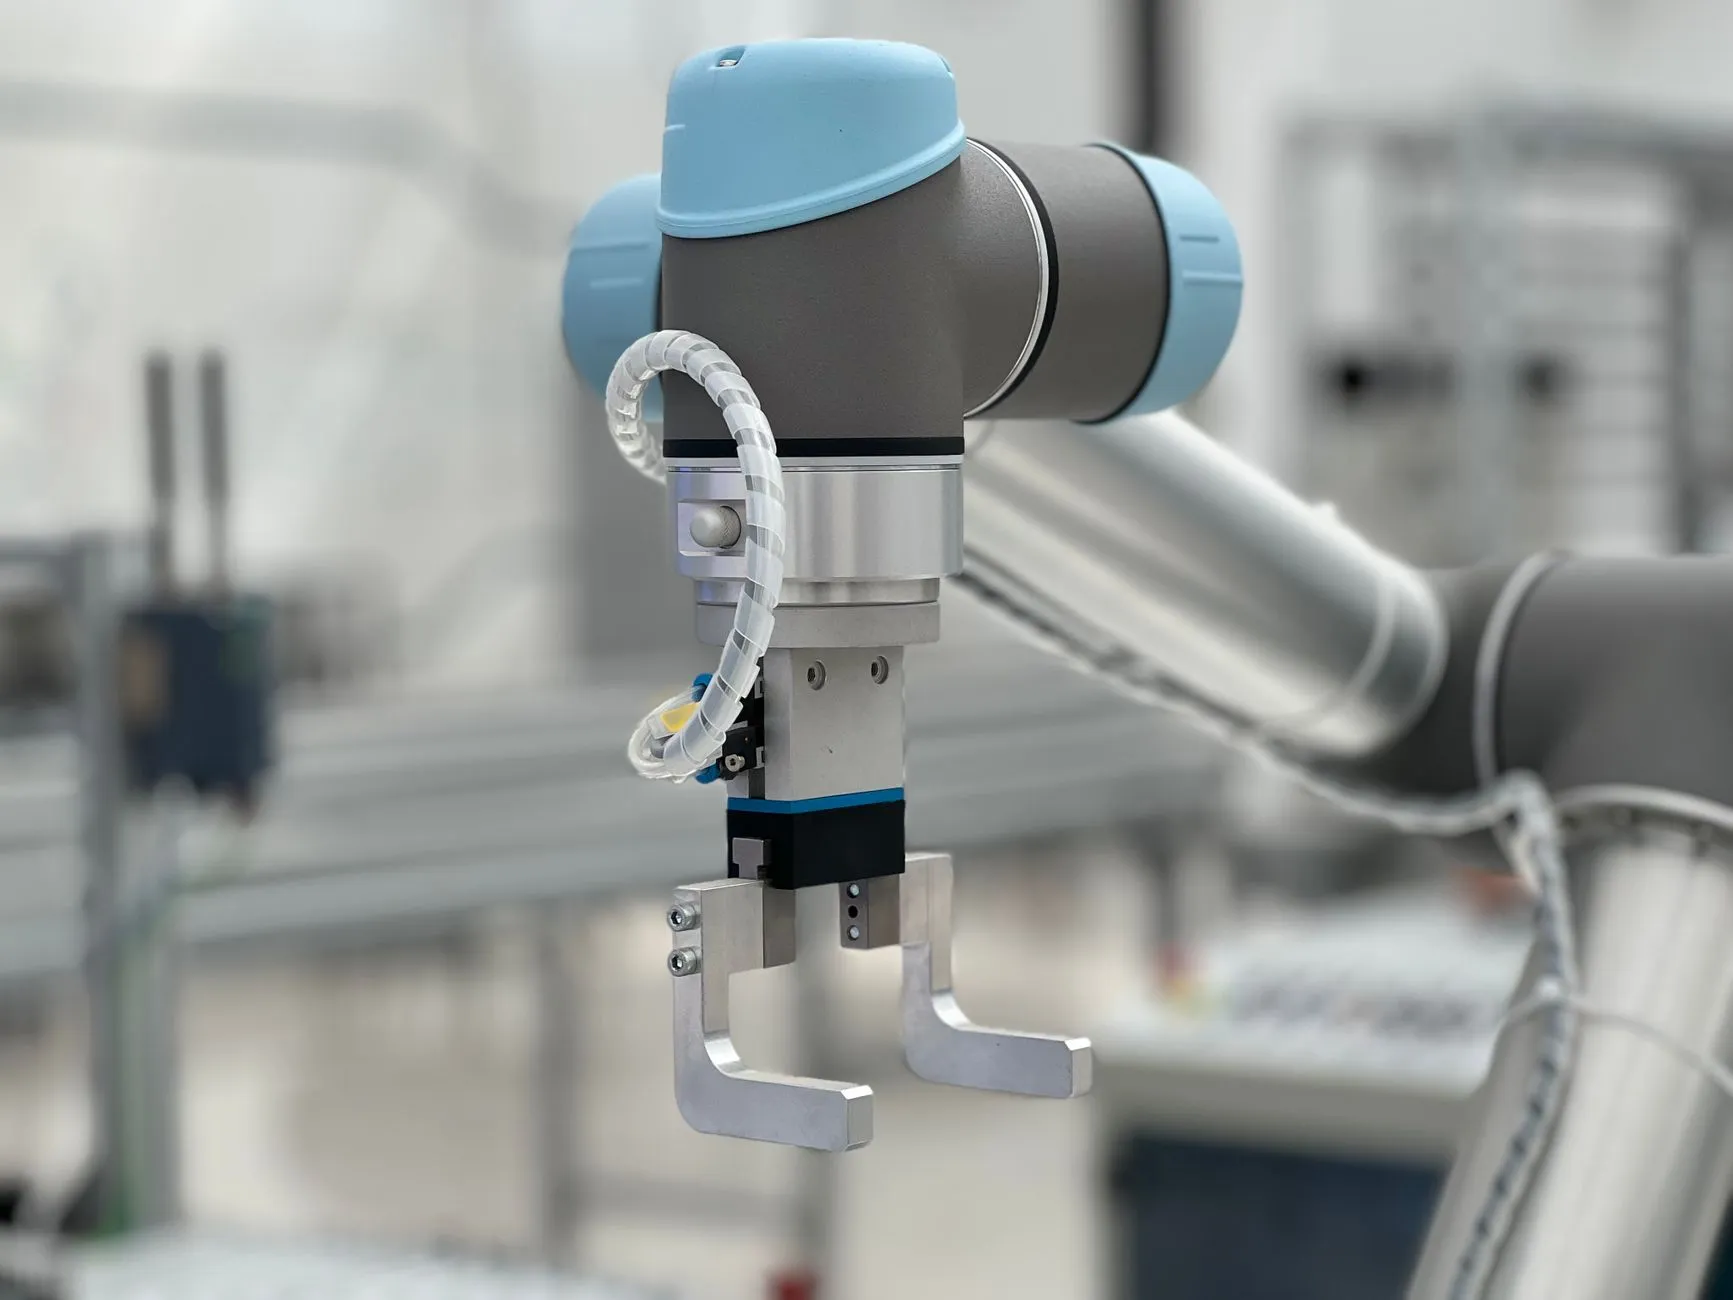
公司业务并非单一售卖电机,而是以机械加工能力为基础,提供动力与执行端的组合方案。产品线覆盖400W至7.5kW级交流伺服电机、配套驱动器,以及平行、摆动、自适应三类工业机器人抓手。所有精密机械零部件均由自有加工中心完成铣削与磨削,关键配合面公差可控制在±0.01mm以内,保证长期高频动作下的重复定位稳定性。
二、选型时必须核对的四个参数维度
面对不同负载与节拍要求,建议按以下顺序确认匹配关系:
- 额定扭矩与峰值扭矩:根据抓手夹持力反推所需扭矩,并预留1.5倍以上过载余量;
- 转子惯量匹配:负载惯量与电机转子惯量比建议控制在10:1以内,否则易出现整定时间过长;
- 编码器分辨率:抓取微小工件时优先选用17bit以上绝对值编码器,减少回零动作;
- 安装接口:确认法兰尺寸、轴径与机器人末端法兰的兼容性,避免二次转接板引入间隙。
三、典型配套场景与实施流程
以3C零件搬运线为例,常见配置为:400W伺服马达驱动抓手开合,配合总线型驱动器接入PLC。实施流程通常为:工况参数采集 → 扭矩与惯量计算 → 抓手行程与夹持力确认 → 样件试夹验证 → 批量交付。对于高速分拣场景,可选用自适应抓手配合高响应伺服,将单次抓取循环压缩至0.4秒以内。
四、合作与技术支持建议
若您处于方案设计阶段,可直接提供工件尺寸、重量、目标节拍与安装空间,佰汇新可同步输出电机与抓手的匹配计算书。批量采购前建议先申请样机做实际工况验证,重点观察连续运行2小时后的温升与重复定位偏差。涉及非标法兰或特殊行程需求时,可依托公司机械加工能力进行定制,缩短从图纸到交付的周期。