汇新智能装备工业机器人抓手解决方案核心能力与项目落地步骤解析
日期:2026-10-13
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
工业机器人抓手:从末端执行器到产线效能的关键一环
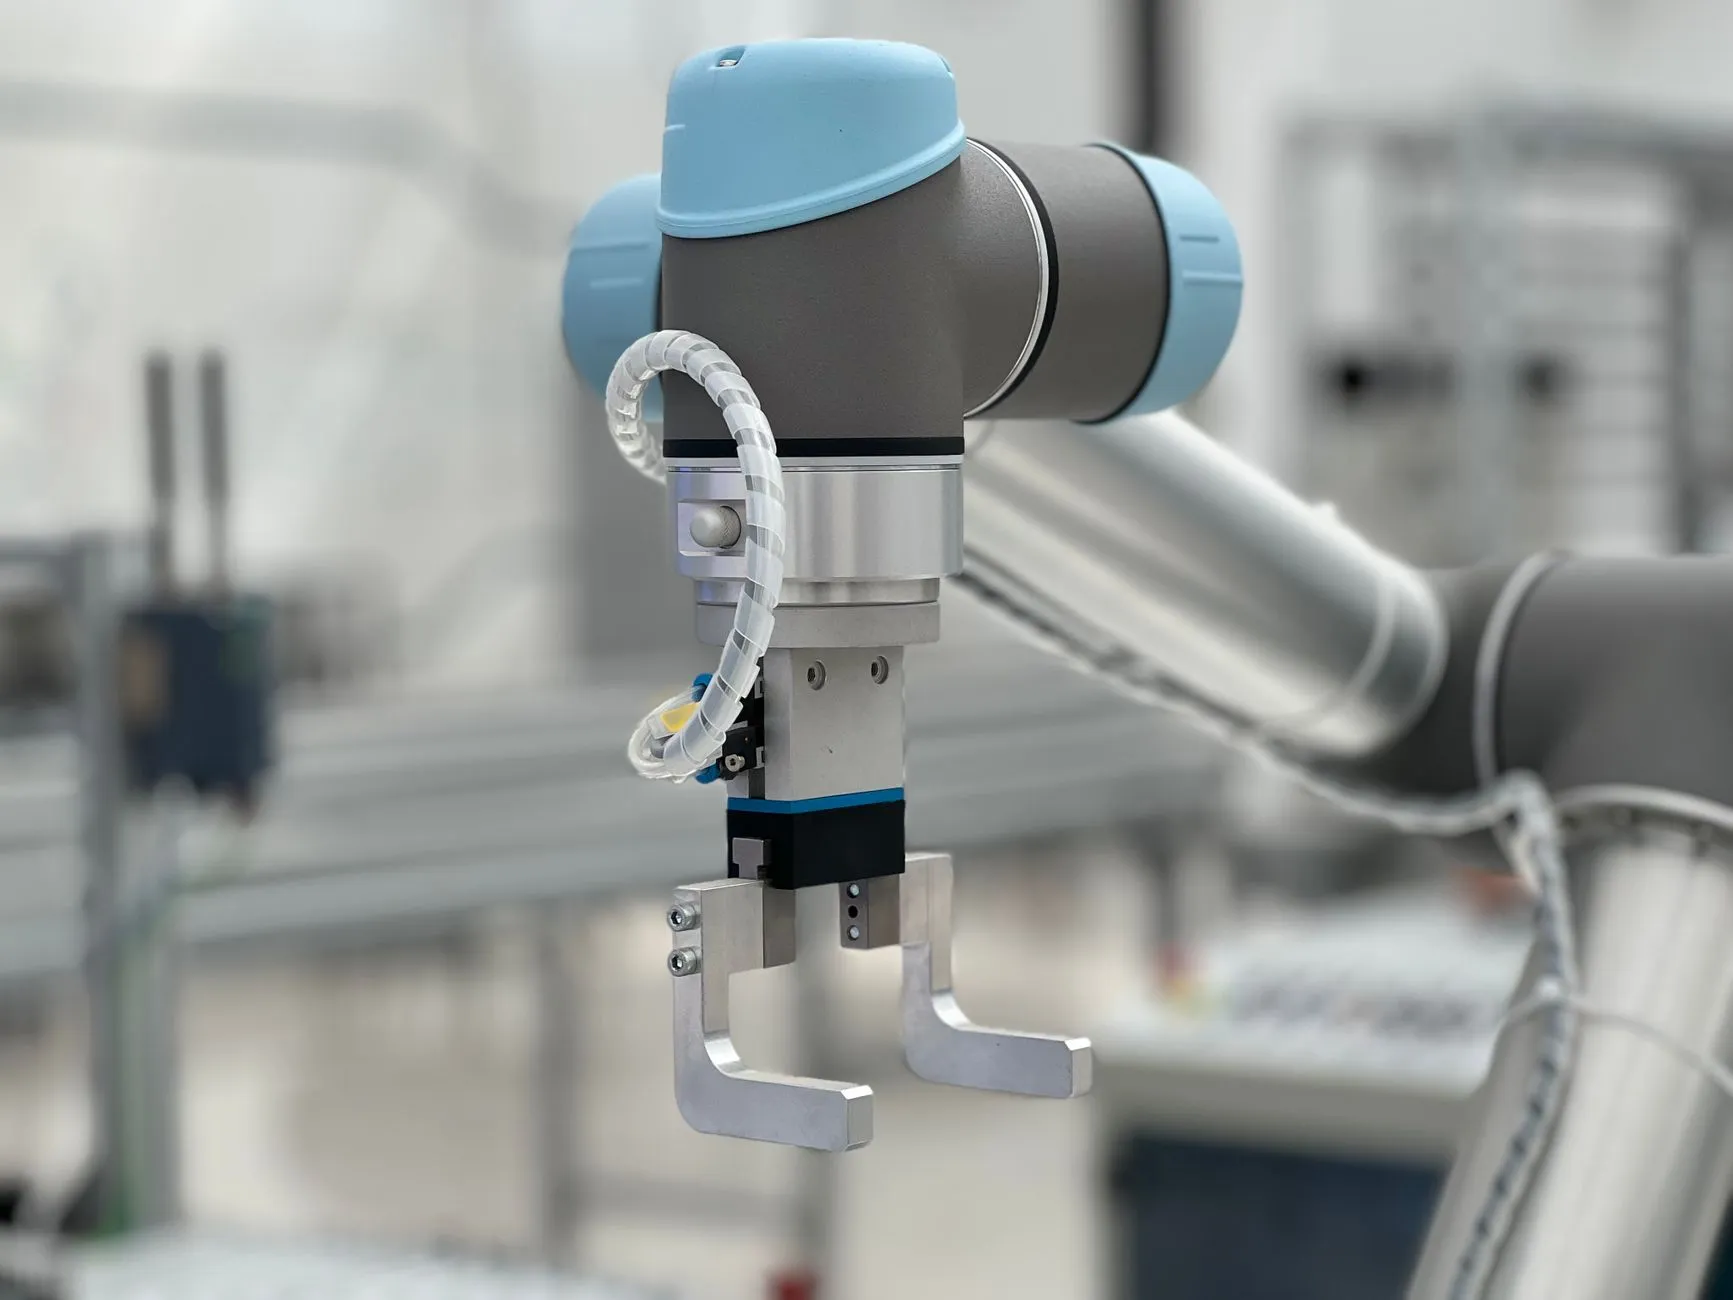
在自动化产线中,机器人本体决定运动范围,而工业机器人抓手决定它能做什么。江苏佰汇新智能装备有限公司围绕汇新智能装备的技术底座,将机械加工、伺服电机与伺服马达驱动控制、精密机械零部件制造整合为可落地的抓手解决方案,面向搬运、上下料、装配、检测等工况提供定制化末端执行器。它不是标准件货架,而是一项从工况诊断到现场调试的工程服务。
核心能力:驱动、结构与控制的协同设计
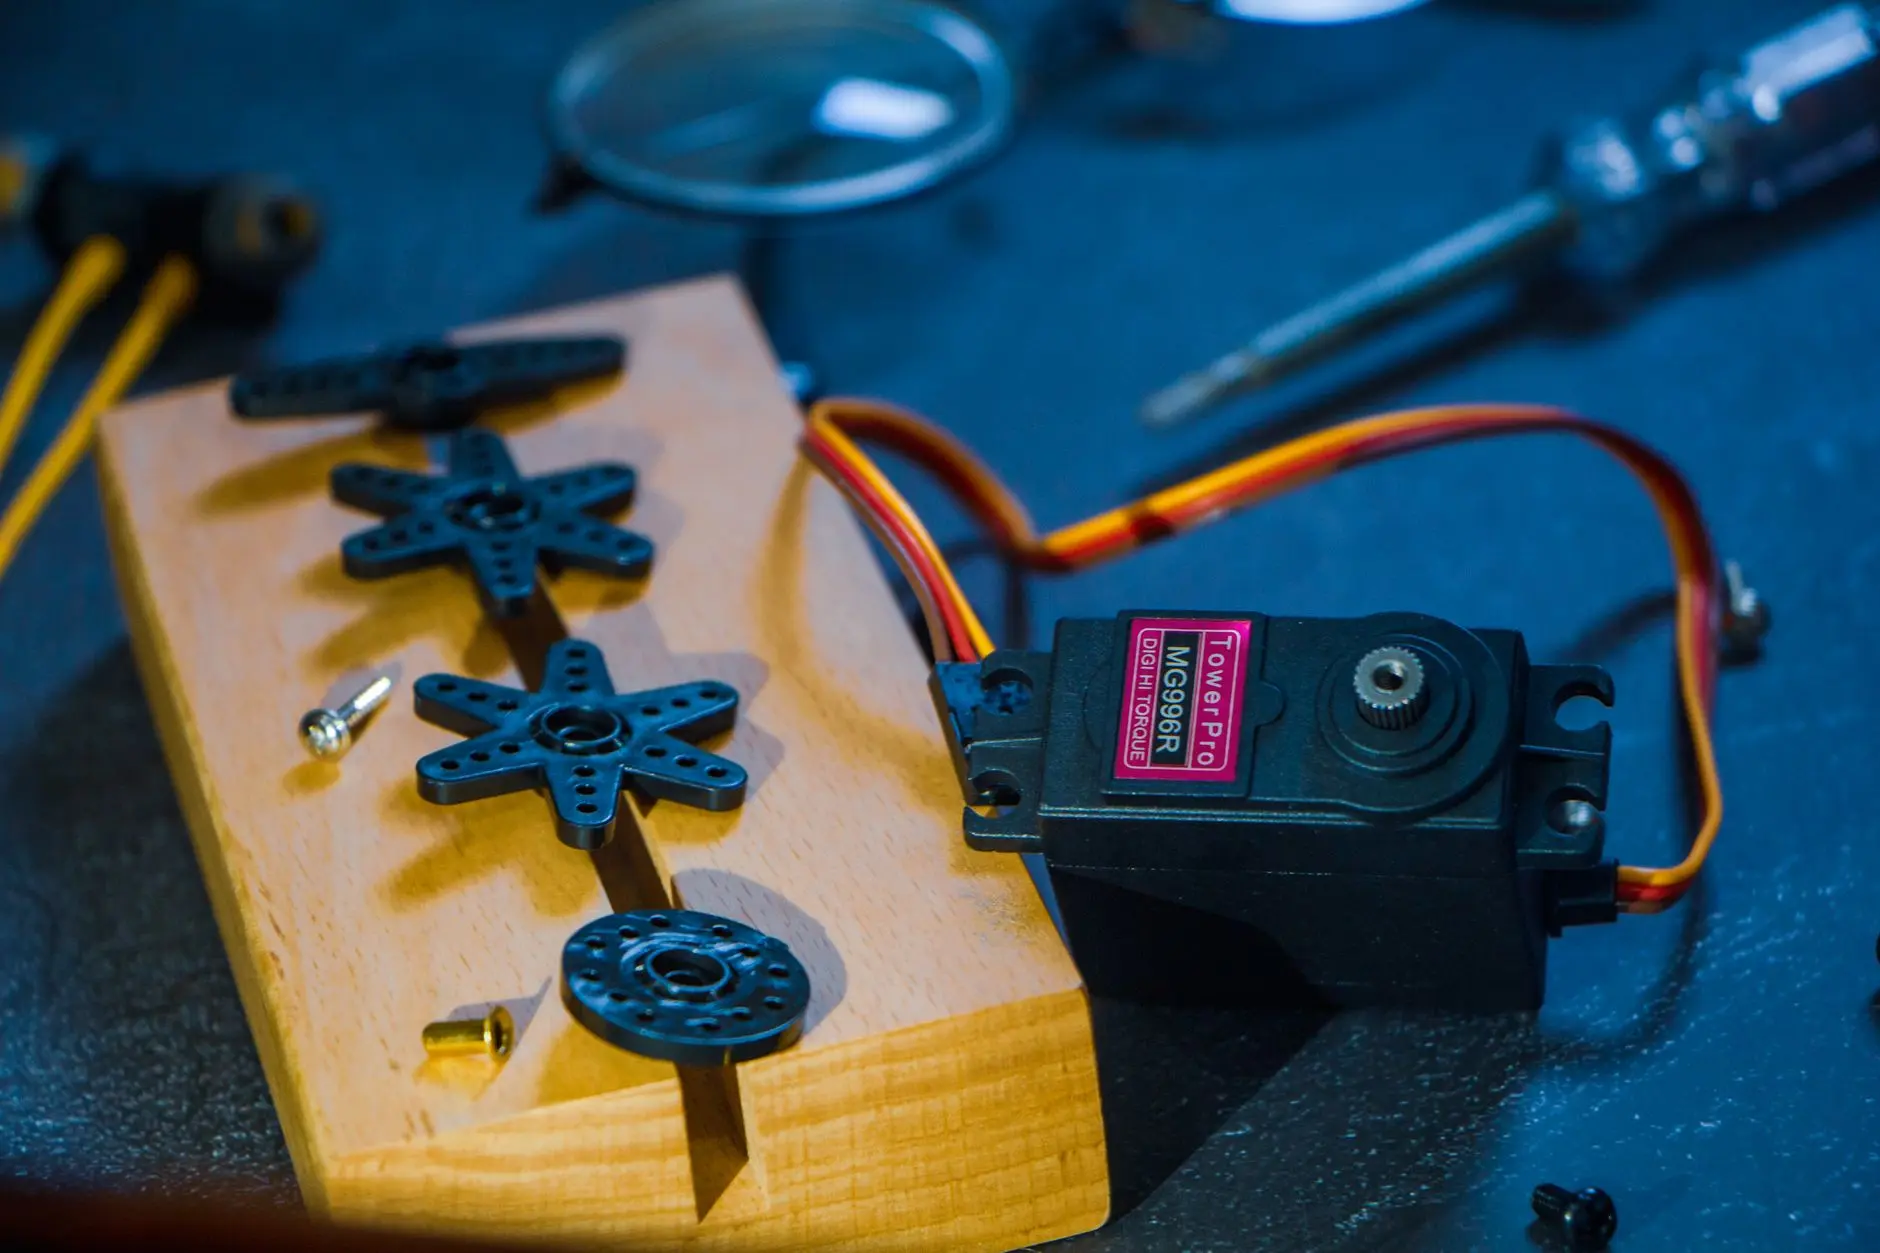
抓手的可靠性取决于三个维度的匹配:伺服电机与伺服马达的扭矩响应、夹持结构的刚度与重复定位精度、以及与机器人控制器的通信兼容性。汇新智能装备的做法是先明确工件重量、节拍要求和允许变形量,再反推驱动方案。
- 驱动选型:根据夹持力需求选择伺服或气动方案,伺服方案支持力控与位置双模式
- 结构加工:依托自有机械加工能力,夹爪、法兰、连接件按图纸公差控制
- 精度保障:关键精密机械零部件采用研磨级配合,重复定位可达±0.02mm级
- 通信适配:支持主流机器人品牌的I/O与总线接口,减少集成改造成本
适用场景与对象
该方案适合已有机器人本体、需要补充或替换末端执行器的制造企业,也适合新建自动化产线的系统集成商。典型场景包括:CNC机床上下料、压铸件搬运、电子元件装配、以及需要力反馈的柔性抓取。对于工件种类多、换型频繁的车间,可优先考虑快换接口与可调夹持范围的组合设计。
项目落地步骤
- 工况调研:确认工件尺寸、重量、表面特性及节拍要求
- 方案设计:输出抓手结构图、驱动选型与接口定义
- 加工与装配:内部完成机械加工与零部件装配,缩短交期
- 厂内测试:模拟实际工况验证夹持力与循环寿命
- 现场调试:配合客户完成与机器人的联调及参数固化
合作建议与常见问题
客户常问:能否直接替换现有抓手而不改程序?答案取决于接口与通信协议,汇新智能装备会在方案阶段提供兼容性评估。另一个高频问题是交期——由于机械加工与装配环节自主可控,常规方案通常在数周内交付。建议在询价时提供工件图纸或实物照片、机器人品牌型号及现场节拍数据,这些信息直接影响选型准确度与调试效率。