汇新智能装备解析:工业机器人抓手与伺服电机协同控制技术要点
日期:2026-10-29
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
在汽车零部件、3C电子等批量加工场景中,机器人抓取节拍往往被"手"与"轴"的配合精度卡住脖子。江苏佰汇新智能装备有限公司在长期服务机械加工客户的过程中发现,许多产线瓶颈并非出在机器人本体,而是工业机器人抓手与伺服电机之间的协同控制没有调到位。本文从工程实践角度拆解几个关键技术要点,供设备选型与调试人员参考。
一、抓手与伺服系统的匹配逻辑
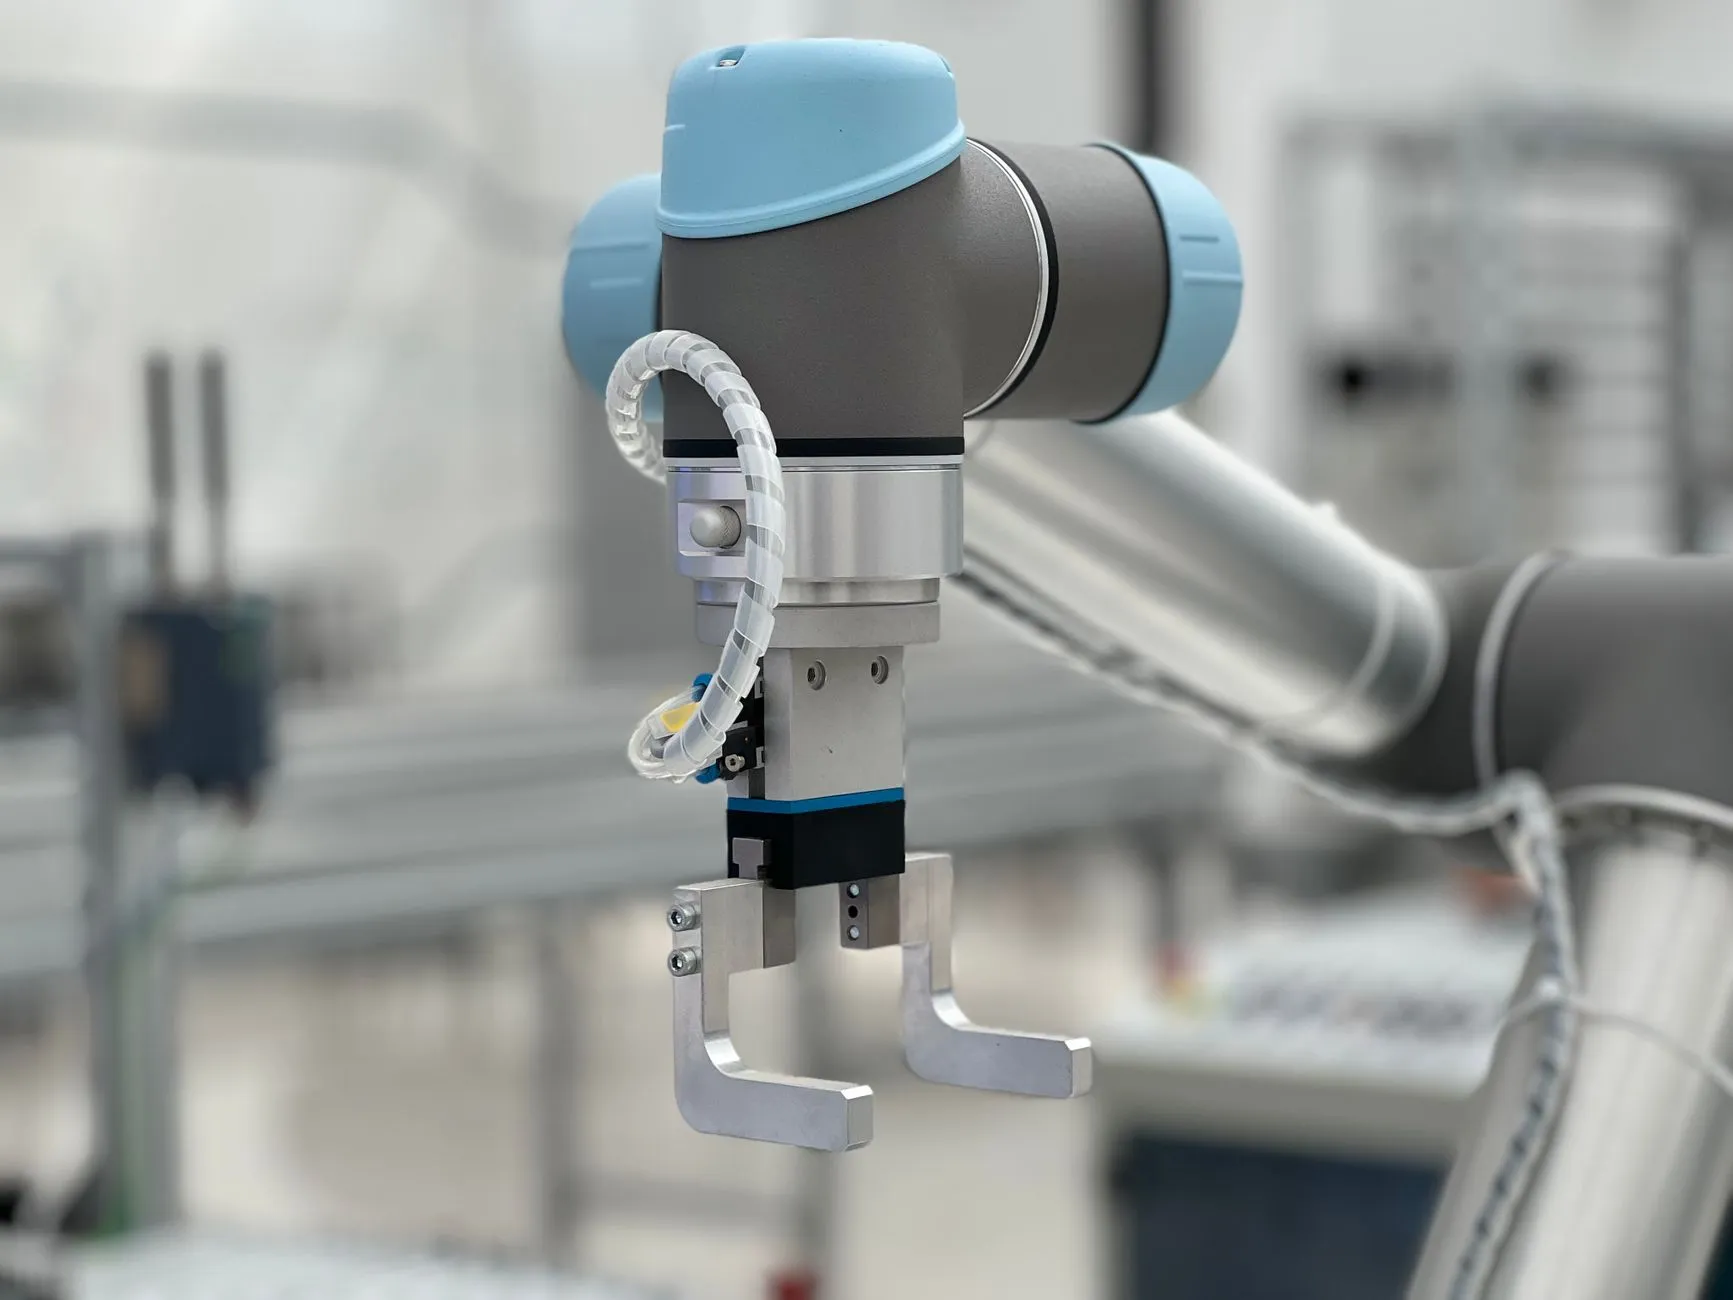
工业机器人抓手常见的驱动方式有气动、电动两类。电动抓手之所以在精密机械零部件搬运中占比提升,核心在于伺服马达可提供闭环力控与位置反馈。但选型时容易忽略一个细节:抓手伺服电机的额定转速与减速比,需与机器人末端法兰的惯量特性匹配。惯量比过高会导致抓取瞬间出现微振,直接影响薄壁件的夹持良率。
汇新智能装备在配套方案中通常建议将负载惯量比控制在5倍以内,对高节拍场景可进一步压到3倍,并通过驱动器增益整定抑制末端抖动。

二、协同控制中的三个易错点
调试现场反馈的问题集中在以下几类,值得在方案设计阶段就介入规避:
- 时序不同步:机器人到位信号与抓手夹紧指令之间存在几十毫秒延迟,高速取放时表现为"抓空"或"半夹",需在PLC层做信号握手的时序对齐。
- 力位切换抖动:从位置模式切到力矩模式时,伺服电机参数未做平滑过渡,夹持力出现超调,对脆性工件不友好。
- 总线周期不匹配:抓手驱动器与机器人控制器的EtherCAT周期不一致,导致指令抖动,建议统一到1ms或2ms周期。
这些问题单看都是小参数,叠加起来却足以让一条机械加工线的综合节拍损失10%以上。
三、从控制策略到落地建议
解决路径并不复杂,关键在于把抓手当作"末端轴"而非"外挂附件"来对待。汇新智能装备在集成实践中倾向于采用统一运动控制架构,让工业机器人抓手的伺服驱动与机器人本体共享时钟基准,减少跨设备通信环节。
具体落地可参考以下顺序:
- 先做静态惯量辨识与增益整定,确认空载与满载下的响应一致性;
- 再标定夹持力—电流曲线,建立力控映射表;
- 最后在低速工况下验证时序握手,逐步提速至目标节拍。
这套流程对精密机械零部件的夹持稳定性提升明显,尤其适合表面要求高的加工件。

从趋势看,抓手与伺服系统的协同正从"参数调试"走向"自适应控制",部分高端方案已引入力觉反馈实时修正夹持力。对机械加工企业而言,选型阶段就把控制架构纳入评估,比后期现场救火更划算。汇新智能装备持续在机器人末端执行与伺服驱动配套方向积累工程数据,也欢迎同行就具体工况交流探讨。