机械加工行业中伺服马达与工业机器人抓手的协同应用趋势
在机械加工行业向柔性化、无人化演进的当下,伺服马达与工业机器人抓手的协同水平,正在成为衡量一条产线智能化程度的关键标尺。江苏佰汇新智能装备有限公司在服务汽车零部件、3C结构件及精密机械零部件客户的过程中发现,单纯提升机器人本体精度或单独优化伺服电机参数,往往难以突破节拍瓶颈——真正的效率增量,来自两者在控制层与执行层的深度耦合。
协同应用背后的技术逻辑
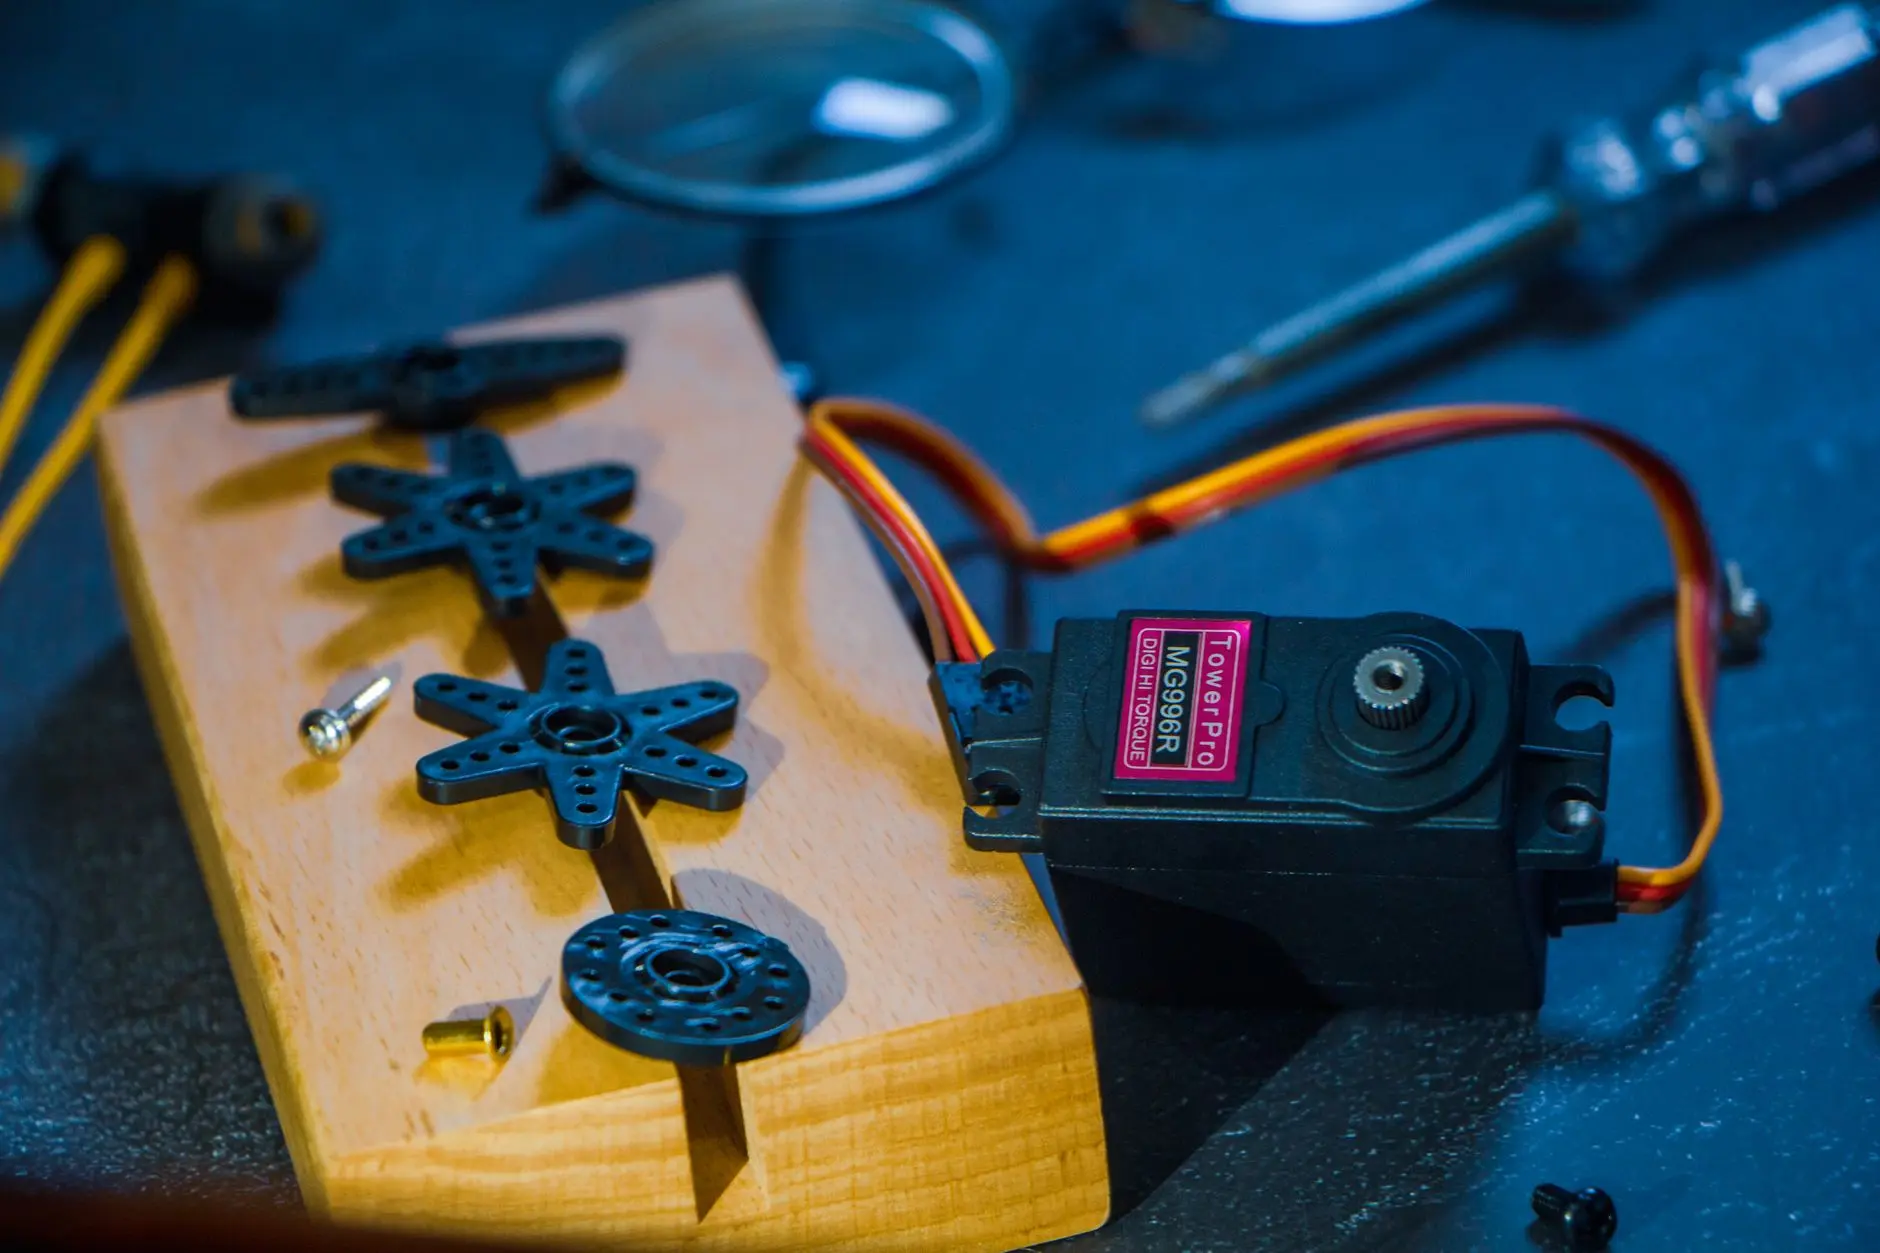
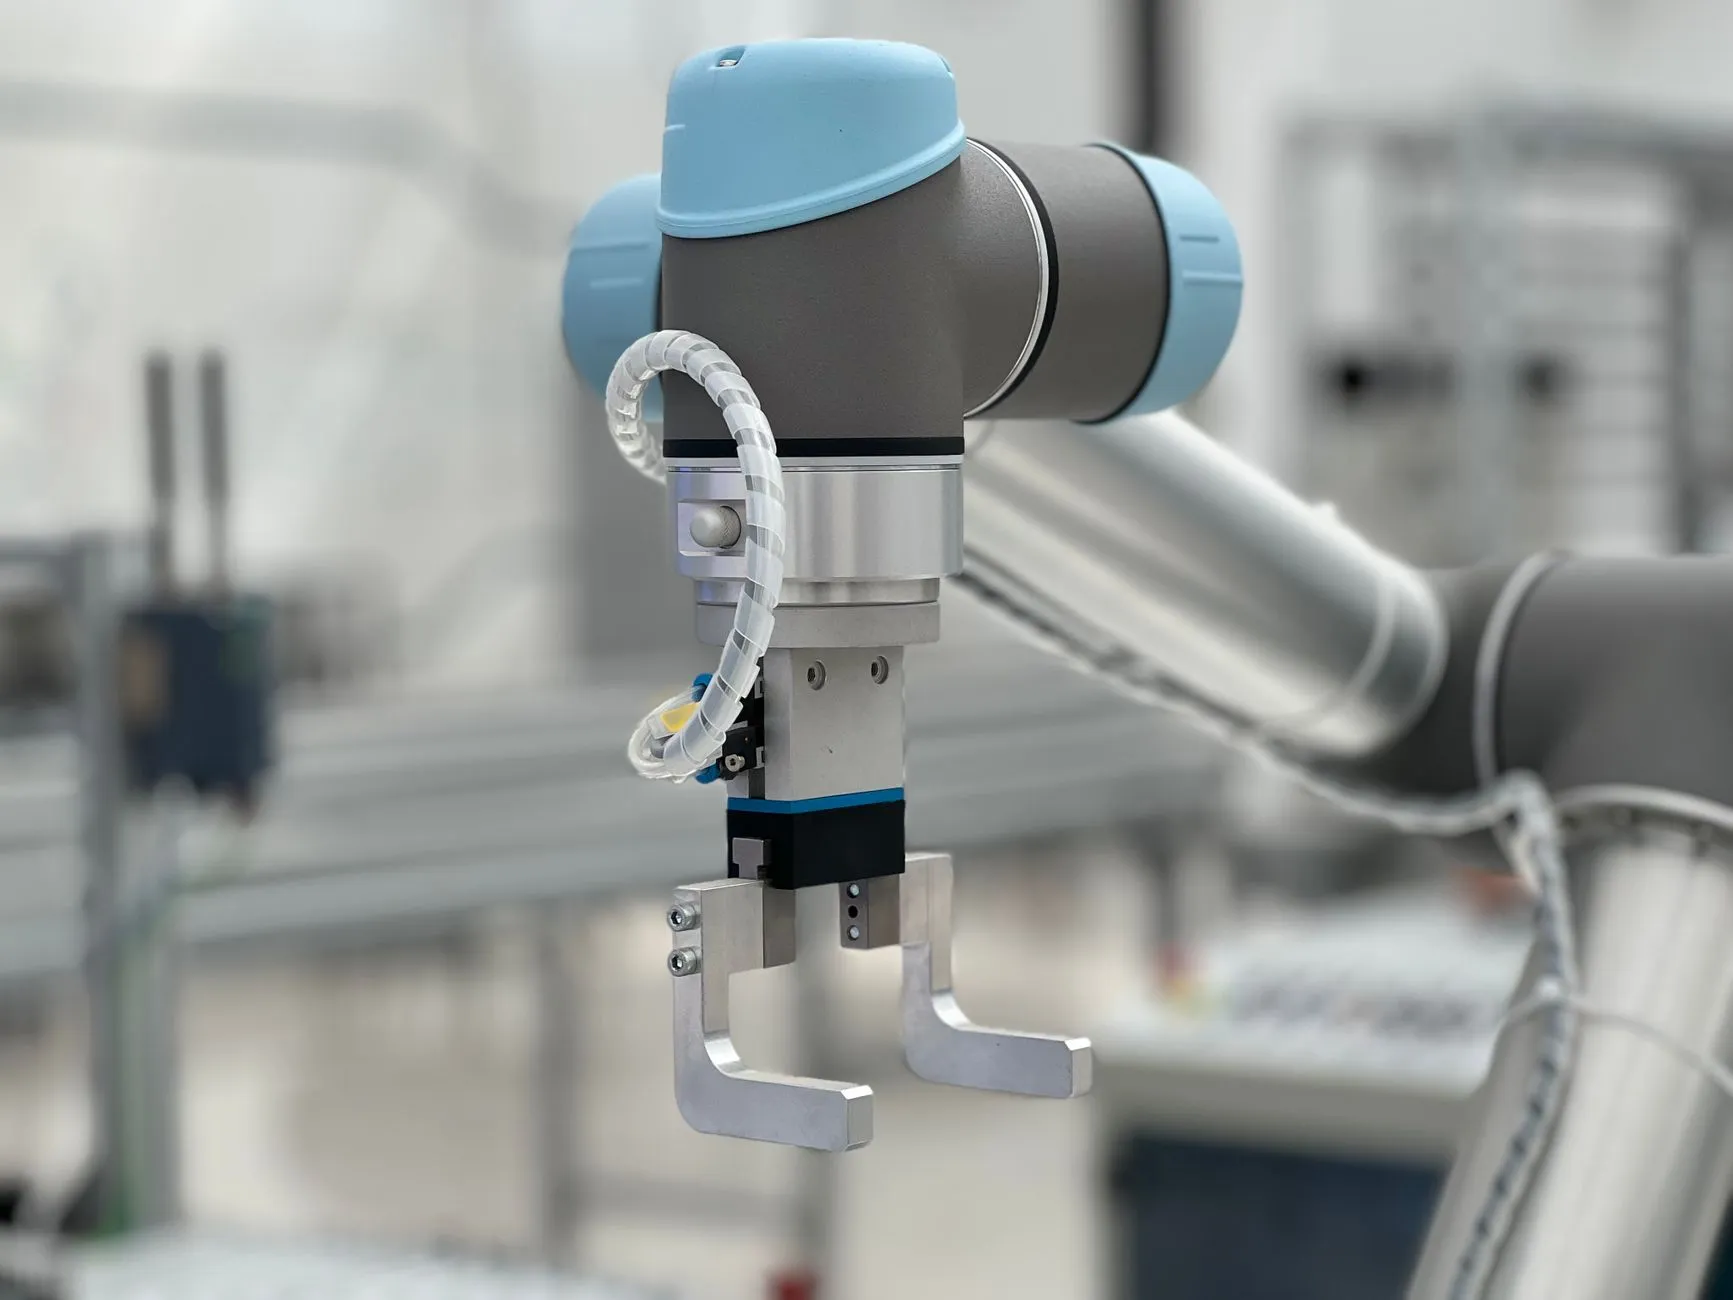
伺服马达为机器人抓手提供的是可编程的力与位置控制能力。传统气动抓手只有"开/合"两个状态,而搭载伺服电机的电动抓手可实现位置、速度、力矩三环闭环,夹持力分辨率可达0.1N级别。这意味着在抓取薄壁轴承套圈或铝合金腔体件时,系统能根据工件材质自动切换夹持策略,避免塑性变形。汇新智能装备在集成方案中,通常将抓手伺服驱动器与机器人控制柜通过EtherCAT总线同步,把抓取动作的响应延迟压缩到毫秒级,使上下料节拍与主轴加工时间更精准匹配。
三个值得关注的落地趋势
趋势一:手-眼-力一体化标定。视觉引导定位与伺服抓手力控的结合,让机器人能处理来料位置偏差±2mm以内的毛坯件。在精密机械零部件的小批量多品种生产中,换型时只需调用新程序,无需更换机械工装。
趋势二:伺服马达直驱化。部分高速搬运场景开始采用力矩电机直接驱动抓手夹爪,省去减速机构,反向间隙归零,寿命与免维护性明显优于谐波减速方案。
趋势三:抓取数据反哺工艺。抓手伺服电机的电流曲线可间接反映工件尺寸偏差与毛刺状态。汇新智能装备正在测试将这类过程数据接入MES,实现加工质量的前置预警,而不是等到三坐标检测才发现问题。
一个产线改造的实例
某液压阀块加工客户原有产线采用气动抓手配合桁架机械手,换型需人工调整限位挡块,单次耗时约40分钟。汇新智能装备将其改造为六轴机器人搭配伺服电动抓手方案后,抓手开口行程与夹持力通过程序切换,换型时间降至5分钟以内;同时利用伺服马达的低速高转矩特性,实现阀块毛坯的柔性放入,夹具磕碰率下降约七成。这一案例说明,协同设计的价值不在单点参数,而在换型效率与良率的系统性改善。
对于计划升级抓取方案的机械加工企业,建议优先评估三个维度:工件重量与表面质量要求的匹配度、换型频率决定的可编程收益、以及现有机器人控制柜是否支持抓手伺服的总线接入。伺服马达与工业机器人抓手的协同,本质上是把"抓取"从开关量动作升级为可控工艺参数——这一步走稳了,柔性产线才有真正的落地基础。