汇新智能装备解析工业机器人抓手选型要点与精密机械零部件适配方案
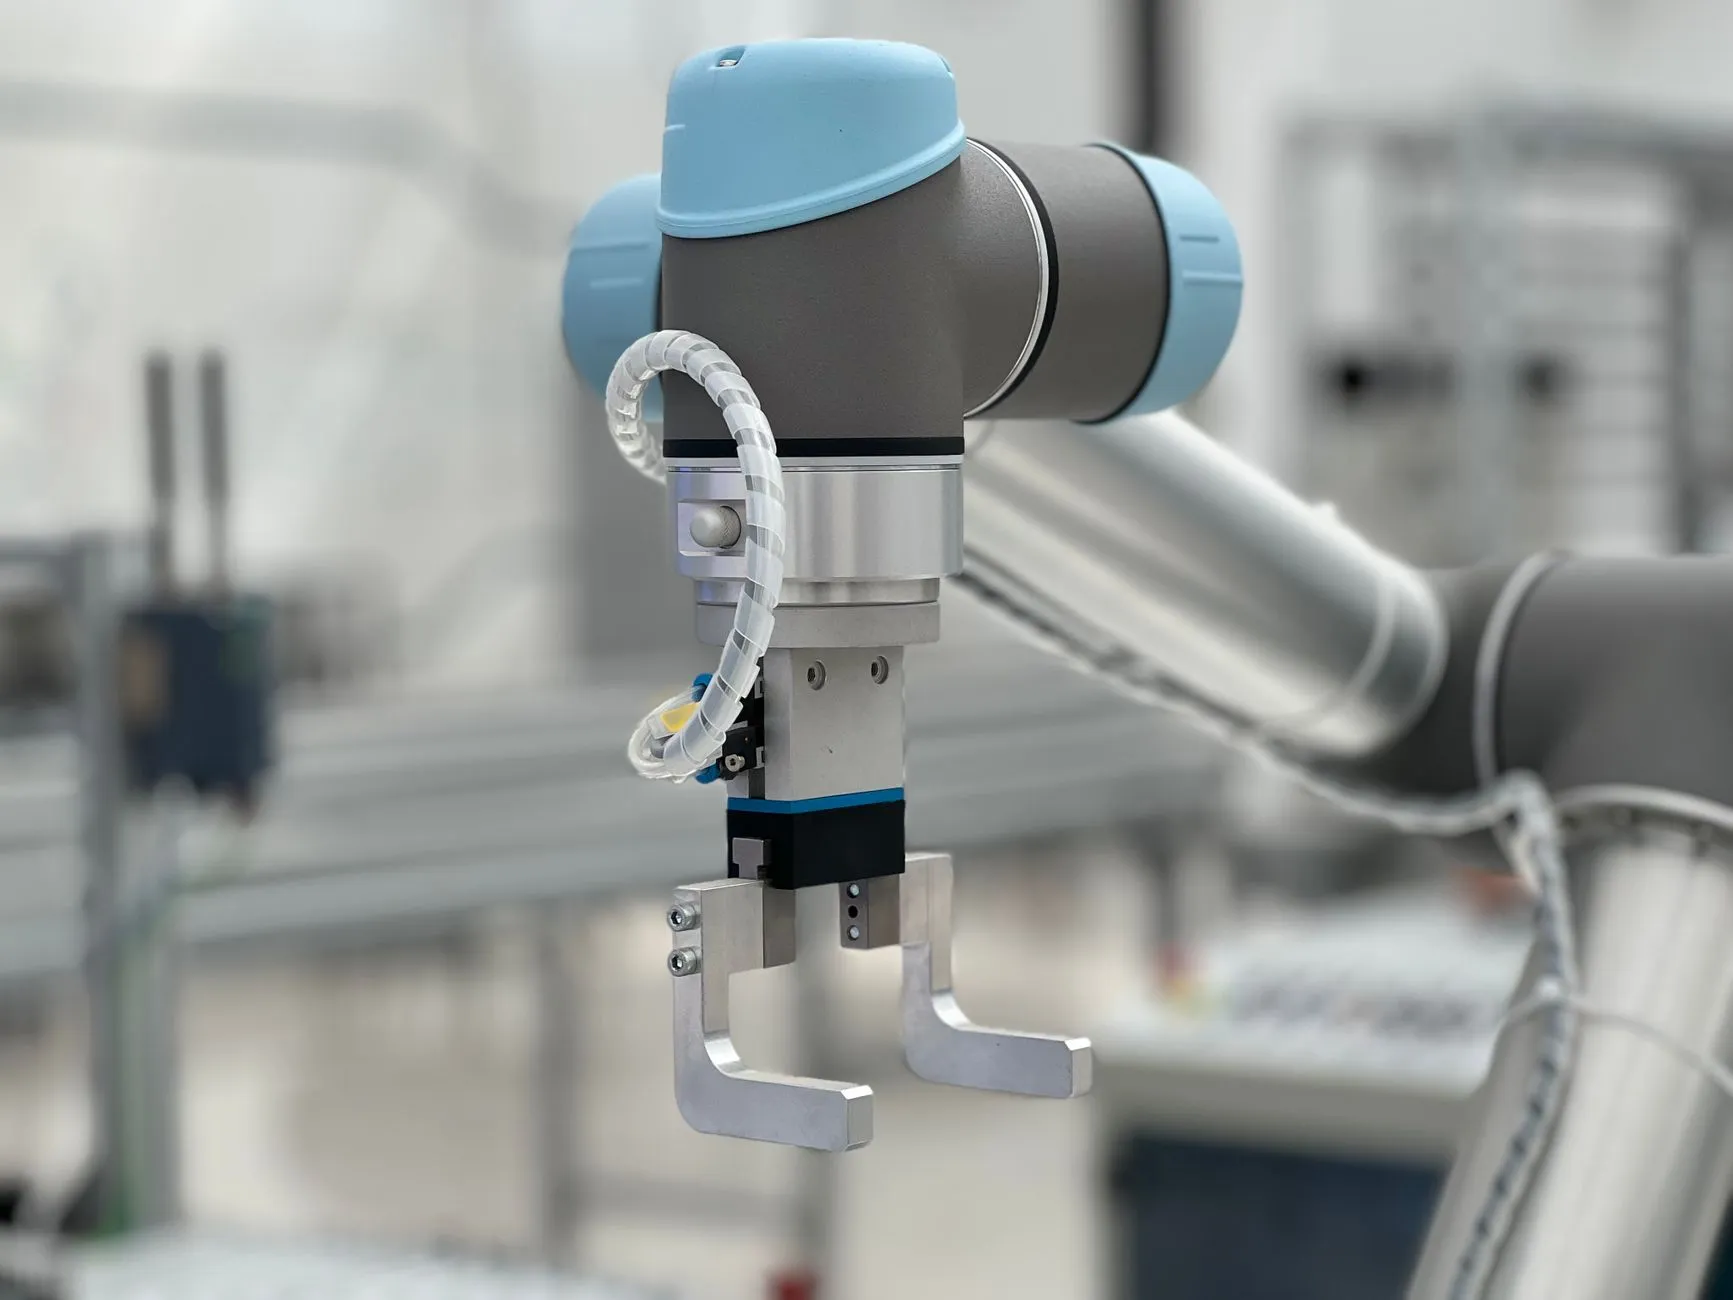
在汽车零部件冲压车间的一条自动化产线上,一台六轴机器人正以每分钟12次的节拍抓取重达8kg的变速箱壳体。这套动作的稳定性,七成取决于抓手与工件接触瞬间的力学匹配——而这恰恰是许多集成商最容易低估的环节。
江苏佰汇新智能装备有限公司在服务华东地区制造企业的过程中发现,工业机器人抓手选型失误导致的停机时间,往往占到产线非计划停机的30%以上。问题很少出在机器人本体,而更多来自抓手刚性、驱动方式与被抓取物料特性之间的系统性错配。
抓手选型的三个技术锚点
选型不是查样本选型号,而是从工况反推参数。以下三个维度决定了抓手的实际表现:
- 负载与力矩校核:不仅要看额定抓取力,更要计算偏心负载下的倾覆力矩。对于长条形工件,抓手手指的夹持点应尽量靠近工件重心投影区,否则伺服电机需要额外输出扭矩来补偿,加速发热与磨损。
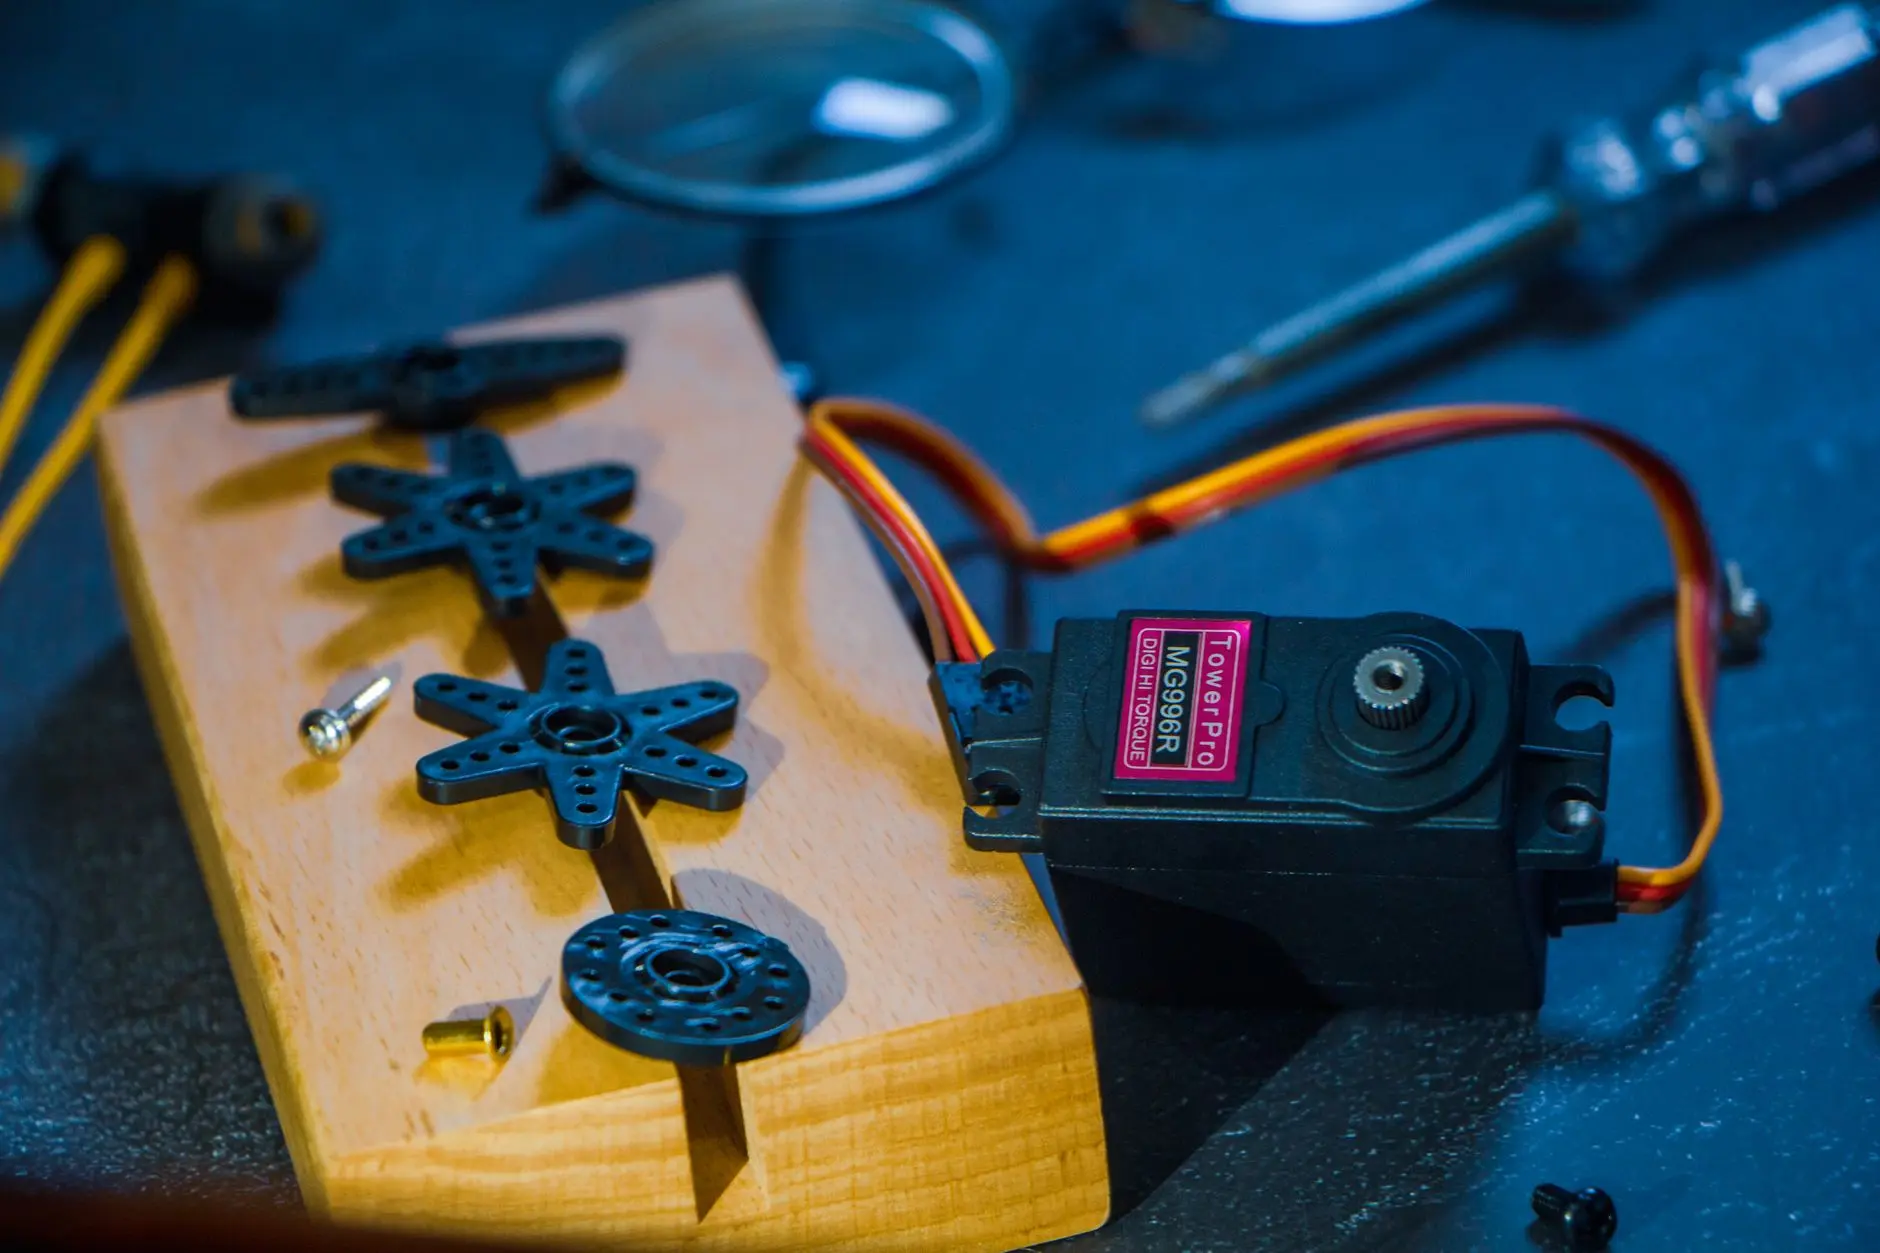
- 重复定位精度:气动抓手通常在±0.05mm,而采用伺服马达驱动的电动抓手可稳定在±0.02mm以内。精密装配场景下,这0.03mm的差距可能直接决定压装合格率。
- 环境耐受性:铸造车间的高粉尘、机加工环节的切削液喷淋,对抓手导轨防护等级提出差异化要求。IP54与IP67的选择,直接影响维护周期。

精密机械零部件的适配逻辑
抓手的性能上限,往往被内部精密机械零部件的加工质量锁定。以楔形自锁机构为例,楔角公差若从±0.02mm放宽到±0.05mm,自锁可靠性就会急剧下降。佰汇新智能装备在机械加工环节采用慢走丝与坐标磨削组合工艺,将关键配合面的形位公差控制在0.01mm以内,确保抓手在50万次循环后仍保持初始精度的85%以上。
另一个容易被忽视的细节是手指指尖的接触刚度。在抓取薄壁件时,指尖的微小弹性变形会改变接触力分布,进而引发工件滑移。通过有限元分析优化指尖拓扑结构,可在不增加重量的前提下将接触刚度提升40%。
驱动方式与工件特性的匹配矩阵
气动、电动、液压三种驱动方式各有适用边界。简单来说:
- 节拍要求高于30次/分钟、负载低于5kg的场合,气动抓手仍是性价比之选;
- 需要力控或变位抓取的场景,伺服电机驱动的电动抓手具备明显优势;
- 重载锻造或高温工况,液压抓手在功率密度上难以替代。
值得关注的是,一体化关节模组的成熟正在降低电动抓手的集成门槛。将伺服马达、减速器、编码器与驱动器集成于抓手本体,减少了外部线缆与控制柜空间,也让机器人末端惯量更易控制。

从选型到验证的实践路径
建议在批量采购前完成三项验证:抓手空载重复精度测试、最大负载下的24小时连续运行、以及实际工件抓取时的滑移量监测。佰汇新智能装备通常为客户提供抓手与工件匹配的夹持力-变形曲线,作为选型确认的量化依据。
工业机器人抓手的选型正在从经验驱动转向数据驱动。随着力觉传感与自适应算法的下沉,抓手不再只是执行末端,而成为感知工件状态的第一触点。对于制造企业而言,把抓手与精密机械零部件的适配纳入工艺验证流程,比单纯比价采购更能守住产线的长期稳定性。